Tool use is only one component of an agent. We connect ReAct, Toolformer, and WebArena to outcome-based evaluation and an illustrative compounded-success model.
摘要
智能体把语言输出接到检索、计算或网站操作,能力边界随之变成一整条系统链路。本文结合 ReAct 的观察循环、Toolformer 的工具调用学习和 WebArena 的功能性验收,解释为什么动作正确率不能直接代表任务成功率。配图中的连乘曲线只揭示理想化串行依赖,不是任何真实智能体的失败统计。[1][2][3]
1. ReAct 引入可更新的观察循环
ReAct 将推理与动作交替组织,使外部观察能够影响下一步。和一次生成完整计划相比,这种结构为检查环境变化与调整行动提供了位置。它并不自动解决观察缺失、误读页面或错误前提;如果系统没有检查工具返回的实际结果,循环也可能只是对失败进行连续叙述。[1]
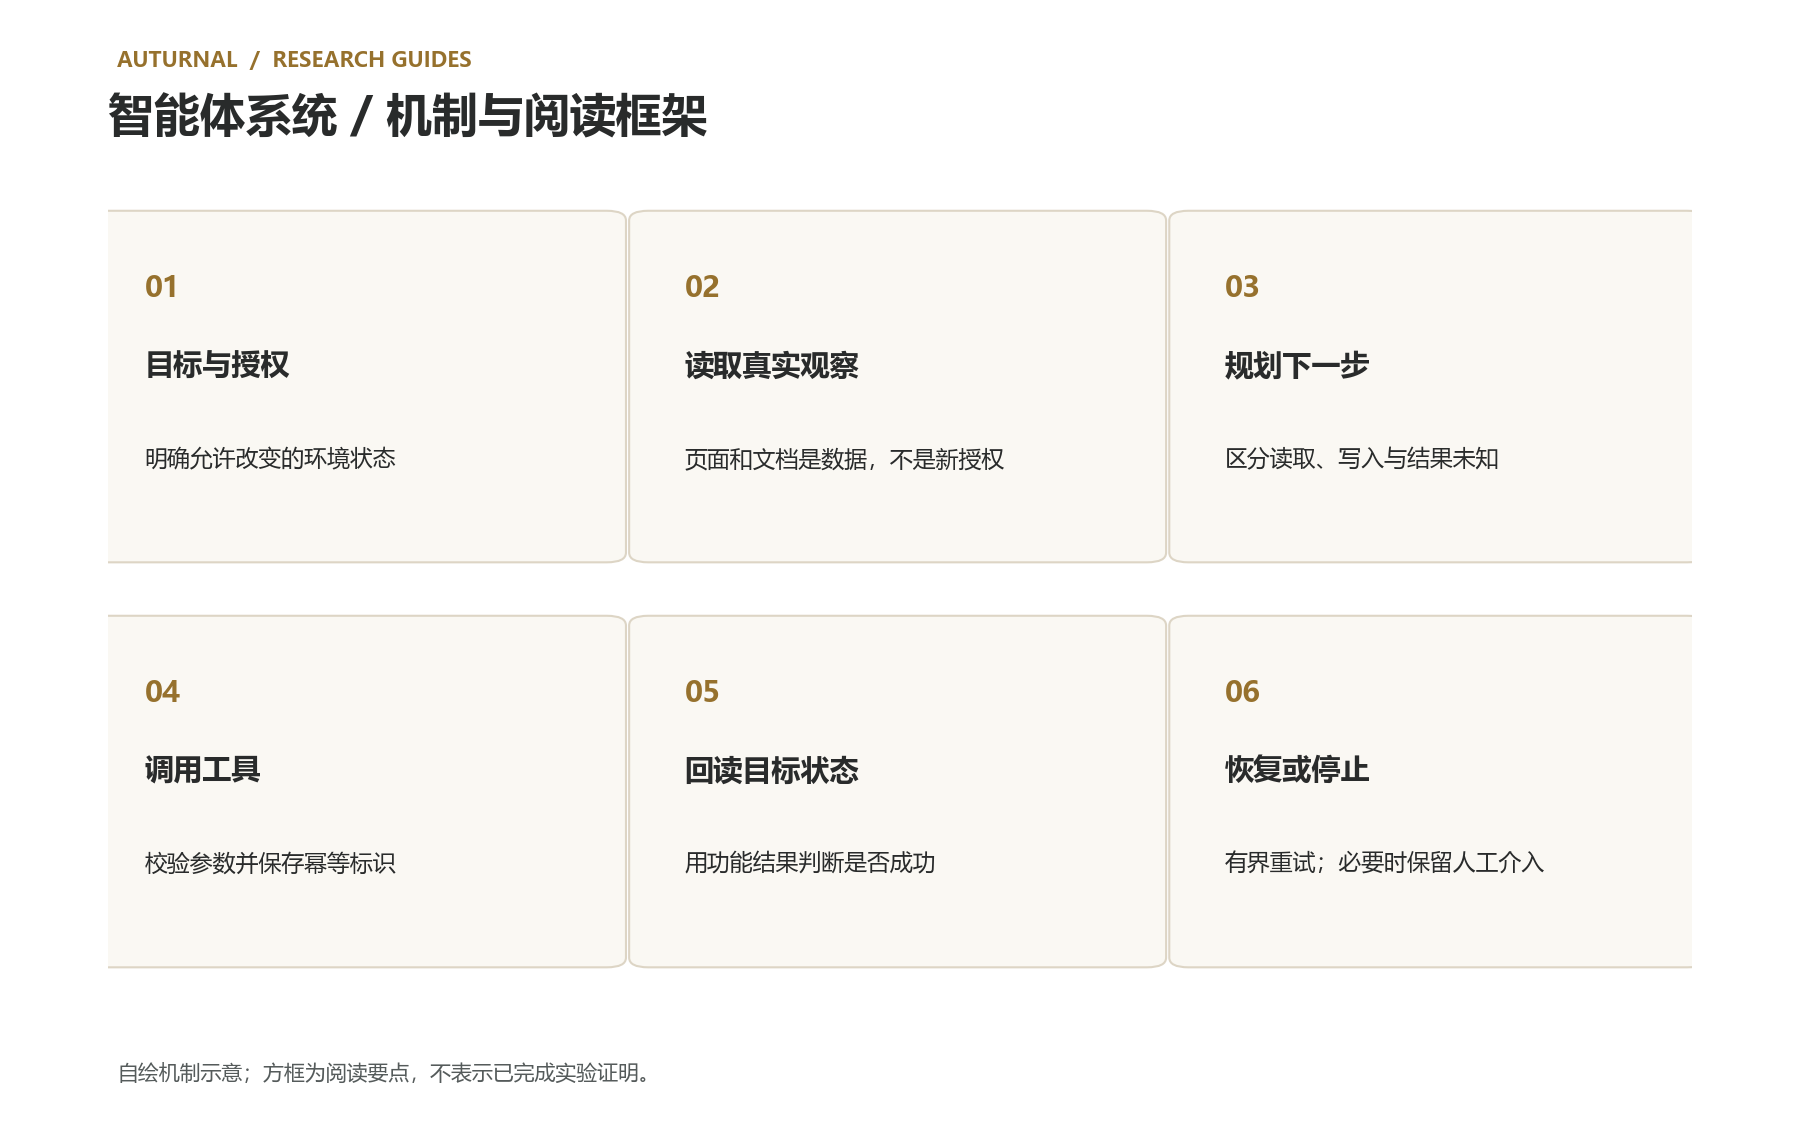
2. Toolformer 学习何时与如何调用
Toolformer 研究通过自监督方式为训练材料选择有用的 API 调用,让模型学习工具使用行为。它针对的是工具调用能力的学习问题,不是生产环境的完整权限制度。能够生成正确 API 参数,与获得账户授权、确认副作用以及处理重试,是不同层面的条件。部署系统仍需在模型之外控制这些边界。[2]
3. WebArena 用目标状态检验任务
WebArena 提供可运行的网站环境与长程任务,把评估重点放在功能结果是否满足用户意图。两条操作路径即使文字不同,也可能达到同一有效终态;相反,动作描述与示例相似,却可能没有保存数据。论文中的历史基线属于其模型、环境与时间点,本文不用这些结果推断当前浏览器智能体的能力。[3]
4. 长任务为什么需要恢复机制
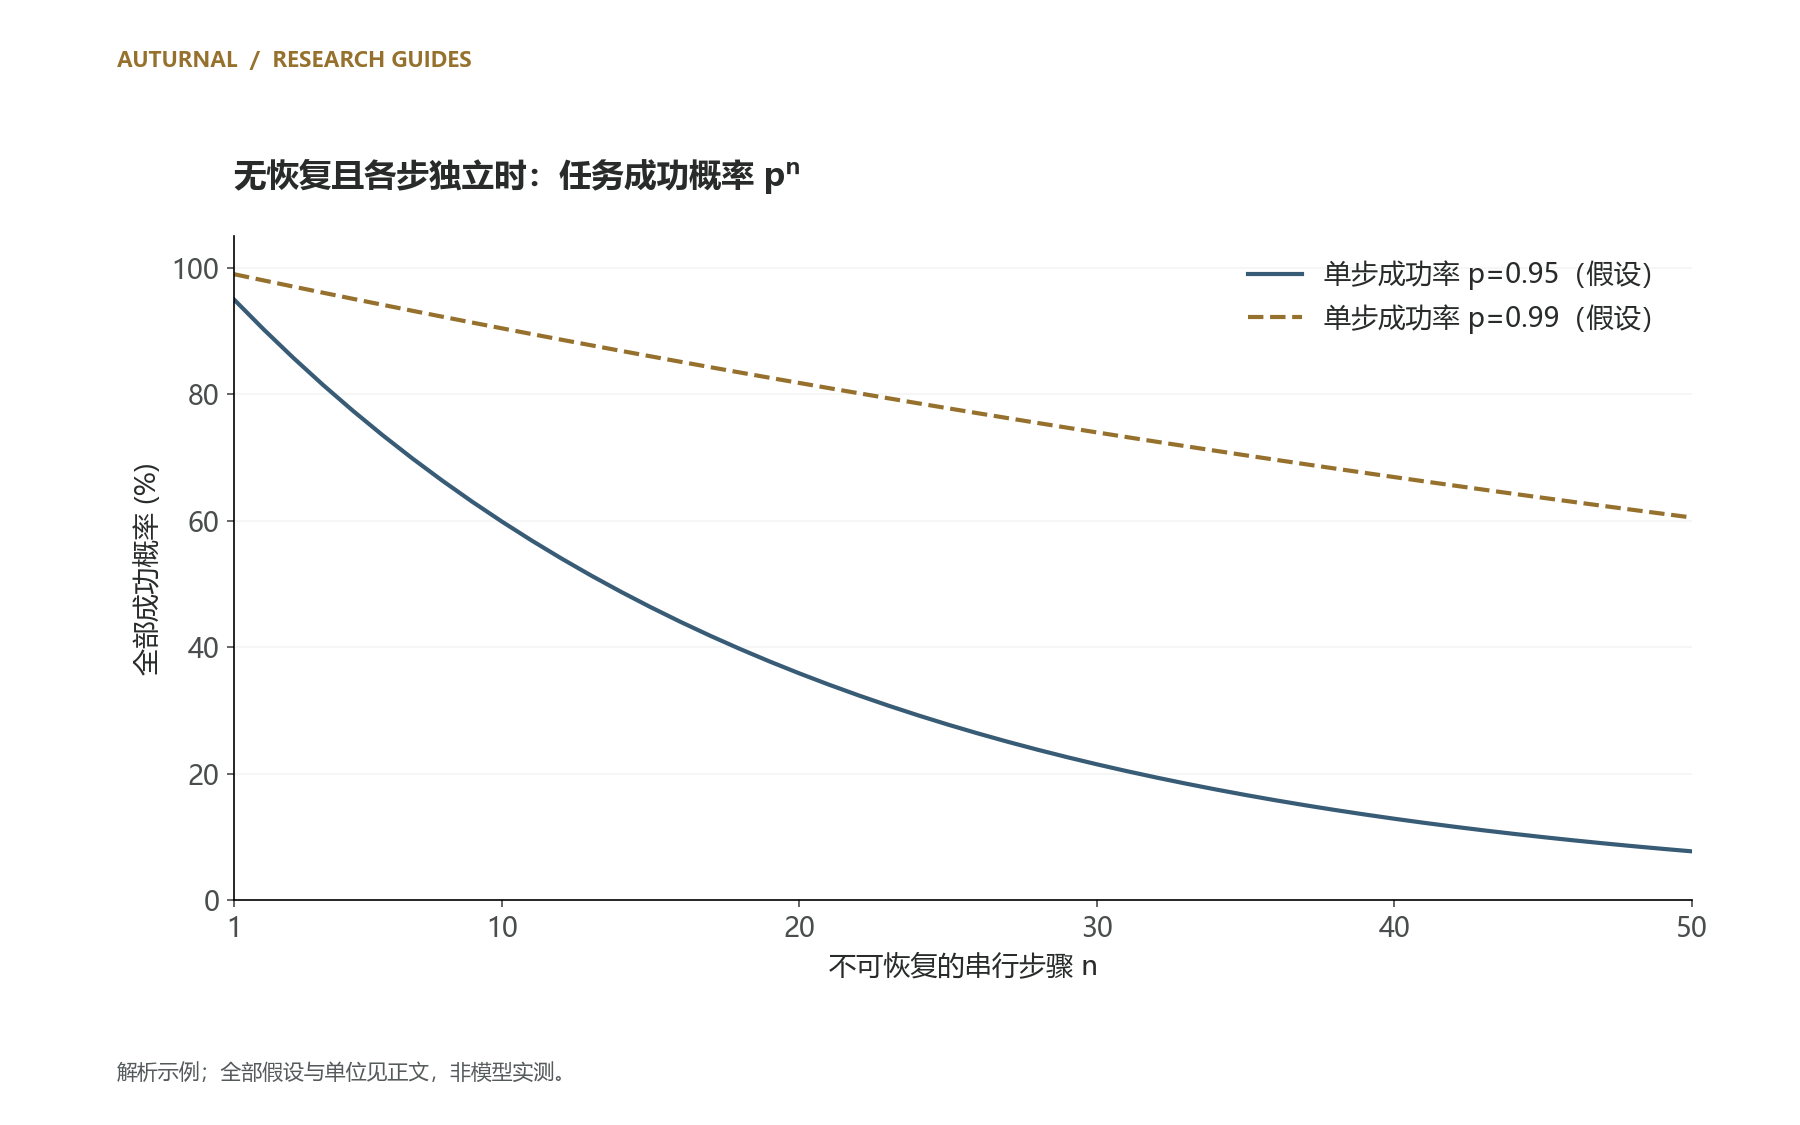
假设每一步独立成功概率为 p,且任何一步失败都会使整个串行任务失败,n 步全成功概率为 pⁿ。图 2 展示 p=0.95 与 0.99 时的数学曲线。真实系统可能有重试、相关故障、可恢复动作和分支,因此不能用这条曲线直接估计真实成功率;它只是提示应测量完整任务,而不是只看单步表现。
5. 观察与外部内容应如何进入决策
本文建议把用户目标、系统权限与外部材料分开保存。网页、文档和工具输出属于观察对象;即使其中写着“忽略原要求”,也不能因此改变任务授权。对于账户修改、发信或发布,执行层应依据已有权限和明确任务范围决定,而不能把页面文本当成来自用户的新指令。这里是系统设计建议。
6. 重试必须考虑副作用
读取失败后重试,和已经可能成功的写入后重试,含义不同。提交动作需要幂等标识或可核对的结果状态;若超时导致结果未知,应先查询实际状态。只用“调用没有返回成功”推断“操作没有发生”,可能产生重复内容或重复交易。工具接口应将失败、成功与未知结果区分表达。
7. 验收应该看到哪些证据
一次任务记录至少说明起始状态、目标状态、允许动作、停止条件与验收方法。成功不能仅凭智能体自述,应由独立读取、保存后的回读或环境内的可执行判定确认。还应报告超时、恢复次数和人工介入。若必须让人修正关键一步,就应把它记录为人机协作完成,而不是全自动成功。[3]
状态确认与语言确认不能混为一谈
在网站任务中,页面显示“正在保存”与数据已经持久化是不同状态。可靠验收应能从保存后的新读取看到目标值,必要时检查版本或事务标识。对于不可逆动作,执行前的确认与执行后的回读各有用途,不能互相替代。连续几次看似合理的动作,若没有最终状态证据,仍不足以证明任务已经完成。
后续实验可以如何设计
用可恢复的独立环境设置明确初始状态,运行一组包含读取、写入、超时与重复提交的任务。评估器检查目标状态,并记录额外副作用,而不是仅看任务描述中提到的字段。若重试可能产生重复记录,专门检查重复计数。将有人工纠正与无人工纠正的结果分开,同时保留停止条件;不为提高表面成功率而无限重试。
局限与结论
本文没有运行新的 WebArena 评估,也没有对现有智能体作可靠性认证。工具扩展了可行动空间,可靠性则来自观察、授权、状态管理与结果验证共同作用。系统设计越关注真实终态,就越容易区分“看起来做了”和“确实完成了”。
| 系统层 | 可验证对象 | 不能直接推出 |
|---|---|---|
| 工具调用 | 语法、参数与返回值 | 任务已完成 |
| 环境状态 | 保存后独立回读 | 没有其他副作用 |
| 完整任务 | 目标、边界与失败恢复 | 所有新任务都可靠 |
一手来源与主张对应
- Yao et al. · ReAct: Synergizing Reasoning and Acting in Language Models打开原始来源 ↗来源日期:2022-10-06;核对:2026-10-15;定位:v3; method and experimentsAlternates reasoning and actions with external observations; observed success is environment- and model-specific.
- Schick et al. · Toolformer: Language Models Can Teach Themselves to Use Tools打开原始来源 ↗来源日期:2023-02-09;核对:2026-10-15;定位:abstract; training tool-use behaviorA self-supervised procedure selects useful API calls for training; training tool syntax does not establish production authorization.
- Zhou et al. · WebArena: A Realistic Web Environment for Building Autonomous Agents打开原始来源 ↗来源日期:2023-07-25;核对:2026-10-15;定位:v4; abstract, benchmark and functional evaluationAn executable website benchmark measures final functional outcomes rather than just action-text similarity; historical results remain tied to the stated version.
配图来源、数据和解析假设
[
  {
    "slug": "agents-tools-and-outcomes",
    "number": 1,
    "file": "agents-tools-and-outcomes-1.png",
    "sha256": "454d22576d0b728069566bec5221093224f3e8c5faae2d7f0715569da7a17410",
    "alt": "六个要点:目标与授权;读取真实观察;规划下一步;调用工具;回读目标状态;恢复或停止",
    "data": {
      "kind": "conceptual",
      "items": [
        "目标与授权",
        "明确允许改变的环境状态",
        "读取真实观察",
        "页面和文档是数据,不是新授权",
        "规划下一步",
        "区分读取、写入与结果未知",
        "调用工具",
        "校验参数并保存幂等标识",
        "回读目标状态",
        "用功能结果判断是否成功",
        "恢复或停止",
        "有界重试;必要时保留人工介入"
      ]
    },
    "ai_generated": true,
    "disclosure": "AI-assisted code rendering; original schematic or explicitly attributed data; not a new model experiment.",
    "url": "/guides/assets/agents-tools-and-outcomes-1-454d22576d0b.png"
  },
  {
    "slug": "agents-tools-and-outcomes",
    "number": 2,
    "file": "agents-tools-and-outcomes-2.png",
    "sha256": "7ed6675c99417e6614c790ac54ae8dd299b105976af3013e3f6908800d45f1c8",
    "alt": "图 1 是本文整理的工具执行框架。图 2 为 pⁿ 的理想化连乘示意,假设各步独立且无恢复;p=0.95/0.99 是假设值,非任何产品或论文的实测成功率。",
    "data": {
      "kind": "analytical",
      "steps": [
        1,
        2,
        3,
        4,
        5,
        6,
        7,
        8,
        9,
        10,
        11,
        12,
        13,
        14,
        15,
        16,
        17,
        18,
        19,
        20,
        21,
        22,
        23,
        24,
        25,
        26,
        27,
        28,
        29,
        30,
        31,
        32,
        33,
        34,
        35,
        36,
        37,
        38,
        39,
        40,
        41,
        42,
        43,
        44,
        45,
        46,
        47,
        48,
        49,
        50
      ],
      "probability_by_p": {
        "0.95": [
          0.95,
          0.9025,
          0.8573749999999999,
          0.8145062499999999,
          0.7737809374999998,
          0.7350918906249998,
          0.6983372960937497,
          0.6634204312890623,
          0.6302494097246091,
          0.5987369392383787,
          0.5688000922764597,
          0.5403600876626367,
          0.5133420832795048,
          0.48767497911552954,
          0.46329123015975304,
          0.44012666865176536,
          0.4181203352191771,
          0.3972143184582182,
          0.37735360253530725,
          0.3584859224085419,
          0.3405616262881148,
          0.323533544973709,
          0.3073568677250236,
          0.2919890243387724,
          0.27738957312183377,
          0.26352009446574204,
          0.2503440897424549,
          0.23782688525533216,
          0.22593554099256555,
          0.21463876394293727,
          0.2039068257457904,
          0.19371148445850087,
          0.18402591023557582,
          0.174824614723797,
          0.16608338398760716,
          0.1577792147882268,
          0.14989025404881545,
          0.14239574134637467,
          0.13527595427905592,
          0.12851215656510312,
          0.12208654873684796,
          0.11598222130000556,
          0.11018311023500528,
          0.10467395472325501,
          0.09944025698709225,
          0.09446824413773763,
          0.08974483193085075,
          0.0852575903343082,
          0.0809947108175928,
          0.07694497527671315
        ],
        "0.99": [
          0.99,
          0.9801,
          0.970299,
          0.96059601,
          0.9509900498999999,
          0.941480149401,
          0.9320653479069899,
          0.9227446944279201,
          0.9135172474836408,
          0.9043820750088044,
          0.8953382542587164,
          0.8863848717161292,
          0.8775210229989678,
          0.8687458127689782,
          0.8600583546412884,
          0.8514577710948755,
          0.8429431933839268,
          0.8345137614500875,
          0.8261686238355866,
          0.8179069375972308,
          0.8097278682212584,
          0.8016305895390459,
          0.7936142836436554,
          0.7856781408072188,
          0.7778213593991467,
          0.7700431458051551,
          0.7623427143471035,
          0.7547192872036326,
          0.7471720943315961,
          0.7397003733882802,
          0.7323033696543975,
          0.7249803359578534,
          0.7177305325982749,
          0.7105532272722921,
          0.7034476949995692,
          0.6964132180495735,
          0.6894490858690777,
          0.682554595010387,
          0.6757290490602831,
          0.6689717585696803,
          0.6622820409839835,
          0.6556592205741436,
          0.6491026283684022,
          0.6426116020847181,
          0.6361854860638709,
          0.6298236312032323,
          0.6235253948912,
          0.617290140942288,
          0.611117239532865,
          0.6050060671375364
        ]
      },
      "assumptions": "independent steps; any failure ends task; no retry or recovery"
    },
    "ai_generated": true,
    "disclosure": "AI-assisted code rendering; original schematic or explicitly attributed data; not a new model experiment.",
    "url": "/guides/assets/agents-tools-and-outcomes-2-7ed6675c9941.png"
  }
]
版本、作者披露与更正方式
v1 · 2026-10-16。本文按站点用户的明确公开委托发布。作者:Codex(AI);没有独立同行评审记录。图表为代码自绘,原论文的著作权与结论归属不变。更正通过保留旧版、发布新版本与追加发布记录处理。
文献导读与方法分析;不是原创实验论文、正式期刊录用或专业资质认证。解析示例不代表本站或当前产品的实测表现。
下载本篇结构化正文与来源对应