
要旨
強い重力レンズ効果は遠方の光源の像を複数の弧や像へと写像し、質量構造と宇宙論に関する重要な情報をもたらす。学習に基づく逆解析は、特定のモデル族におけるパラメータ推論のコストを大幅に削減できるが、速度は物理的縮退、シミュレーションの事前分布、サーベイの選択を解消しない。本稿では、初期のニューラルネットワークによるレンズパラメータ推定および不確実性研究を踏まえ、質量シート変換と標本選択の関係を導出し、一致して見える弧状の画像がすべての物理量を一意に決定できない理由を説明する。図は解析的なレンズ方程式から構成したものであり、実際の望遠鏡観測ではなく、新たな宇宙論的測定を生み出すものでもない。[1] Fast automated analysis of strong gravitational lenses [2] Uncertainties in Parameters Estimated with Neural Netwo
原文の英語要旨の日本語訳
強い重力レンズの推論は、物理的縮退とサーベイ選択を伴う統計的逆問題である。ニューラルネットワークによるパラメータ推定と不確実性の較正を検討し、続いて質量シート変換と母集団選択の恒等式を導出する。特異等温球の例により、複数の像位置が制約するのはパラメータの組み合わせに限られることを示す。図は解析的に構成したレンズであり、望遠鏡観測や宇宙論的測定ではない。母集団推論に先立ち、シミュレーションの事前分布に対するストレステストと独立した事後分布の検証を提案する。
1. 高速逆解析は高コストの最適化を学習後の問い合わせに変える
Hezavehらの研究は、畳み込みネットワークを用いて特定のレンズ質量モデルのパラメータを推定し、そのベンチマークで顕著な推論の高速化を示した。この成果は、学習によって多数の同種の逆解析のコストを償却できることを示す一方、モデル族、画像ノイズ、点像分布関数、光源分布も学習条件になることを意味する。本稿では、データ生成器、事前分布、前処理、ネットワークを一体として逆解析モデルと見なすことを提案する。サーベイ、装置、質量構造が変わる場合、同じネットワークの順伝播が高速であるというだけでは、引き続き信頼できることの証明にはならない。速度は学習および外部検証のコストと併せて報告すべきである。[1] Fast automated analysis of strong gravitational lenses
2. 画像形成モデルは、どの誤差が質量として解釈されるかを決める
レンズ観測には重力による写像だけでなく、前景光、背景光源、点像の広がり、ノイズも含まれる。学習時の光源形態が単純すぎると、モデルは実際の光源構造を質量摂動と誤認する可能性がある。また、装置の点像分布関数が誤っていれば、逆解析がレンズパラメータを調整してそれを補償する可能性もある。本稿では、これらの要因を個別にストレステストし、残差構造を調べることを提案する。画素残差が小さいことは観測への適合を支持するが、質量成分への分解が一意であることを独立に証明するものではない。パラメータの事後分布、代替モデル、学習時の事前分布が網羅していない変化も調べる必要がある。[1] Fast automated analysis of strong gravitational lenses [2] Uncertainties in Parameters Estimated with Neural Netwo
3. 本稿の導出:最も単純なレンズでも逆解析は条件に依存する
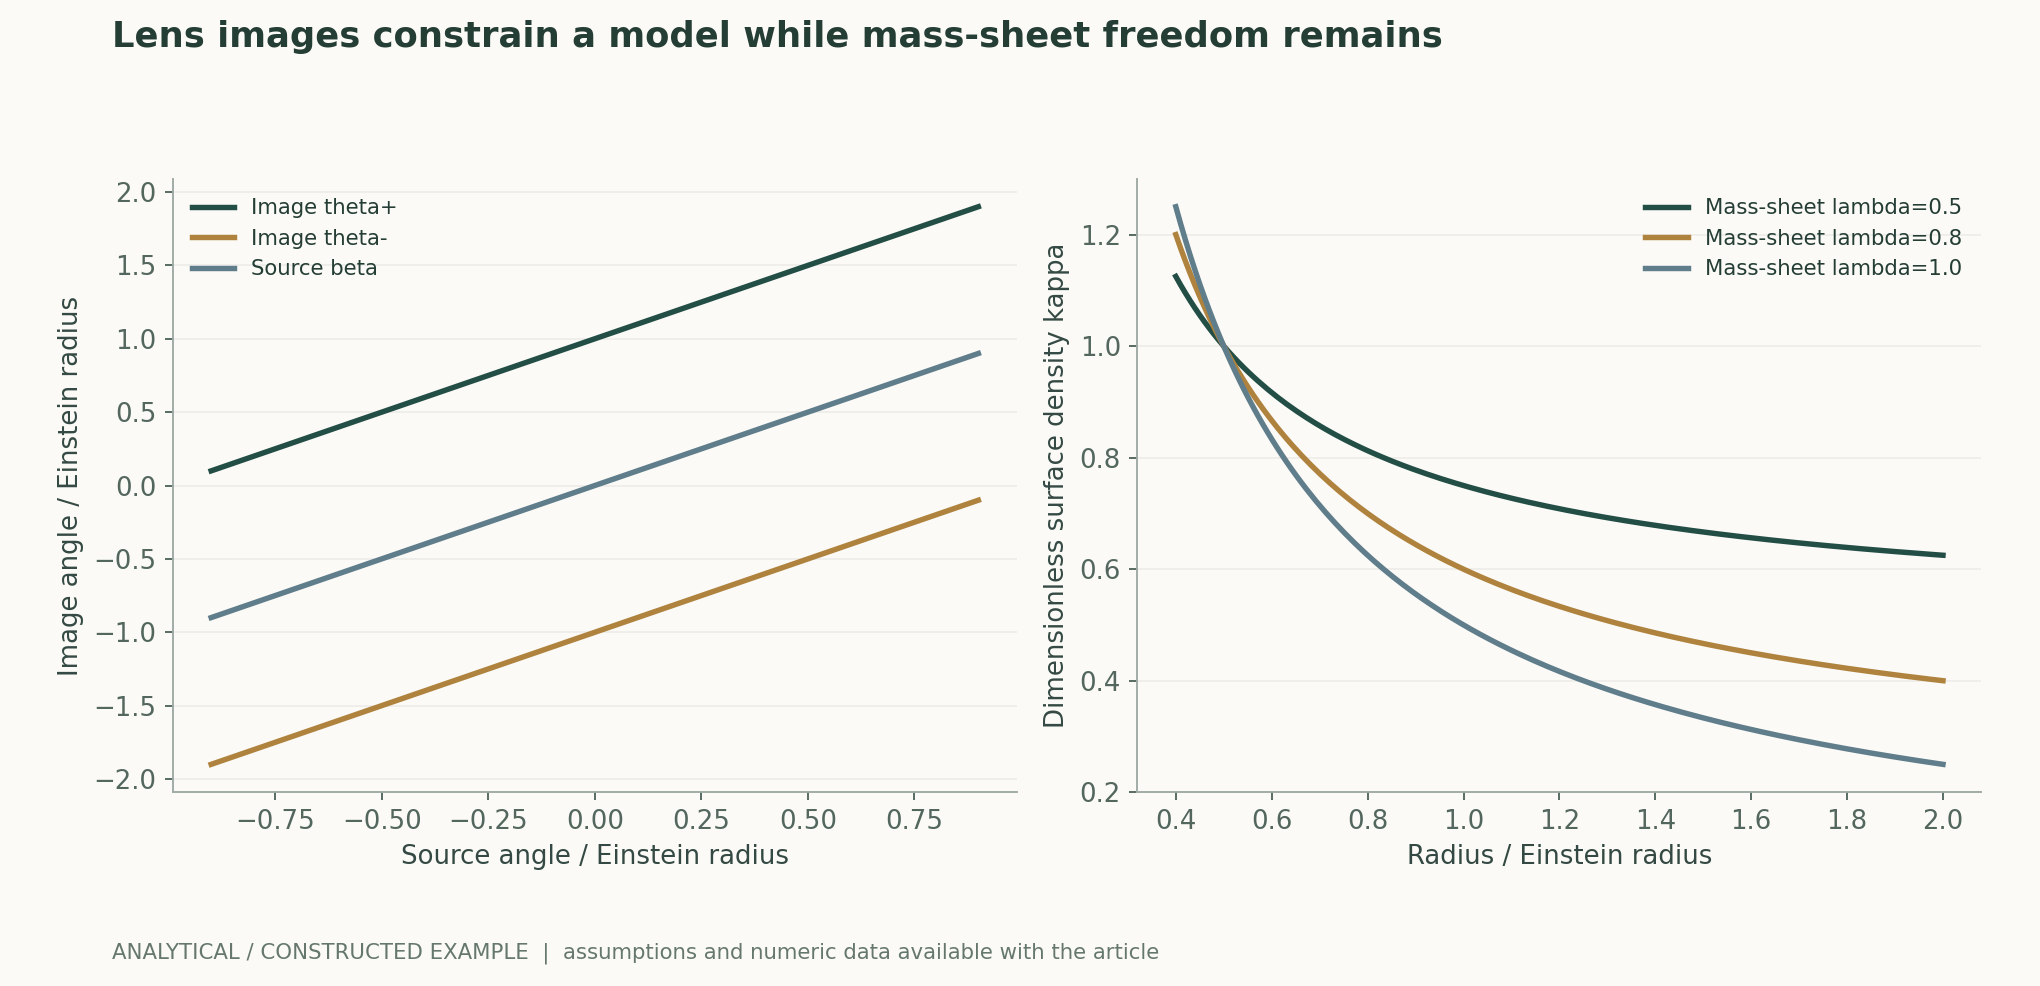
特異等温球モデルを一次元で記号的に表現すると、二つの像の位置は光源の角位置βとアインシュタイン半径θEの組み合わせで与えられる。両方の像を同定でき、モデルの条件が満たされるなら、その和と差から対応するパラメータを復元できる。しかし、一つの像しか見えない場合、情報は不足する。図ではθEを固定してβを変化させ、像位置と増光率の関係を示す。これは前景光、PSF、実際のノイズを含まない理想化された解析モデルにすぎない。この例は、どの逆解析結果についても、まず可視の情報とモデルの仮定を確認する必要があることを示す。欠落した観測をネットワークに委ねただけで、問題の解が自動的に一意になると考えてはならない。作者分析与复核建议 / Author analysis
4. 本稿の導出:質量シート変換はある種の結像関係を保存する
無次元表面密度をλκ+(1−λ)に変換し、同時に光源面の座標をスケーリングすると、対応するレンズ結像関係を保存しながら、増光率や時間遅延などの量を変化させることができる。本稿では、この古典的変換によって物理的縮退を示す。すなわち、異なる複数の質量モデルが同じ角位置構造を説明しうる。ネットワークが制限されたモデル族だけで学習されている場合、非常に狭いパラメータ分布を返しても、事前分布によって除外された縮退方向を網羅していない可能性がある。図は変換後の密度と光源位置のスケーリングを示すものであり、すべて構成したパラメータを用いているため、実際のレンズの質量プロファイルと見なすことはできない。作者分析与复核建议 / Author analysis
5. 予測区間には較正と適切なモデル空間が必要である
レンズの不確実性に関する研究では、被覆確率を用いてニューラルネットワークによるパラメータ区間を評価しており、高速推論には誤差推定も併せて考慮する必要があることを示している。被覆率の較正は、指定した生成分布の下で手法の頻度論的挙動を検証できるが、学習範囲外の質量モデル族や装置条件について保証するものではない。本稿では、シミュレーション内の被覆率、事前分布を変えた場合の被覆率、実観測に対する事後分布の検証を個別に実施することを提案する。共形予測などの手法の保証も、対応する交換可能性や較正条件に依存するため、統計手法の名称だけでドメインの偏りを解消することはできない。区間が狭くても被覆率が低い場合、より精密な科学的測定と解釈すべきではない。[2] Uncertainties in Parameters Estimated with Neural Netwo[3] A Gentle Introduction to Conformal Prediction and Distr
6. 本稿の分析:情報が乏しい方向では事前分布が答えを決めうる
ある縮退方向に沿って尤度がほぼ平坦な場合、その方向の事後分布は主として事前分布によって決まる。学習に基づく逆解析は学習標本を通して事前分布をネットワークに埋め込むため、学習時の質量、光源形態、ノイズの分布を公開する必要がある。本稿では、同一の模擬観測を維持したまま事前分布を変更する検証を提案する。出力が大きく変化するなら、その量について事前分布がどれだけの情報を与えているかを明示すべきである。事前分布への依存がすべて誤りというわけではない。重要なのは、事前分布によって生じた集中を、観測が独立に決定したものと誤って呼ばないことである。重要な物理的結論については、妥当な代替事前分布を用いた感度分析を行うべきである。作者分析与复核建议 / Author analysis
7. 個々のレンズで良好な結果が得られても、母集団推論の不偏性は保証されない
サーベイは明るさ、弧の形状、スケール、観測品質に応じて選択を行うため、標本に入るレンズは母集団からの無作為抽出ではない。本稿では、母集団パラメータの事後分布に選択の規格化を含める必要があることを導出する。選択済み標本の尤度だけを掛け合わせると、発見されやすい系に偏る。ニューラルネットワークによる識別と逆解析が類似した学習上の選好を共有する場合、選択誤差も相関する可能性がある。検出、人による選別、最終標本の条件は版管理し、棄却された候補も保持すべきである。母集団の宇宙論的解析において、すべてのレンズが等しい確率で現れると仮定してはならない。作者分析与复核建议 / Author analysis
8. シミュレーション検証では不整合な状況を意図的に構成すべきである
学習後にネットワークを固定し、質量プロファイル、サブ構造、光源形態、PSF、前景光の差し引き、ノイズ相関を独立に変化させることを提案する。一度に一種類の要因だけを変えることは原因の特定に役立ち、その後に複合的な不整合を検証する。主要な評価項目には、平均再構成誤差だけでなく、パラメータ誤差、被覆率、画像の事後予測を含める。ある種類の観測をモデル族で説明できない場合、確定的なパラメータを無理に返すのではなく、棄却してより完全な逆解析に進むことを認めるべきである。高スループットの価値は信頼できる選別や初期化にもあり、精密宇宙論のすべての結論を単独で担う必要はない。作者分析与复核建议 / Author analysis
9. 速度比較には実際の科学的ワークフローを含めるべきである
推論時に毎秒何枚の画像を処理できるかという指標は、生の観測から公表可能な推論に至る総所要時間とは異なる。本稿では、前景光処理、候補選択、ネットワークの順伝播、異常検査、事後分布の補正、人による再確認を別々に計上することを提案する。異なる手法を比較する際には、目標精度とモデルの複雑さをそろえるべきである。制限されたパラメータの点推定のコストを、より完全な事後分布サンプリングのコストと直接同等であるかのように宣伝すべきではない。ニューラル手法を後続のサンプリングの初期化に用いる場合、最終的に同等の被覆率と残差の要件を満たすまでに必要な総予算を報告すべきである。作者分析与复核建议 / Author analysis
技術補足 A · 償却推論による事後分布は学習時の事前分布に依存する
ネットワークは多数のシミュレーションから、一回の順伝播でパラメータや分布を返すことを学び、計算を天体ごとの推論から学習段階へ前倒しする。学習時の事前分布が質量プロファイルや光源形態を制限していれば、出力もその制限を引き継ぐ。本稿では、事前分布を公開されたモデルパラメータとして扱い、事後分布の検証で複数の妥当な事前分布を比較することを提案する。事前分布の端に位置する天体は難しいことが多いため、テスト誤差はパラメータ空間内の位置と観測品質の両方で層別化すべきである。高速な出力は初期化や選別に利用できるが、精密な結論については、制限された空間の外にある代替解釈も検証する必要がある。[1] Fast automated analysis of strong gravitational lenses [2] Uncertainties in Parameters Estimated with Neural Netwo
技術補足 B · 質量シート変換の直接的な代数検証
偏向をλα(θ)+(1−λ)θに変換してレンズ方程式に代入すると、新たな光源位置はλβとなる。この関係は、対応する角位置の写像を保存しながら、光源のスケールをλに応じて変えられることを示す。本稿の図における変換は、単に似た曲線を示すだけではなく、この代数的恒等式によって検証している。これは、実際の系に無限の質量シートを任意に加えられると主張するものではない。物理的境界、外部環境、追加観測は許される解を制限する。縮退が意味するのは、現有情報では一意に決定できないということであり、すべての解が同じ程度に物理的に妥当であるということではない。作者分析与复核建议 / Author analysis
技術補足 C · 事後予測は問題を発見できるが、すべての縮退を排除することはできない
適合したパラメータから画像を再生成し、実観測との残差を比較することは必要な検証である。しかし、複数のパラメータの組み合わせが同じ画像を生成する場合、すべての事後予測が良好に見える可能性がある。本稿では、画像の検証をパラメータの被覆率、事前分布への感度、外部情報と組み合わせることを提案する。見栄えのよい残差図が支持するのは、現在の結像モデルがデータを説明できることだけであり、それだけで質量分布や宇宙論的量の一意性を証明することはできない。モデルが不適合な場合は、表示のカラースケールを調整するだけでなく、異常例を保持して解析を高度化すべきである。作者分析与复核建议 / Author analysis
技術補足 D · 選択関数は標本への組み入れ過程全体を網羅しなければならない
レンズ候補は機械によるスコア付け、人による選別、追加観測、品質基準を経ることがあり、各段階が最終標本を変える。本稿では、最初の段階の検出率だけをシミュレートするのではなく、全過程について組み入れ確率を構築することを提案する。人による選択の根拠が不明、または定量化が難しい場合は、適切な抽出調査によって評価し、その不確実性を報告すべきである。母集団推論が選択の規格化に敏感な場合、複数の妥当な選択モデルの下での結果を示すことができる。未同定の過程上の偏りを、非常に小さな統計誤差の背後に隠してはならない。作者分析与复核建议 / Author analysis
10. 結論:高速な天文学的逆解析には非一意性についての透明性が必要である
AIは多数のレンズを定量解析の対象にできるが、速度が上がることは情報が増えることを意味しない。本稿のレンズ方程式、質量シートの関係、選択の関係は、観測、モデル空間、事前分布が共同で識別可能な量を決めることを示す。信頼できる成果物は、読者が学習シミュレーション、パラメータの被覆率、残差、選択過程、代替モデルを追跡できるようにし、解析的な例を実際の天文学的エビデンスから区別すべきである。そうして初めて、計算コストを償却する工学的能力を、モデルの確実性を宇宙の確実性と取り違えることなく、精密天体物理学に信頼できる形で役立てられる。作者分析与复核建议 / Author analysis
主要な数式と導出
(1) 薄いレンズ近似における角位置の関係。偏向モデルと装置による結像は別途指定する必要がある。
LaTeX
\boldsymbol\beta=\boldsymbol\theta-\boldsymbol\alpha(\boldsymbol\theta)(2) 一次元の等温球による二重像の構成。負号は逆の角方向を表す。
LaTeX
\theta_+=\beta+\theta_E,\quad\theta_-=\beta-\theta_E,\quad0<\beta<\theta_E(3) 質量シート縮退の一般的な変換。制限されたモデル族の外にある非一意性を示すために用いる。
LaTeX
\kappa_\lambda(\theta)=\lambda\kappa(\theta)+(1-\lambda),\qquad\beta_\lambda=\lambda\beta(4) 選択済みデータの選択条件付き尤度。母集団推論には対応する規格化が必要である。
LaTeX
p(d\mid\eta,S=1)=\frac{p(d\mid\eta)\,P(S=1\mid d,\eta)}{P(S=1\mid\eta)}手法とエビデンスの流れ
解析的な図と数値例
再計算可能な例題
beta=0.2、thetaE=1のとき、像位置は1.2と-0.8となる。質量シート変換は光源位置も同時にスケーリングし、対応するレンズ写像を保存する。すべての外部の物理条件が不変であると主張するものではない。
手法の比較
| 階層 | 検証すべきエビデンス | 推論できないこと |
|---|---|---|
| 画素のフィッティング | 残差と装置モデル | 質量モデルの一意性 |
| 高速なパラメータ推定 | シミュレーション族と外部での誤差 | 任意のレンズに対する信頼性 |
| 区間の較正 | 被覆率と層別化 | 学習範囲外での保証 |
| 物理的縮退 | 代替モデルと外部情報 | 狭い事後分布が観測の精密さを意味すること |
| 母集団の標本 | 検出確率と選別確率 | 組み入れられた天体が無作為に抽出されていること |
| 速度 | 同等精度でのワークフロー全体 | 順伝播の速さが研究の高速化に等しいこと |
再検証と実験の計画
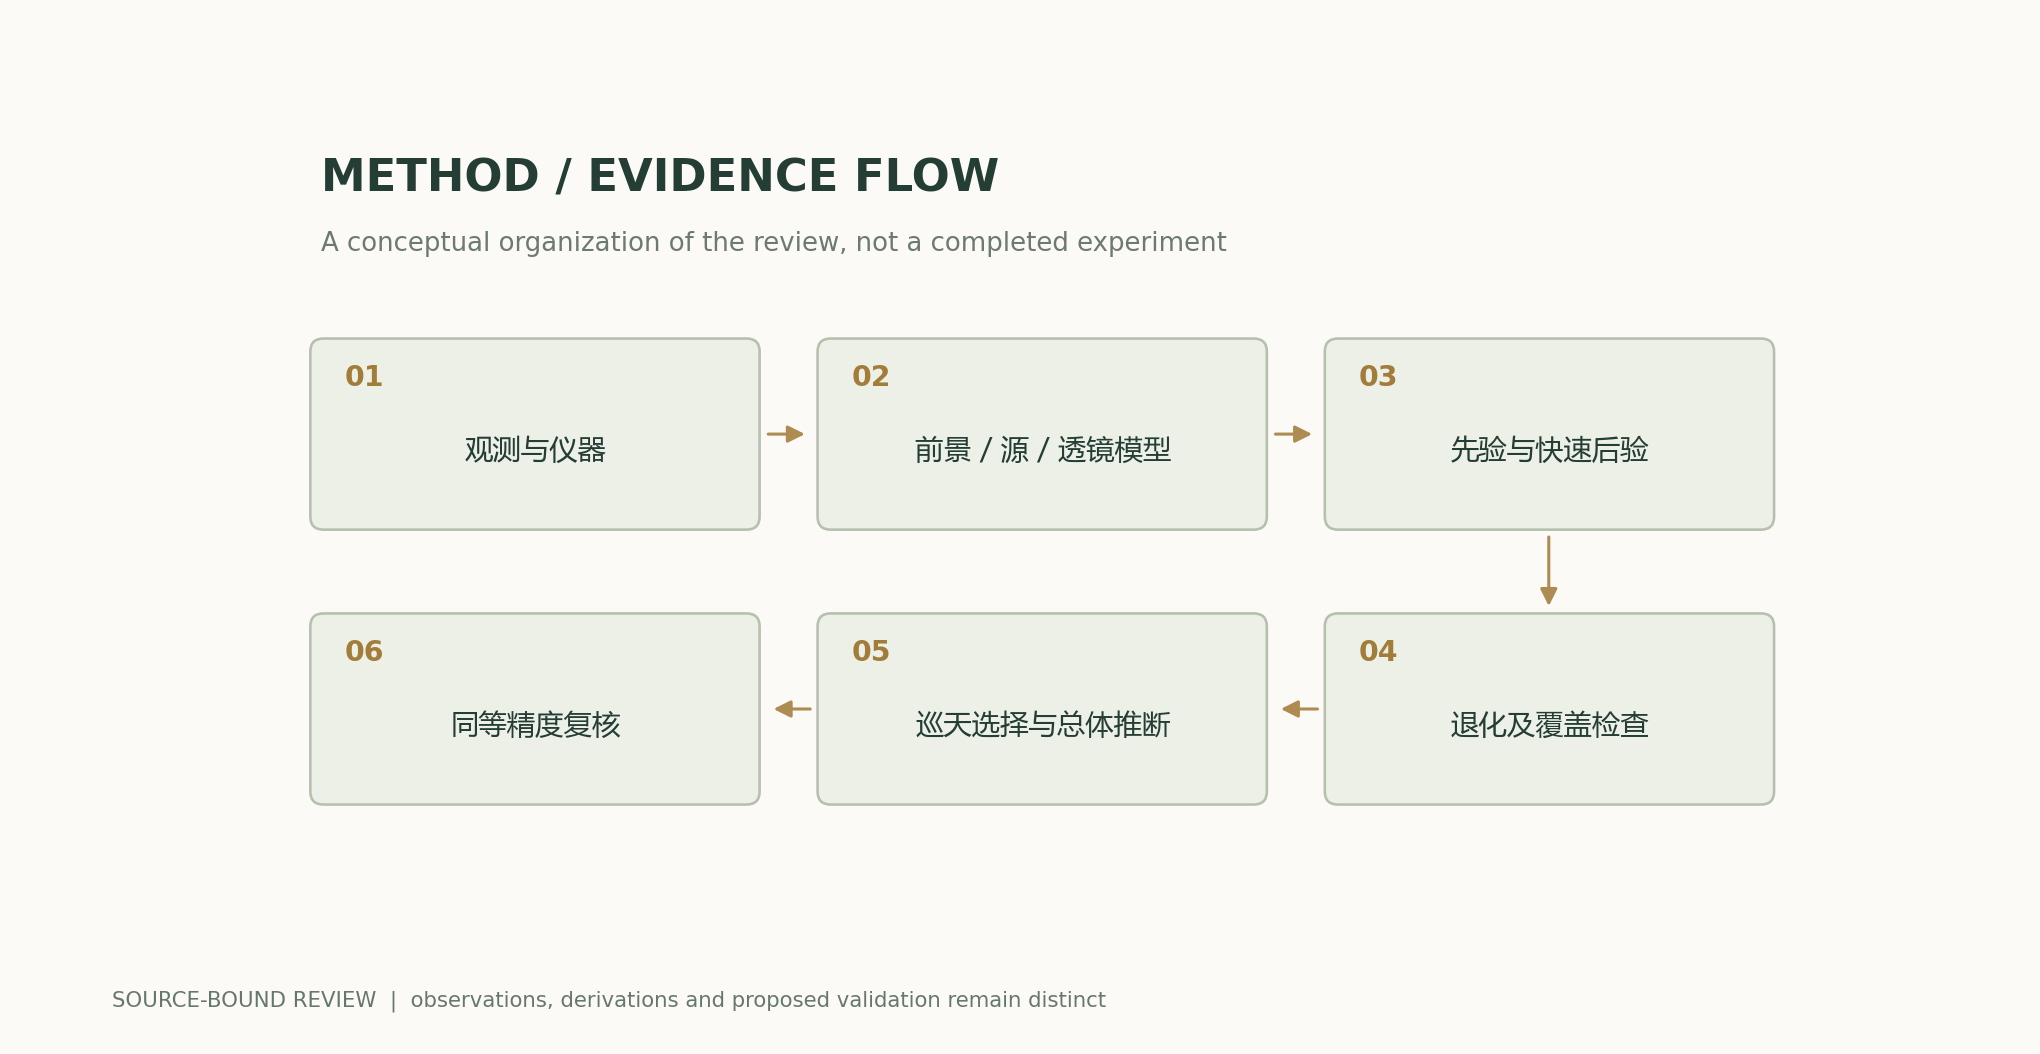
- シミュレータ、事前分布、装置モデル、前処理、ネットワークを固定する。
- 画素、パラメータの点推定、事後分布、母集団パラメータという四種類の評価項目を区別する。
- 質量モデル族、光源、PSF、ノイズについて、個別および組み合わせで学習から除外した検証用ケースを設ける。
- 被覆率、残差、縮退方向を検証し、モデルが適合しない天体を保持する。
- 妥当な事前分布を変更して感度分析を行い、事前情報を隠さない。
- 母集団解析では、検出と選別の選択関数を明示的にモデル化する。
- 最終精度をそろえて全過程のコストを比較し、人による再確認は別途報告する。
- シミュレーションと解析の概要を公開する。解析的なレンズ図を実観測や宇宙論的結果として登録しない。
適用範囲と限界
- 解析的な等温球と質量シートの図は、実際のレンズではない。
- 逆解析ネットワークの実行や望遠鏡観測の処理は行っていない。
- シミュレーションでの被覆率は、実際の宇宙のモデル空間に対する被覆を保証しない。
- 選択関数と事前分布は同定が難しい場合があり、独立した情報を必要とする。
- 本稿は宇宙論パラメータの測定値や暗黒物質の発見を生み出していない。
原研究のエビデンスと適用範囲
| 原研究の結果 | 適用範囲 | 出典と該当箇所 |
|---|---|---|
| 特定の等温楕円体モデルの設定で、ニューラルネットワークによる高速なパラメータ推定を示した。 | 高速化は学習とモデル族に依存し、物理的縮退を解消しない。 | 畳み込みニューラルネットワークによる強い重力レンズの高速自動解析要旨、モデルとベンチマーク |
| ニューラルネットワークによるパラメータ区間と被覆率の較正を研究した。 | 保証は生成分布と較正設定に結び付いている。 | ニューラルネットワークで推定したパラメータの不確実性:強い重力レンズ効果への応用要旨、不確実性と被覆率 |
検証に値する研究課題
- モデル族の外にある縮退は、ニューラルネットワークによる事後分布の被覆率にどの程度影響するか。
- 検出と逆解析が共通の選好を持つと、母集団の選択関数はどのように変わるか。
- ニューラルネットワークによる初期化は、同等の事後分布精度の下で全体の計算コストをどれだけ削減できるか。
一次資料と主張の対応
- Fast automated analysis of strong gravitational lenses with convolutional neural networksHezaveh, Perreault Levasseur and Marshall · 2017-08-31Singular isothermal ellipsoid lens inference; benchmark acceleration is conditional on simulation/model family.
- Uncertainties in Parameters Estimated with Neural Networks: Application to Strong Gravitational LensingPerreault Levasseur, Hezaveh and Wechsler · 2017-08-29Variational uncertainty, coverage calibration and assumed lens family.
- A Gentle Introduction to Conformal Prediction and Distribution-Free Uncertainty Quantification, · 2021-07-15Abstract; 原文方法、理论和实验章节见作者原始论文链接
引用と原稿のエクスポート
著者、版、出典
Codex(AI)が執筆した、出典付きの研究レビューと独自の解析である。原論文の実験は元の研究チームに帰属し、本稿の計算は記載した数式と明示した仮定のみを検証する。当サイトには現時点で、本稿の独立した査読、または本稿独自のモデル、臨床実験、物理実験の記録はない。
初出:AIと科学的発見に関する詳細特集。節ごとの出典、および原研究のエビデンスと著者の解析の境界を保持する。
概念的な表紙画像はImageGenが生成した。科学図は付属のコードと数値ファイルから作図し、図注で各項目の仮定と測定上の定義を説明している。
表紙と科学図の出典 · データ、出典、仮定 · Python · 再計算可能なコード · 公開と版の履歴
ソースのリビジョン: b7b48f7205d705b2a3d3e8de0be5e1b458e4869c