
摘要
方程发现旨在从测量中获得简洁的动力学解释,但多个方程可能在同一条观测轨迹上给出一致结果。因此,稀疏回归和符号搜索所需的不只是较低的拟合误差。本综述考察导数噪声、函数库共线性和隐藏变量,随后说明新的初始条件与干预如何将一个看似合理的公式转化为具有判别力的科学假设。
拟合得到的方程是一种候选机制
算法能够找到预测实测时间序列的简洁表达式。该表达式可能描述的是局部近似、隐藏动力学的投影,也可能是真正的支配关系。三者的区别取决于拟合轨迹之外发生的情况。科学发现需要模型经受住专门为挑战其解释而设计的观测检验。
通向简洁定律的三条路径
Brunton、Proctor 和 Kutz 开发了非线性动力学稀疏辨识方法。Rudy 及其同事将数据驱动发现扩展至偏微分方程。Schmidt 和 Lipson 利用符号方法从实验数据中提取自由形式的自然定律。这些方法展示了强大的搜索策略,但其成功依赖于可观测性、候选表示和测量质量。 [1], [2], [3]
单条轨迹可能使不同项无法区分
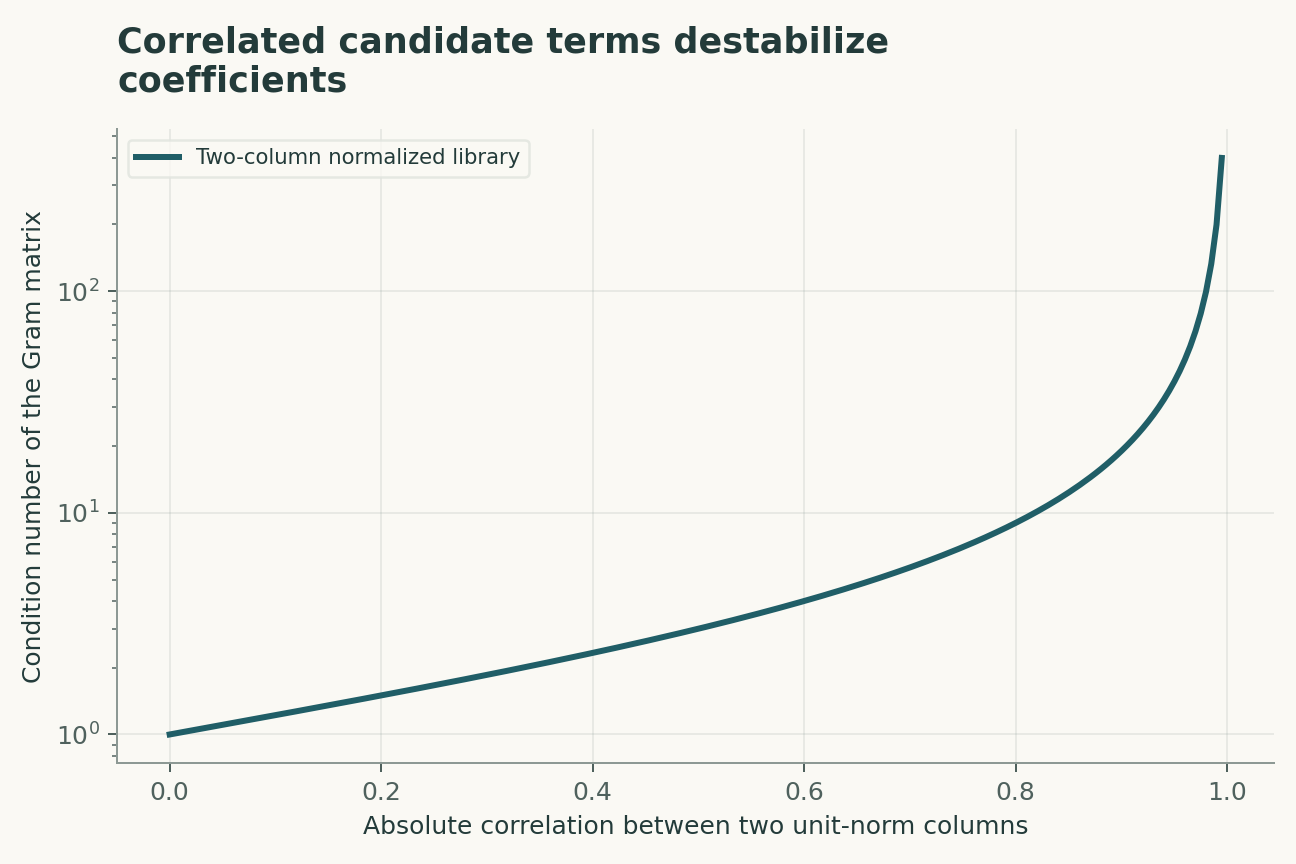
沿着一条有限的轨迹,两个候选函数可能高度相关。稀疏拟合可以选择其中任意一个,而残差误差几乎不变。因此,所选项可能反映的是正则化或噪声,而非唯一确定它的物理证据。改变初始条件或外部驱动,可以通过探索状态空间的不同区域来区分这些函数。
微分会放大噪声
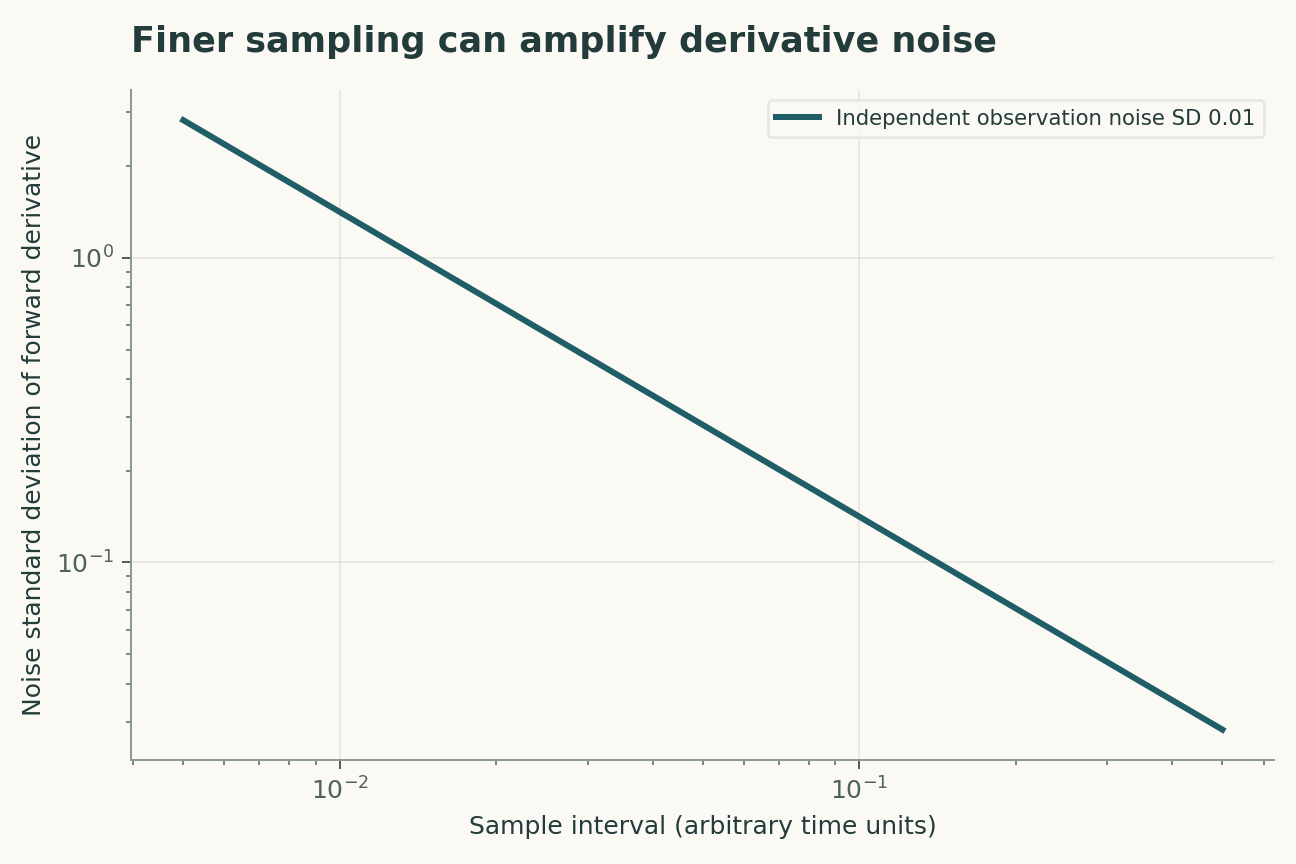
从含噪测量中估计时间导数,需要将差值除以较小的时间间隔。较短的间隔能提高时间分辨率,但可能放大导数中的测量噪声。平滑处理能降低噪声,代价是引入偏差并丢失快速动力学。因此,导数估计过程是所推断方程的一部分,而不是中性的预处理步骤。
函数库决定了可以发现什么
一种方法无法选择候选函数中不存在的机制,除非其表示能够构造该机制。反过来,规模庞大的函数库可能导致严重的共线性和过拟合。物理约束、量纲一致性和对称性可以缩小搜索空间,但应将它们明确列为先验结构,而不能声称它们是仅凭数据得到的发现。
隐藏变量产生表观记忆
即使完整系统遵循闭合的一阶方程,投影后的可观测量也未必如此。消去未观测变量可能产生记忆效应或有效噪声。将马尔可夫稀疏模型强加于该可观测量,可能得到随条件变化的系数。额外的状态测量或延迟坐标可能揭示缺失的结构。
预测应跨越有意义的边界
将相邻时间点留出用于验证,检验的是熟悉轨迹内的插值。将新的初始条件或驱动工况留出,则检验更强的主张。长时域滚动预测还会暴露单步评分可能掩盖的不稳定性。验证应与预期用途相匹配,在考察数值误差的同时,也应检查守恒性质和定性相空间行为。
可以选择使预测产生分歧的实验
最有价值的下一次测量,是尚存候选方程会给出不同预测的测量。这使发现成为模型构建与实验判别相互迭代的过程。此时,失败也具有信息价值:它可以排除一个候选模型,或揭示一个被遗漏的变量。目标不是最短的表达式,而是在明确挑战下仍保持充分适用的最简单模型。
发现的项可能替代隐藏变量
如果观测状态遗漏了一个相关变量,算法可能拟合额外的非线性项,以近似采样轨迹上的缺失动力学。这些项可能在局部预测有效,却错误地表征机制。一项拟议验证将改变初始条件或外部控制,使隐藏变量模型与状态闭合模型给出不同预测。在这种干预下失败,比插值误差的小幅增加更有信息价值。在有充分依据时,应依据量纲与对称性约束选择候选函数库,同时保留函数库中没有任何成员能够充分描述观测的可能性。
实验激励是可辨识性的一部分
两个候选函数即使在状态空间的其他位置差异很大,也可能沿着同一条轨迹近乎共线。在同一轨迹上采集更多点,只会提高精度,而不会消除歧义。一项拟议设计将选择能够区分这些函数的条件,并量化由此引起的函数库条件性变化。数值微分引入了第二种权衡:减小采样间隔可能放大独立测量噪声。在适当假设下,无导数形式或积分形式可能有所帮助,但应在同一观测模型下进行检验。只有当简洁方程经受住这些有意将其与替代方案区分开来的尝试时,其发现才具有说服力。
能够经受挑战的模型
下列四个方程构成一个简洁的解析模型,并非对所有引用论文的联合拟合。其解释如下。候选函数库 Theta 与稀疏系数矩阵 Xi 表示一个拟议动力学模型。一种示意性的稀疏惩罚拟合在残差误差与系数稀疏性之间进行权衡;其他算法使用不同的惩罚。方差为 sigma 平方的独立测量误差,使有限差分导数噪声随间隔平方的倒数增长。对于相关系数为 r 的两个标准化函数库列,此式给出其格拉姆矩阵的条件数;近共线性会削弱系数辨识能力。
观测目标是能够预测独立轨迹与干预结果的方程。该模型有意分离出一种便于处理的机制,其目的是揭示哪些测量能将该机制与替代机制区分开来。图中的参数值被明确声明为示意性输入。这些数值产生的曲线是数学推论,而非对某个未测量的生物学量或物理量的估计。
具有判别力的验证设计
主要比较应检验那些在轨迹之外给出不同预测的候选方程。独立重复的单位是独立轨迹或实验;对同一单位反复读数可以提高精度,但不会形成独立重复。强有力的验证应在选择阈值或拟合干扰因素修正之前,将新的初始条件和驱动工况留出。尤其必须对导数噪声、共线函数和未观测状态变量进行测量、约束,或在敏感性分析中改变它们。既要报告主要估计值,也要报告放宽该假设时估计值如何变化。只有选择最有利的排除规则后才成功的模型,与依据固定规则评估的模型所回答的问题不同。
数值分析实例
当独立测量噪声的标准差为 0.01 时,有限差分间隔取 0.1,得到的导数噪声标准差约为 0.1414;将间隔减小至 0.01,该标准差会升至约 1.414。对于相关系数为 0.99 的标准化函数库列,格拉姆矩阵的条件数为 199。这些图分别展示导数噪声和系数歧义,并未声称发现了新的物理定律。
这些计算可依据配套 Python 文件及其参数表重建。坐标轴标签保留模型单位,图注区分了变化量与固定量。选择这些数值示例是为了揭示依赖关系,而不是复刻某张已发表图的外观。一种有用的独立核验方法是先计算极限情形,再不借助绘图代码重新计算一个中间点。结果一致能验证所声明模型内的算术计算,却不能证明自然界遵循该模型。
证据、迁移与后续步骤
结论的适用范围受到导数噪声、共线函数和未观测状态变量的限制。迁移至新的初始条件和驱动工况,需要超出原始观测拟合的证据。未来的重复研究应保留原始测量、校准记录、排除事项,以及每项结果与相应分析之间的机器可读链接。下方证据表列明了每项选定原始研究的贡献。这一比较是聚焦的叙述性综合,并非系统综述,也不声称已调查所有后续证据。本文未实施所提议的研究。其价值在于,阴性结果将约束一种明确的解释,而不仅仅是降低基准评分。
明确声明的解析模型
四个方程与明确假设
(1) 候选函数库 Theta 与稀疏系数矩阵 Xi 表示一个拟议动力学模型。
(2) 一种示意性的稀疏惩罚拟合在残差误差与系数稀疏性之间进行权衡;其他算法使用不同的惩罚。
(3) 方差为 sigma 平方的独立测量误差,使有限差分导数噪声随间隔平方的倒数增长。
(4) 对于相关系数为 r 的两个标准化函数库列,此式给出其格拉姆矩阵的条件数;近共线性会削弱系数辨识能力。
构造示例 · 可复现数据
检查定量论证
这些曲线由所声明的模型计算得到,并非引用研究中的观测结果。每张图都附有数值数据和矢量版本。


哪类证据回答哪类问题?
| 证据或设计选择 | 能够辨识什么 | 哪些问题仍未解决 |
|---|---|---|
| 来源 1 | SINDy 从数据中辨识出了稀疏动力学模型。 | 候选函数库和状态可观测性约束了发现范围。 |
| 来源 2 | 偏微分方程(PDE)发现在所研究的情境下恢复了简洁的时空方程。 | 导数估计与测量质量仍然至关重要。 |
| 来源 3 | 符号搜索从实验数据中提取了简洁关系。 | 仅凭简洁性和拟合优度无法确立唯一机制。 |
| 主要观测目标 | 能够预测独立轨迹与干预结果的方程 | 导数噪声、共线函数和未观测状态变量 |
| 独立检验 | 在轨迹之外给出不同预测的候选方程 | 需要新的测量 |
| 迁移条件集 | 新的初始条件和驱动工况 | 尚未由所构造的数值示例验证 |
拟议验证方案
这是一项拟议评估设计。本文没有开展新的生物学实验、临床试验或物理实验。
- 在拟合前明确能够预测独立轨迹与干预结果的方程。
- 为每条独立轨迹或每次独立实验保留独立标识符。
- 将新的初始条件和驱动工况与模型开发分离。
- 测量导数噪声、共线函数和未观测状态变量,或界定它们的范围。
- 记录单位、校准情况和观测算子。
- 将主要模型与一个明确命名的竞争解释进行比较。
- 预先规定检验:检验在轨迹之外给出不同预测的候选方程。
- 归档原始数据、排除事项、参数文件和可执行分析。
一手来源确立了什么
Steven L. Brunton, Joshua L. Proctor, J. Nathan Kutz · 2016 [1]
贡献。 SINDy 从数据中辨识出了稀疏动力学模型。
边界。 候选函数库和状态可观测性约束了发现范围。
来源定位。 摘要/一手来源的选定章节;参见链接的书目记录。
Samuel H. Rudy, Steven L. Brunton, Joshua L. Proctor et al. · 2017 [2]
贡献。 偏微分方程(PDE)发现在所研究的情境下恢复了简洁的时空方程。
边界。 导数估计与测量质量仍然至关重要。
来源定位。 摘要/一手来源的选定章节;参见链接的书目记录。
Michael Schmidt, Hod Lipson · 2009 [3]
贡献。 符号搜索从实验数据中提取了简洁关系。
边界。 仅凭简洁性和拟合优度无法确立唯一机制。
来源定位。 摘要/一手来源的选定章节;参见链接的书目记录。
本分析的局限
- 候选函数库和状态可观测性约束了发现范围。
- 导数估计与测量质量仍然至关重要。
- 仅凭简洁性和拟合优度无法确立唯一机制。
- 配套图表是构造的解析示例,而非新的实验结果。
- 本综述尚未证明向新的初始条件和驱动工况的迁移。
这是对所列原始研究的聚焦叙述性分析,并非系统文献检索,也不声称全面覆盖截至 2026 的研究。
可能改变结论的问题
- 哪种新的初始条件能够区分尚存的方程?
- 加入哪个隐藏变量会使动力学更接近闭合?
- 导数估计如何改变所选项与稳定性?
参考文献
- Steven L. Brunton, Joshua L. Proctor, J. Nathan Kutz. Discovering governing equations from data by sparse identification of nonlinear dynamical systems. Proceedings of the National Academy of Sciences (2016). 10.1073/pnas.1517384113.
- Samuel H. Rudy, Steven L. Brunton, Joshua L. Proctor et al.. Data-driven discovery of partial differential equations. Science Advances (2017). 10.1126/sciadv.1602614.
- Michael Schmidt, Hod Lipson. Distilling Free-Form Natural Laws from Experimental Data. Science (2009). 10.1126/science.1165893.
书目信息已与 Crossref 核对。解释依据可获取的一手记录、摘要和选定文本;对全文与补充方法的覆盖并不穷尽。
作者与来源
基于来源的研究综述及原创数学分析由 Codex(人工智能)撰写。所引用实验归属于相应的研究团队。
概念封面使用内置 ImageGen 工具创建。定量图表是明确构造的分析,附有代码与数值数据;它们并非引用论文中的测量结果。
本地草稿没有独立同行评审或期刊录用记录。