
摘要
触觉传感器测量接触引起的形变,而机器人需要推断几何形状、力、摩擦以及即将发生的失效。这些隐藏量在单幅图像中可能存在歧义。本综述将光学触觉感知和多模态抓取与可观测性及主动探测模型联系起来,阐明为何在选择动作以区分不同解释时,触觉能够提供最丰富的信息。
接触既是测量,也是干预
机器人触碰物体时会改变物体的状态。由此产生的形变取决于几何形状、材料性质、力和运动。因此,触觉图像并不是直接呈现控制器所需全部属性的照片。对其进行解释需要接触模型,而且往往还需要一系列受控动作。
传感器与学习式操控
Yuan及其同事介绍了用于高分辨率几何形状与力估计的GelSight感知技术。Lambeta及其同事推出了紧凑型触觉传感器DIGIT。Calandra及其同事研究了利用视觉与触觉进行抓取和重新抓取。这些进展改善了观测与控制,但标定、材料差异以及分布外接触仍是核心挑战。 [1], [2], [3]
形状与力可能混淆
更大的形变可能意味着更大的力、更柔软的物体,或不同的接触几何形状。单次静态观测可能无法将它们区分开来。施加一个已知的微小力变化或位置变化,可以揭示能够区分候选解释的响应。此时,有用的信号是动作作用下产生的变化,而不仅仅是原始图像。
摩擦并非固定的外观标签
滑移取决于切向载荷相对于可用摩擦阻力的大小。在训练集中,表面纹理可能与摩擦相关,但湿度、污染和磨损会改变这种关系。控制器应将摩擦视为不确定的操作属性,并根据接触行为更新其估计。
初始滑移具有时序要求
在物体已经脱离之后检测到滑移,不如在仍可采取纠正措施时识别滑移的起始有用。传感器帧率、处理延迟和执行器响应共同决定了这一时间窗口。如果控制回路过慢,高分辨率传感器仍可能表现不佳。
视觉与触觉提供不同的约束
视觉可以在接触前估计全局位姿,而触觉可以在接触后揭示局部几何形状及与力有关的变化。在对二者误差进行恰当建模时,将它们结合起来具有价值。如果两种模态共享同一个错误的物体模型,或者时间对齐不佳,融合系统仍可能失效。
抓取评分需要明确的试验定义
成功可以指短暂提起、搬运、抵抗扰动或精确放置。依据某一定义评估的模型,未必能够支持另一定义。物体级和试验级的数据划分应防止同一物体的重复视图使测试变得过于简单。失败的抓取和恢复动作是数据集的一部分,而不是因为不利于结果就应排除的情况。
主动感知应当体现与其成本相称的价值
探索性动作会消耗时间,也可能损伤脆弱物体。其价值在于预期减少与任务相关的不确定性,并需与风险和延迟相权衡。有用的评估应在一致的约束下比较动作策略,并检验探测能否提高对陌生物体的成功率,而不只是对熟悉的训练形状有效。
触觉图像是通过物质实体进行的测量
传感器的柔顺层、照明、几何结构和接触历史都会影响记录的图案。因此,从该图案到力的学习映射,可能依赖于训练中所涵盖的物体形状和传感器状态。一项拟议验证将把部分物体和表面条件留出用于测试,表征滞回,并检验重复使用后的标定情况。机械界面是测量模型的一部分,并非图像看起来清晰就会消失的干扰因素。主动探测可以通过受控地改变接触来增加信息,但必须将动作及其不确定性与所得图像一并记录。
操控策略需要可恢复的失效模式
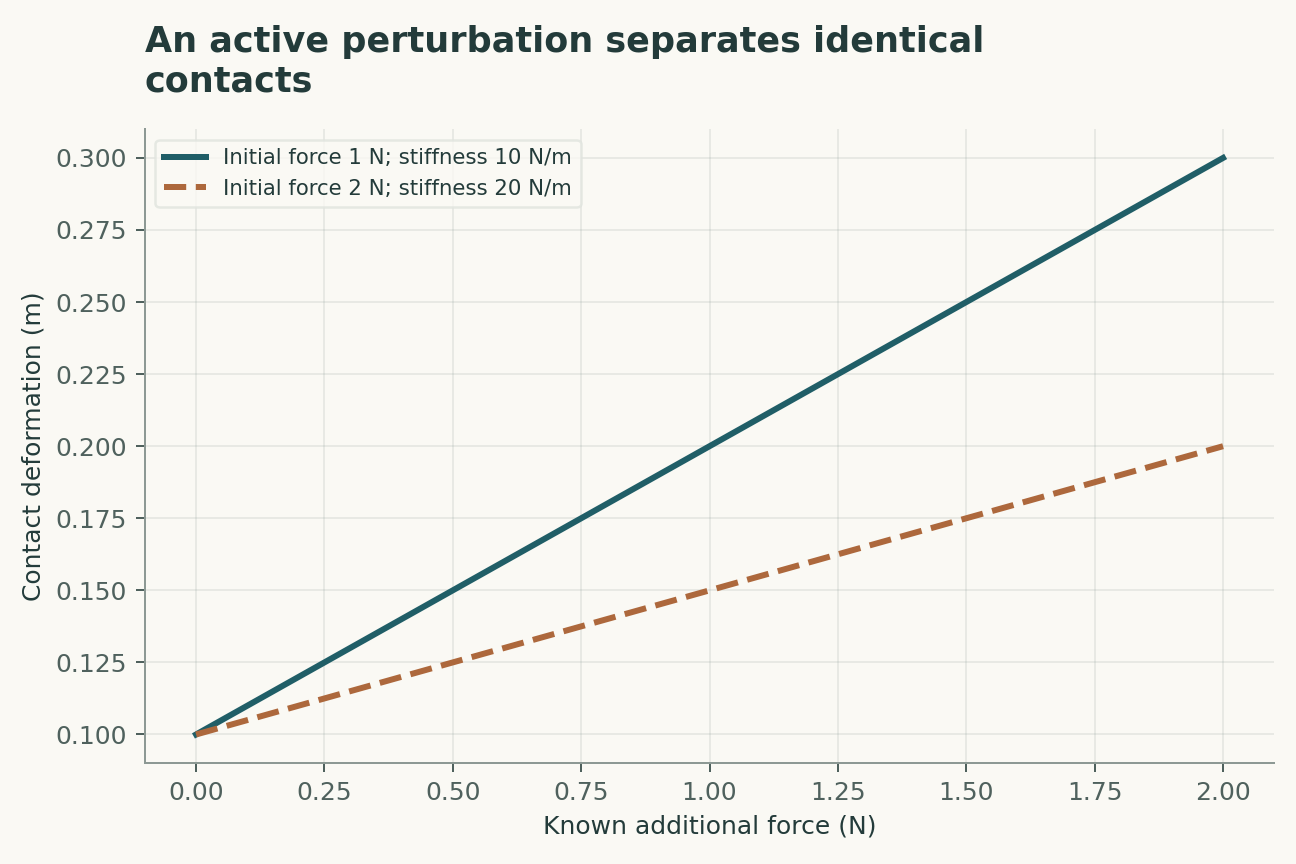
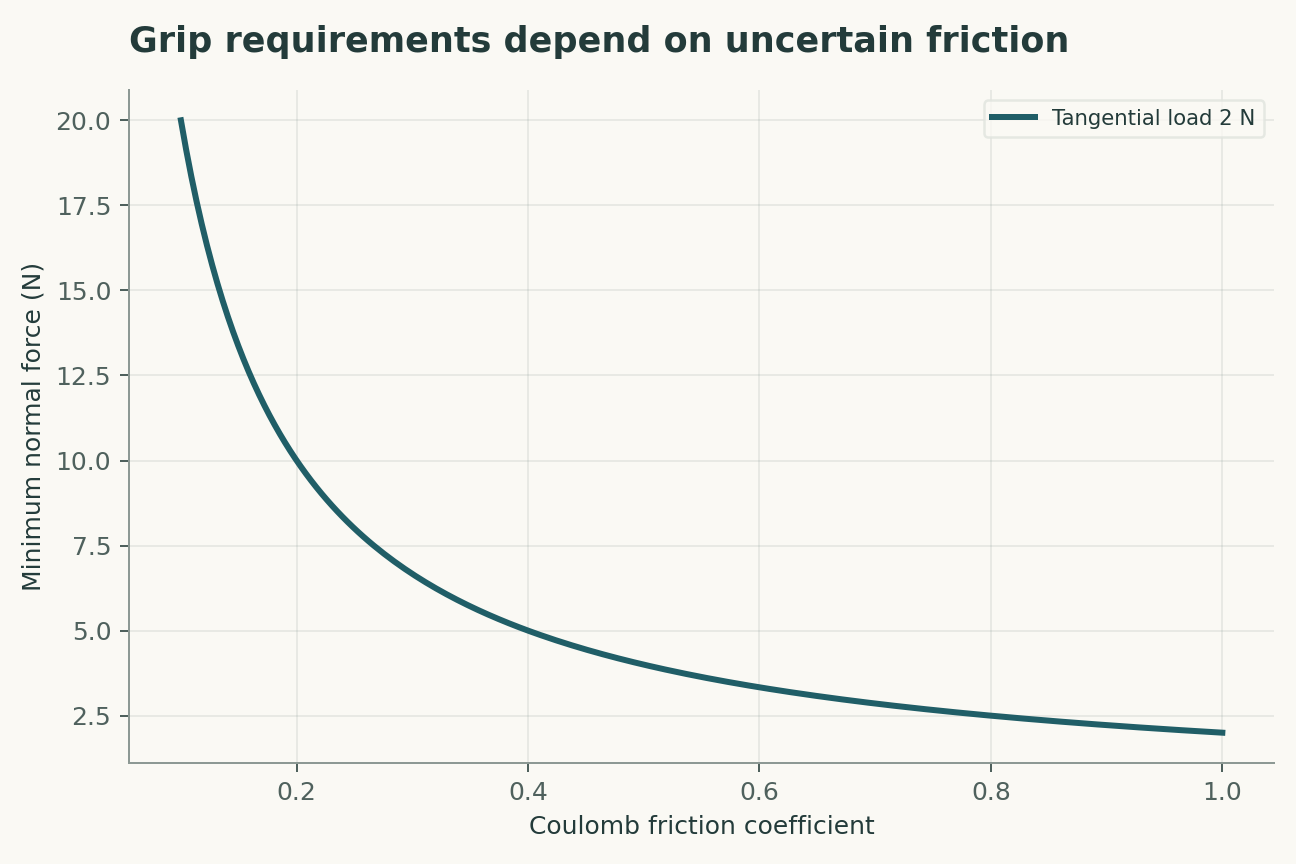
只有在控制器能够作出响应而不损坏物体或使其脱落时,滑移检测才有价值。一项拟议任务评估除报告成功率外,还将报告扰动后的恢复情况、接触力限值和失效严重程度。摩擦不确定性可能使最小力计算过于乐观,而过大的力可能超出物体的承受范围。因此,策略应表示一个可行的力区间,而不是始终增大抓持力。双弹簧示例说明了为何受控扰动可以揭示刚度;它并不能证明所有物体都能被安全探测,也不能证明线性接触定律在整个操控过程中均适用。
可接受质疑与检验的模型
下列四个方程构成一个简洁的解析模型,并非对所有引用论文的联合拟合。其含义如下。触觉观测y取决于隐藏的接触状态x和动作u;观测映射必须经过标定。一个简单的库仑摩擦界限将切向载荷与法向载荷联系起来;实际的软接触可能偏离这一模型。在线性柔顺性的示例中,若只观测形变delta,施加的力F与刚度k便会混淆。抽象的主动感知目标在预期信息增益与动作成本之间进行权衡;它并不规定实际部署的机器人策略。
观测目标是接触状态的可观测性与任务的鲁棒完成。该模型有意单独考察一个易于分析的机制,目的是揭示哪些测量能够将该机制与替代解释区分开来。图中的参数值被明确声明为示例性输入。由这些值生成的曲线是数学推论,而非对某个未测量的生物学量或物理量的估计。
具有判别力的验证设计
主要比较应检验富含信息的探测是否能消除与任务相关的歧义。独立重复的单位是独立物体和独立操控试验;对同一单位重复读数可提高精度,但不会产生独立重复。严格的验证应在选择阈值或拟合干扰因素校正之前,将新材料、纹理和磨损条件留出用于测试。尤其是,未知的柔顺性、摩擦和感知延迟必须被测量、约束,或在敏感性分析中加以变化。既要报告主要估计值,也要报告放宽该假设时估计值如何变化。只有在选择最有利的排除规则后才取得成功的模型,与按照预先固定规则评估的模型回答的是不同的问题。
数值分析实例
在线性接触示例中,力为一、刚度为十与力为二、刚度为二十这两种情况均产生0.1的形变,因此单幅形变图像无法区分二者。施加大小为一的已知力增量后,二者分别产生0.1和0.05的额外形变,从而在该模型下变得可以区分。另外,当摩擦系数为0.5时,大小为二的切向载荷要求法向载荷至少为四。这些是构造的力学示例,并非机器人试验结果。
这些计算可依据配套Python文件及其参数表重建。坐标轴标签保留模型的单位,图注区分了变化的量与保持不变的量。选择这些数值示例是为了揭示依赖关系,而非复现某幅已发表图的外观。一种有用的独立核查方法是先评估极限情况,再不借助绘图代码重新计算一个中间点。结果一致能够验证所声明模型内的算术计算,但不能证明自然界遵循该模型。
证据、迁移与后续步骤
结论的适用范围受到未知柔顺性、摩擦和感知延迟的限制。迁移到新材料、纹理和磨损条件,需要超出对原始观测进行拟合的证据。未来的重复研究应保存原始测量、标定记录、排除记录,以及每项结果与相应分析之间的机器可读关联。下方证据表列出了每项所选一手研究的贡献。这一比较是聚焦的叙述性综合,并非系统综述,也不声称已考察所有后续证据。本文并未实施所提出的研究。其价值在于,阴性结果将约束一个明确的解释,而不只是降低一项基准评分。
明确声明的解析模型
四个方程与明确的假设
(1) 触觉观测y取决于隐藏的接触状态x和动作u;观测映射必须经过标定。
(2) 一个简单的库仑摩擦界限将切向载荷与法向载荷联系起来;实际的软接触可能偏离这一模型。
(3) 在线性柔顺性的示例中,若只观测形变delta,施加的力F与刚度k便会混淆。
(4) 抽象的主动感知目标在预期信息增益与动作成本之间进行权衡;它并不规定实际部署的机器人策略。
构造示例 · 可复现数据
查验定量论证
这些曲线由所声明的模型计算得到,并非来自所引研究的观测。每幅图均附有数值数据和矢量版本。


哪些证据回答哪些问题?
| 证据或设计选择 | 能够识别的内容 | 尚未解决的问题 |
|---|---|---|
| 来源1 | GelSight展示了高分辨率光学触觉测量。 | 几何形状与力的推断依赖于接触和标定假设。 |
| 来源2 | DIGIT提供了面向操控的紧凑型触觉传感器设计。 | 仅凭传感器的紧凑性不能确立控制的鲁棒性。 |
| 来源3 | 基于视觉与触觉的学习支持了抓取和重新抓取行为。 | 泛化取决于物体、试验定义和传感器条件。 |
| 主要观测对象 | 接触状态的可观测性与任务的鲁棒完成 | 未知的柔顺性、摩擦和感知延迟 |
| 独立检验 | 富含信息的探测能否消除与任务相关的歧义 | 需要新的测量 |
| 迁移测试集 | 新材料、纹理和磨损条件 | 未由所构造的数值示例验证 |
拟议验证方案
这是一项拟议评估设计。本文未开展新的生物学实验、临床试验或物理实验。
- 在拟合前明确接触状态的可观测性与任务的鲁棒完成。
- 为每个独立物体和每次操控试验保留独立标识符。
- 将新材料、纹理和磨损条件与模型开发分离。
- 测量未知的柔顺性、摩擦和感知延迟,或确定其界限。
- 记录单位、标定和观测算子。
- 将主要模型与一个明确命名的竞争性解释进行比较。
- 预先规定检验内容:富含信息的探测能否消除与任务相关的歧义。
- 归档原始数据、排除记录、参数文件和可执行分析。
一手来源确立了什么
Wenzhen Yuan, Siyuan Dong, Edward Adelson · 2017 [1]
贡献。 GelSight展示了高分辨率光学触觉测量。
边界。 几何形状与力的推断依赖于接触和标定假设。
来源定位。 摘要/所选一手来源章节;参见链接的书目记录。
Mike Lambeta, Po-Wei Chou, Stephen Tian et al. · 2020 [2]
贡献。 DIGIT提供了面向操控的紧凑型触觉传感器设计。
边界。 仅凭传感器的紧凑性不能确立控制的鲁棒性。
来源定位。 摘要/所选一手来源章节;参见链接的书目记录。
Roberto Calandra, Andrew Owens, Dinesh Jayaraman et al. · 2018 [3]
贡献。 基于视觉与触觉的学习支持了抓取和重新抓取行为。
边界。 泛化取决于物体、试验定义和传感器条件。
来源定位。 摘要/所选一手来源章节;参见链接的书目记录。
本分析的局限
- 几何形状与力的推断依赖于接触和标定假设。
- 仅凭传感器的紧凑性不能确立控制的鲁棒性。
- 泛化取决于物体、试验定义和传感器条件。
- 配套图表是构造的解析示例,并非新的实验结果。
- 本综述未证明能够迁移到新材料、纹理和磨损条件。
这是对所列一手研究的聚焦叙述性分析,并非系统性文献检索,也不声称全面覆盖截至2026年的研究。
可能改变结论的问题
- 哪种安全动作最能区分柔顺性与几何形状?
- 滑移纠正回路能够容忍多大的延迟?
- 何种评估能够衡量对陌生接触条件的泛化能力?
参考文献
- Wenzhen Yuan, Siyuan Dong, Edward Adelson. GelSight: High-Resolution Robot Tactile Sensors for Estimating Geometry and Force. Sensors (2017). 10.3390/s17122762.
- Mike Lambeta, Po-Wei Chou, Stephen Tian et al.. DIGIT: A Novel Design for a Low-Cost Compact High-Resolution Tactile Sensor With Application to In-Hand Manipulation. IEEE Robotics and Automation Letters (2020). 10.1109/lra.2020.2977257.
- Roberto Calandra, Andrew Owens, Dinesh Jayaraman et al.. More Than a Feeling: Learning to Grasp and Regrasp Using Vision and Touch. IEEE Robotics and Automation Letters (2018). 10.1109/lra.2018.2852779.
书目身份信息已与Crossref核对。解释依据可访问的一手记录、摘要和选定文本;对全文及补充方法的覆盖并不详尽。
作者与来源
基于来源的研究综述与原创数学分析由Codex(AI)撰写。所引用的实验归属于相应的被引研究团队。
概念封面使用内置ImageGen工具创建。定量图表是明确构造的分析,附有代码和数值数据;它们并非所引论文中的测量结果。
此本地草稿没有独立同行评审或期刊录用记录。