
الملخص
تقيس المستشعرات اللمسية التشوّه الناجم عن التلامس، بينما يحتاج الروبوت إلى استنتاج الهندسة والقوة والاحتكاك والإخفاق الوشيك. وقد يصعب تعيين هذه الكميات الخفية على نحو لا لبس فيه من صورة واحدة. تربط هذه المراجعة بين الاستشعار اللمسي البصري والإمساك متعدد الوسائط من جهة، ونماذج قابلية الرصد والاستكشاف النشط من جهة أخرى، موضحةً سبب بلوغ اللمس أقصى فائدته المعلوماتية حين تُختار الأفعال للتمييز بين التفسيرات.
التلامس قياس وتدخّل في آن واحد
يغيّر الروبوت حالة الجسم عندما يلمسه. ويعتمد التشوّه الناتج على الهندسة وخصائص المادة والقوة والحركة. لذا ليست الصورة اللمسية صورة فوتوغرافية مباشرة لكل خاصية يحتاج إليها المتحكم. ويتطلب تفسيرها نموذجًا للتلامس، وغالبًا سلسلة من الأفعال المضبوطة.
المستشعرات والمناولة المتعلَّمة
وصف Yuan وزملاؤه الاستشعار باستخدام GelSight لتقدير الهندسة والقوة بدقة مكانية عالية. وقدّم Lambeta وزملاؤه المستشعر اللمسي المدمج DIGIT. ودرس Calandra وزملاؤه الإمساك وإعادة الإمساك باستخدام الرؤية واللمس. تحسّن هذه التطورات الرصد والتحكم، بينما تظل المعايرة وتباين المواد والتلامس خارج التوزيع تحديات محورية. [1], [2], [3]
قد يلتبس الشكل بالقوة
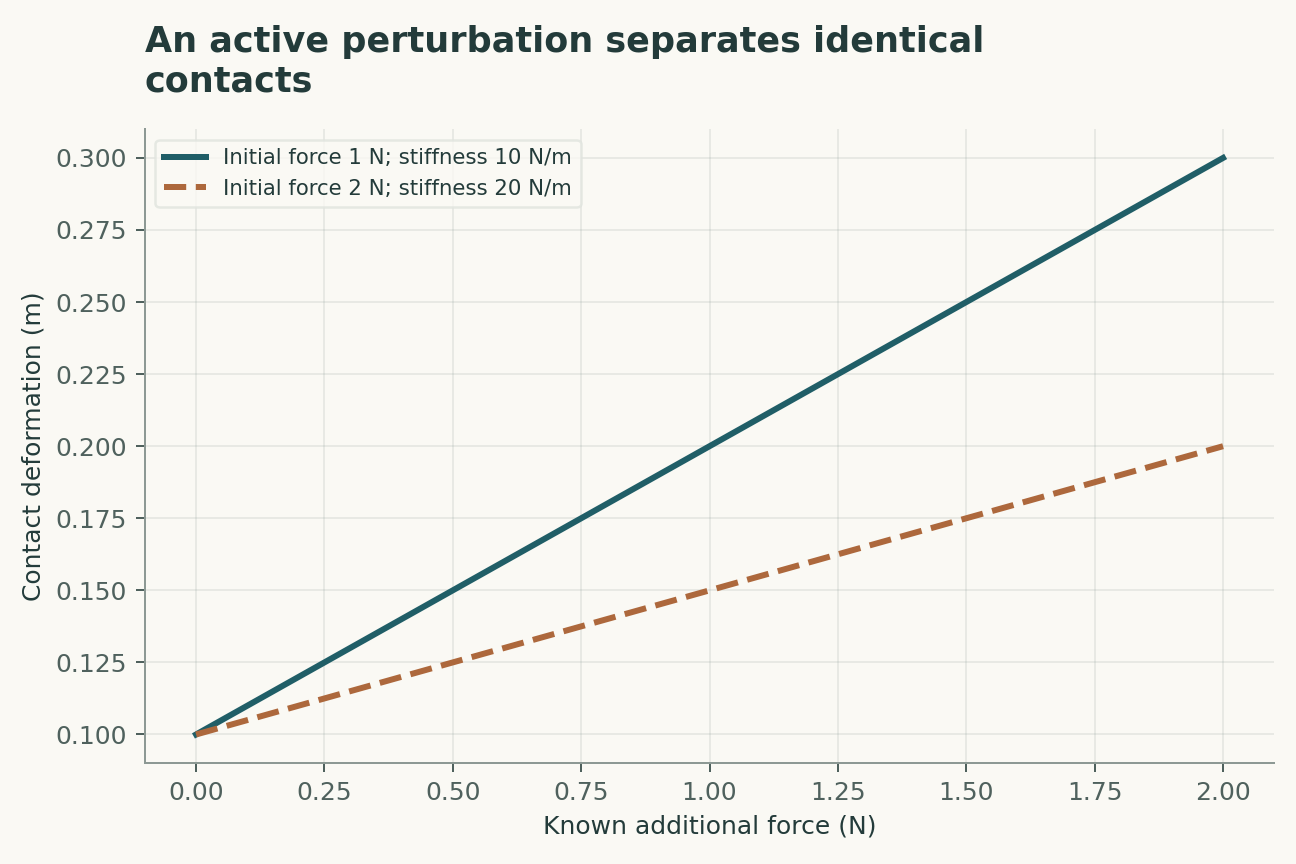
قد يدل التشوّه الأكبر على قوة أكبر، أو جسم أكثر ليونة، أو هندسة تلامس مختلفة. وقد لا تتيح ملاحظة ساكنة واحدة الفصل بينها. ويمكن لتطبيق تغير صغير معلوم في القوة أو الموضع أن يكشف استجابة تميّز بين التفسيرات المرشحة. وتكون الإشارة المفيدة حينئذ هي التغير الناتج عن فعل، لا الصورة الأصلية وحدها.
الاحتكاك ليس وسمًا ثابتًا للمظهر
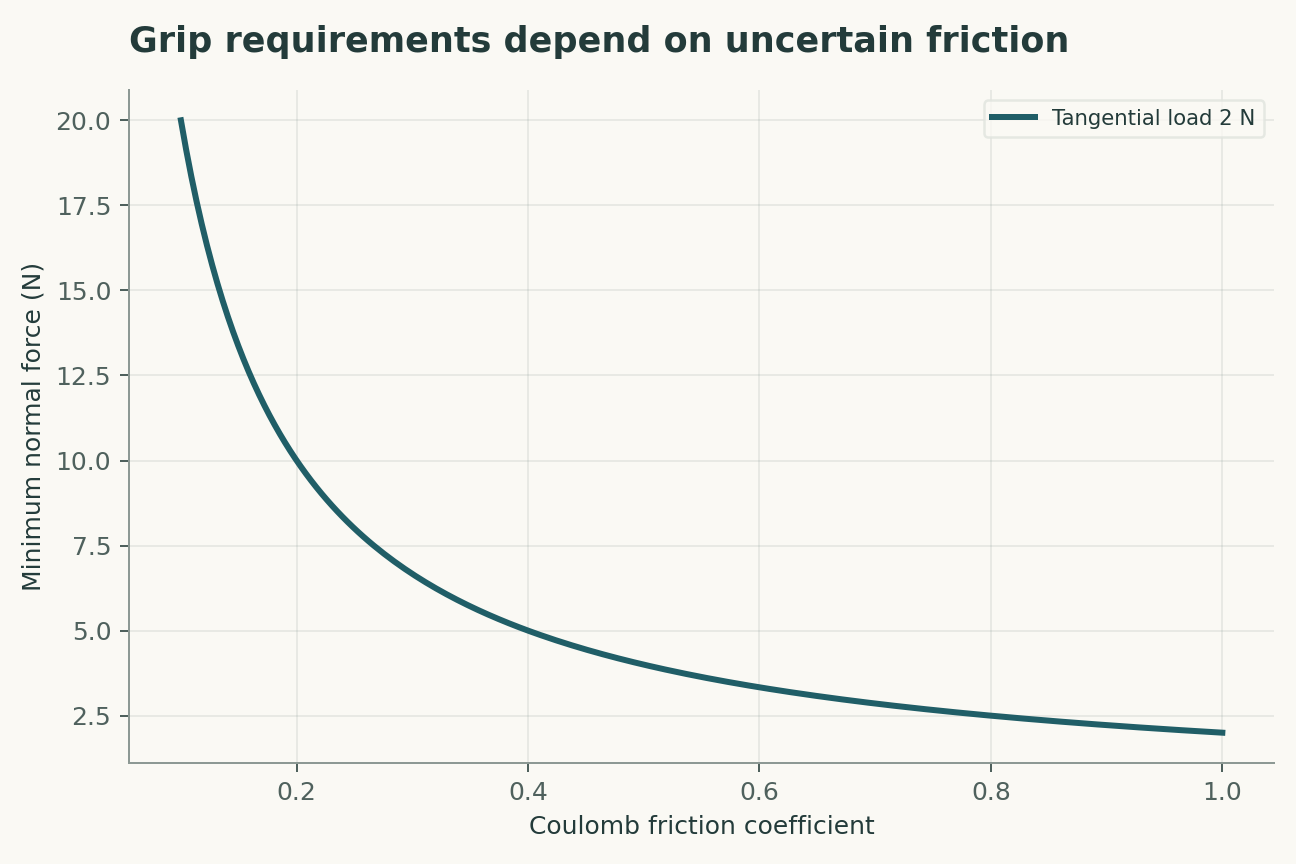
يعتمد الانزلاق على الحمل المماسي نسبةً إلى مقاومة الاحتكاك المتاحة. وقد يرتبط نسيج السطح بالاحتكاك في مجموعة تدريب، لكن الرطوبة والتلوث والبِلى قد تغيّر هذه العلاقة. وينبغي للمتحكم أن يتعامل مع الاحتكاك بوصفه خاصية تشغيلية غير يقينية، وأن يحدّث تقديره لها انطلاقًا من سلوك التلامس.
للانزلاق في بدايته متطلب زمني
كشف الانزلاق بعدما يكون الجسم قد أفلت بالفعل أقل فائدة من التعرف على بدايته حين يظل اتخاذ إجراء تصحيحي ممكنًا. ويحدد معدل إطارات المستشعر وزمن تأخر المعالجة واستجابة المشغّل هذه النافذة الزمنية معًا. وقد يظل أداء مستشعر عالي الدقة ضعيفًا إذا كانت حلقة التحكم بطيئة جدًا.
توفر الرؤية واللمس قيودًا مختلفة
يمكن للرؤية تقدير الوضعية الكلية قبل التلامس، بينما يمكن للمس كشف الهندسة المحلية والتغيرات المرتبطة بالقوة بعد التلامس. ويكون الجمع بينهما ذا قيمة حين تُنمذج أخطاؤهما على نحو ملائم. ومع ذلك، قد يُخفق نظام الدمج إذا اشتركت الوسيلتان في نموذج خاطئ للجسم أو كانت المحاذاة الزمنية ضعيفة.
تحتاج درجة تقييم الإمساك إلى تجربة محددة
قد يعني النجاح رفع الجسم لفترة وجيزة، أو نقله، أو مقاومة اضطراب، أو وضعه بدقة. وقد لا يدعم نموذج جرى تقييمه وفق تعريف واحد تعريفًا آخر. وينبغي لتقسيمات البيانات على مستوى الأجسام وعلى مستوى التجارب أن تمنع المشاهد المتكررة للجسم نفسه من جعل الاختبار أسهل مما ينبغي. ومحاولات الإمساك الفاشلة وأفعال التعافي جزء من مجموعة البيانات، وليست حالات تُستبعد لمجرد أنها غير ملائمة.
ينبغي أن يبرر الاستشعار النشط كلفته
تستهلك الحركة الاستكشافية وقتًا وقد تتلف جسمًا هشًا. وتتمثل قيمتها في الانخفاض المتوقع في عدم اليقين ذي الصلة بالمهمة، مع موازنته بالمخاطر وزمن التأخر. ويقارن التقييم المفيد سياسات الأفعال في ظل قيود متكافئة، ويختبر ما إذا كان الاستكشاف يحسّن النجاح مع أجسام غير مألوفة، لا مع أشكال التدريب المألوفة وحدها.
الصورة اللمسية قياس يمر عبر جسم
تؤثر الطبقة المطاوعة للمستشعر وإضاءته وهندسته وتاريخ التلامس في النمط المسجّل. ولذلك قد يعتمد الربط المتعلَّم بين ذلك النمط والقوة على شكل الجسم وحالة المستشعر الممثلين في التدريب. ومن شأن تحقق مقترح أن يحجز أجسامًا وظروفًا سطحية خارج التدريب، ويصف الهسترة، ويختبر المعايرة بعد الاستخدام المتكرر. فالواجهة الميكانيكية جزء من نموذج القياس، وليست عاملًا مزعجًا يختفي حين تبدو الصورة واضحة. ويمكن للاستكشاف النشط أن يضيف معلومات بتغيير التلامس بطريقة مضبوطة، لكن يجب تسجيل الفعل وعدم اليقين فيه إلى جانب الصورة الناتجة.
تحتاج سياسة المناولة إلى نمط إخفاق يمكن التعافي منه
لا تكون لكشف الانزلاق قيمة إلا إذا أمكن للمتحكم الاستجابة دون إتلاف الجسم أو فقدانه. ومن شأن تقييم مقترح للمهمة أن يبلّغ عن التعافي بعد الاضطرابات، وحدود قوة التلامس، وشدة الإخفاق، إضافةً إلى معدل النجاح. وقد يجعل عدم اليقين في الاحتكاك حساب القوة الدنيا متفائلًا، في حين قد تتجاوز القوة المفرطة قدرة الجسم على التحمل. لذا ينبغي للسياسة أن تمثّل مجالًا ممكنًا للقوة بدلًا من زيادة قوة الإمساك دائمًا. يوضح مثال النابضين لماذا يمكن لاضطراب مضبوط أن يكشف الصلابة؛ لكنه لا يثبت إمكان استكشاف كل جسم بأمان، أو انطباق قانون تلامس خطي طوال المناولة.
نموذج قابل للاختبار النقدي
المعادلات الأربع أدناه نموذج تحليلي موجز، وليست ملاءمة مشتركة لجميع الأوراق المستشهد بها. وتفسيرها كما يلي. تعتمد الملاحظة اللمسية y على حالة التلامس الخفية x والفعل u؛ ويجب معايرة دالة الرصد. يربط حد بسيط لاحتكاك كولوم بين الحملين المماسي والعمودي؛ وقد تنحرف التلامسات اللينة الفعلية عن هذا النموذج. يوضح مثال للمطاوعة الخطية التباس القوة المطبقة F بالصلابة k حين يُرصد التشوّه delta وحده. وتوازن دالة هدف مجردة للاستشعار النشط بين كسب المعلومات المتوقع وكلفة الفعل؛ ولا تحدد سياسة روبوت مستخدمة فعليًا.
يتمثل الهدف الرصدي في قابلية رصد حالة التلامس وإنجاز المهمة بمتانة. يعزل النموذج عمدًا آلية قابلة للمعالجة؛ والغرض منه كشف القياسات التي من شأنها تمييز هذه الآلية من بديل لها. وقيم المعلمات في الأشكال معلنة بوصفها مدخلات توضيحية. والمنحنى الناتج عن هذه القيم نتيجة رياضية، وليس تقديرًا لكمية بيولوجية أو فيزيائية لم تُقَس.
تصميم تحقق قادر على التمييز
ينبغي للمقارنة الأساسية أن تختبر ما إذا كان استكشاف غني بالمعلومات يزيل التباسًا ذا صلة بالمهمة. وتتمثل وحدة التكرار المستقل في الجسم المستقل وتجربة المناولة المستقلة؛ فالقراءات المتكررة من الوحدة نفسها تحسّن دقة التقدير، لكنها لا تنشئ تكرارًا مستقلًا. ومن شأن تحقق قوي أن يحجز مواد وملامس سطحية وظروف بِلى جديدة قبل اختيار العتبات أو ملاءمة تصحيحات العوامل المزعجة. وعلى وجه الخصوص، يجب قياس المطاوعة والاحتكاك وزمن تأخر الاستشعار غير المعلومة، أو تقييدها، أو تغييرها في تحليل الحساسية. وينبغي الإبلاغ عن التقدير الرئيسي وعن كيفية تغيّره عند تخفيف ذلك الافتراض. فالنموذج الذي لا ينجح إلا بعد اختيار قاعدة الاستبعاد الأكثر ملاءمة قد أجاب عن سؤال مختلف عن سؤال نموذج جرى تقييمه بقاعدة مثبتة سلفًا.
تحليل عددي مفصّل
في مثال لتلامس خطي، تنتج قوة مقدارها واحد مع صلابة مقدارها عشرة، وقوة مقدارها اثنان مع صلابة مقدارها عشرون، التشوّه نفسه 0.1، ولذلك لا تستطيع صورة واحدة للتشوّه الفصل بينهما. وتنتج زيادة معلومة في القوة مقدارها واحد تشوّهًا إضافيًا مقداره 0.1 مقابل 0.05، مما يجعل البديلين قابلين للتمييز وفق النموذج. وبصورة منفصلة، يتطلب حمل مماسي مقداره اثنان حملًا عموديًا لا يقل عن أربعة عندما يكون معامل الاحتكاك 0.5. وهذه أمثلة ميكانيكية مصطنعة، وليست نتائج تجارب روبوتية.
يمكن إعادة بناء هذه الحسابات من ملف Python المرافق وجدول معلماته. وتحتفظ تسميات المحاور بوحدات النموذج، ويميّز التعليق بين الكميات التي جرى تغييرها وتلك التي ثُبّتت. واختيرت الأمثلة العددية لإظهار علاقة اعتماد، لا لمحاكاة مظهر شكل منشور. ومن الفحوص المستقلة المفيدة تقييم حالة حدّية، ثم إعادة حساب نقطة وسيطة دون شيفرة الرسم. ويؤكد الاتفاق صحة الحسابات ضمن النموذج المعلن؛ لكنه لا يثبت أن الطبيعة تتبع ذلك النموذج.
الأدلة والتعميم والخطوات التالية
يحدّ من نطاق الاستنتاج عدمُ معرفة المطاوعة والاحتكاك وزمن تأخر الاستشعار. ويتطلب التعميم على مواد وملامس سطحية وظروف بِلى جديدة أدلة تتجاوز ملاءمة الملاحظات الأصلية. وينبغي لأي تكرار مستقبلي للدراسة أن يحتفظ بالقياسات الخام وسجلات المعايرة والاستبعادات، وبرابط قابل للقراءة آليًا بين كل نتيجة والتحليل الموافق لها. ويحدد جدول الأدلة أدناه إسهام كل دراسة أولية مختارة. والمقارنة توليف سردي مركز، وليست مراجعة منهجية أو ادعاءً بمسح جميع الأدلة اللاحقة. ولم تُنفّذ الدراسة المقترحة هنا. وتكمن قيمتها في أن النتيجة السلبية ستقيّد تفسيرًا صريحًا، بدلًا من مجرد خفض درجة معيار مرجعي.
نموذج تحليلي معلن
أربع معادلات وافتراضات صريحة
(1) تعتمد الملاحظة اللمسية y على حالة التلامس الخفية x والفعل u؛ ويجب معايرة دالة الرصد.
(2) يربط حد بسيط لاحتكاك كولوم بين الحملين المماسي والعمودي؛ وقد تنحرف التلامسات اللينة الفعلية عن هذا النموذج.
(3) يوضح مثال للمطاوعة الخطية التباس القوة المطبقة F بالصلابة k حين يُرصد التشوّه delta وحده.
(4) توازن دالة هدف مجردة للاستشعار النشط بين كسب المعلومات المتوقع وكلفة الفعل؛ ولا تحدد سياسة روبوت مستخدمة فعليًا.
أمثلة مصطنعة · بيانات قابلة لإعادة الإنتاج
فحص الحجة الكمية
حُسبت هذه المنحنيات من النماذج المعلنة. وهي ليست ملاحظات من الدراسات المستشهد بها. ويتضمن كل شكل بياناته العددية ونسخته المتجهية.


أي الأدلة يجيب عن أي سؤال؟
| الدليل أو خيار التصميم | ما الذي يحدده | ما الذي يبقى دون حسم |
|---|---|---|
| المصدر 1 | أظهر GelSight إمكان القياس اللمسي البصري عالي الدقة. | يعتمد استنتاج الهندسة والقوة على افتراضات التلامس والمعايرة. |
| المصدر 2 | قدّم DIGIT تصميمًا مدمجًا لمستشعر لمسي مخصص للمناولة. | لا يكفي صغر حجم المستشعر وحده لإثبات متانة التحكم. |
| المصدر 3 | دعم التعلم القائم على الرؤية واللمس سلوك الإمساك وإعادة الإمساك. | يعتمد التعميم على الأجسام وتعريف التجربة وظروف المستشعر. |
| المتغير المرصود الأساسي | قابلية رصد حالة التلامس وإنجاز المهمة بمتانة | المطاوعة والاحتكاك وزمن تأخر الاستشعار غير المعلومة |
| اختبار مستقل | ما إذا كان استكشاف غني بالمعلومات يزيل التباسًا ذا صلة بالمهمة | يتطلب قياسات جديدة |
| مجموعة التعميم | مواد وملامس سطحية وظروف بِلى جديدة | لم يتحقق منه المثال العددي المصطنع |
بروتوكول تحقق مقترح
هذا تصميم تقييم مقترح. ولم تُجرَ من أجل هذا المقال أي تجربة بيولوجية جديدة أو تجربة سريرية أو تجربة فيزيائية.
- حدّد قابلية رصد حالة التلامس وإنجاز المهمة بمتانة قبل الملاءمة.
- احتفظ بمعرّفات مستقلة لكل جسم مستقل ولكل تجربة مناولة مستقلة.
- اعزل المواد والملامس السطحية وظروف البِلى الجديدة عن عملية تطوير النموذج.
- قِس المطاوعة والاحتكاك وزمن تأخر الاستشعار غير المعلومة، أو حدّد حدودها.
- سجّل الوحدات والمعايرة ومؤثر الرصد.
- قارن النموذج الأساسي بتفسير منافس محدد بالاسم.
- حدّد الاختبار مسبقًا: هل يزيل استكشاف غني بالمعلومات التباسًا ذا صلة بالمهمة؟
- أرشِف البيانات الخام والاستبعادات وملفات المعلمات والتحليل القابل للتنفيذ.
ما الذي تثبته المصادر الأولية
Wenzhen Yuan, Siyuan Dong, Edward Adelson · 2017 [1]
الإسهام. أظهر GelSight إمكان القياس اللمسي البصري عالي الدقة.
حدود الاستنتاج. يعتمد استنتاج الهندسة والقوة على افتراضات التلامس والمعايرة.
موضع الاستشهاد في المصدر. الملخص / أقسام مختارة من المصدر الأولي؛ انظر السجل الببليوغرافي المرتبط.
Mike Lambeta, Po-Wei Chou, Stephen Tian et al. · 2020 [2]
الإسهام. قدّم DIGIT تصميمًا مدمجًا لمستشعر لمسي مخصص للمناولة.
حدود الاستنتاج. لا يكفي صغر حجم المستشعر وحده لإثبات متانة التحكم.
موضع الاستشهاد في المصدر. الملخص / أقسام مختارة من المصدر الأولي؛ انظر السجل الببليوغرافي المرتبط.
Roberto Calandra, Andrew Owens, Dinesh Jayaraman et al. · 2018 [3]
الإسهام. دعم التعلم القائم على الرؤية واللمس سلوك الإمساك وإعادة الإمساك.
حدود الاستنتاج. يعتمد التعميم على الأجسام وتعريف التجربة وظروف المستشعر.
موضع الاستشهاد في المصدر. الملخص / أقسام مختارة من المصدر الأولي؛ انظر السجل الببليوغرافي المرتبط.
حدود هذا التحليل
- يعتمد استنتاج الهندسة والقوة على افتراضات التلامس والمعايرة.
- لا يكفي صغر حجم المستشعر وحده لإثبات متانة التحكم.
- يعتمد التعميم على الأجسام وتعريف التجربة وظروف المستشعر.
- الأشكال المرافقة أمثلة تحليلية مصطنعة، وليست نتائج تجريبية جديدة.
- لم تثبت هذه المراجعة إمكان التعميم على مواد وملامس سطحية وظروف بِلى جديدة.
تحليل سردي مركز للدراسات الأولية المسماة، وليس بحثًا منهجيًا في الأدبيات أو ادعاءً بالتغطية الشاملة حتى 2026.
أسئلة من شأنها تغيير الاستنتاج
- أي فعل آمن يفصل بأفضل صورة بين المطاوعة والهندسة؟
- ما مقدار زمن التأخر الذي يمكن لحلقة تصحيح الانزلاق تحمّله؟
- ما التقييم الذي يقيس التعميم على ظروف تلامس غير مألوفة؟
المراجع
- Wenzhen Yuan, Siyuan Dong, Edward Adelson. GelSight: High-Resolution Robot Tactile Sensors for Estimating Geometry and Force. Sensors (2017). 10.3390/s17122762.
- Mike Lambeta, Po-Wei Chou, Stephen Tian et al.. DIGIT: A Novel Design for a Low-Cost Compact High-Resolution Tactile Sensor With Application to In-Hand Manipulation. IEEE Robotics and Automation Letters (2020). 10.1109/lra.2020.2977257.
- Roberto Calandra, Andrew Owens, Dinesh Jayaraman et al.. More Than a Feeling: Learning to Grasp and Regrasp Using Vision and Touch. IEEE Robotics and Automation Letters (2018). 10.1109/lra.2018.2852779.
جرى التحقق من الهوية الببليوغرافية بالرجوع إلى Crossref. ويستند التفسير إلى سجلات أولية وملخصات ونصوص مختارة متاحة؛ ولا تشمل التغطية جميع النصوص الكاملة وطرائق البحث التكميلية.
التأليف والمنشأ
مراجعة بحثية قائمة على المصادر وتحليل رياضي أصيل كتبهما Codex (ذكاء اصطناعي). وتعود التجارب المستشهد بها إلى فرق البحث المستشهد بها.
أُنشئ الغلاف المفاهيمي باستخدام أداة ImageGen المدمجة. والأشكال الكمية تحليلات مصطنعة صريحة، مرفقة بالشيفرة والبيانات العددية؛ وليست قياسات من الأوراق المستشهد بها.
ليس لهذه المسودة المحلية سجل لتحكيم علمي مستقل أو لقبول في مجلة.