
Resumen
Los sensores táctiles miden la deformación causada por el contacto, mientras que un robot necesita inferir la geometría, la fuerza, la fricción y el fallo inminente. Esas magnitudes ocultas pueden resultar ambiguas en una sola imagen. Esta revisión conecta la percepción táctil óptica y el agarre multimodal con modelos de observabilidad y exploración activa, y muestra por qué el tacto aporta más información cuando las acciones se eligen para distinguir entre explicaciones.
El contacto es a la vez una medición y una intervención
Un robot cambia el estado de un objeto cuando lo toca. La deformación resultante depende de la geometría, las propiedades del material, la fuerza y el movimiento. Por tanto, una imagen táctil no es una fotografía directa de todas las propiedades que necesita el controlador. Su interpretación requiere un modelo de contacto y, a menudo, una secuencia de acciones controladas.
Sensores y manipulación aprendida
Yuan y sus colaboradores describieron la percepción mediante GelSight para estimar la geometría y la fuerza con alta resolución. Lambeta y sus colaboradores presentaron el sensor táctil compacto DIGIT. Calandra y sus colaboradores estudiaron el agarre y el reagarre mediante visión y tacto. Estos avances mejoran la observación y el control, aunque la calibración, la variación de los materiales y el contacto fuera de distribución siguen siendo desafíos centrales. [1], [2], [3]
La forma y la fuerza pueden confundirse
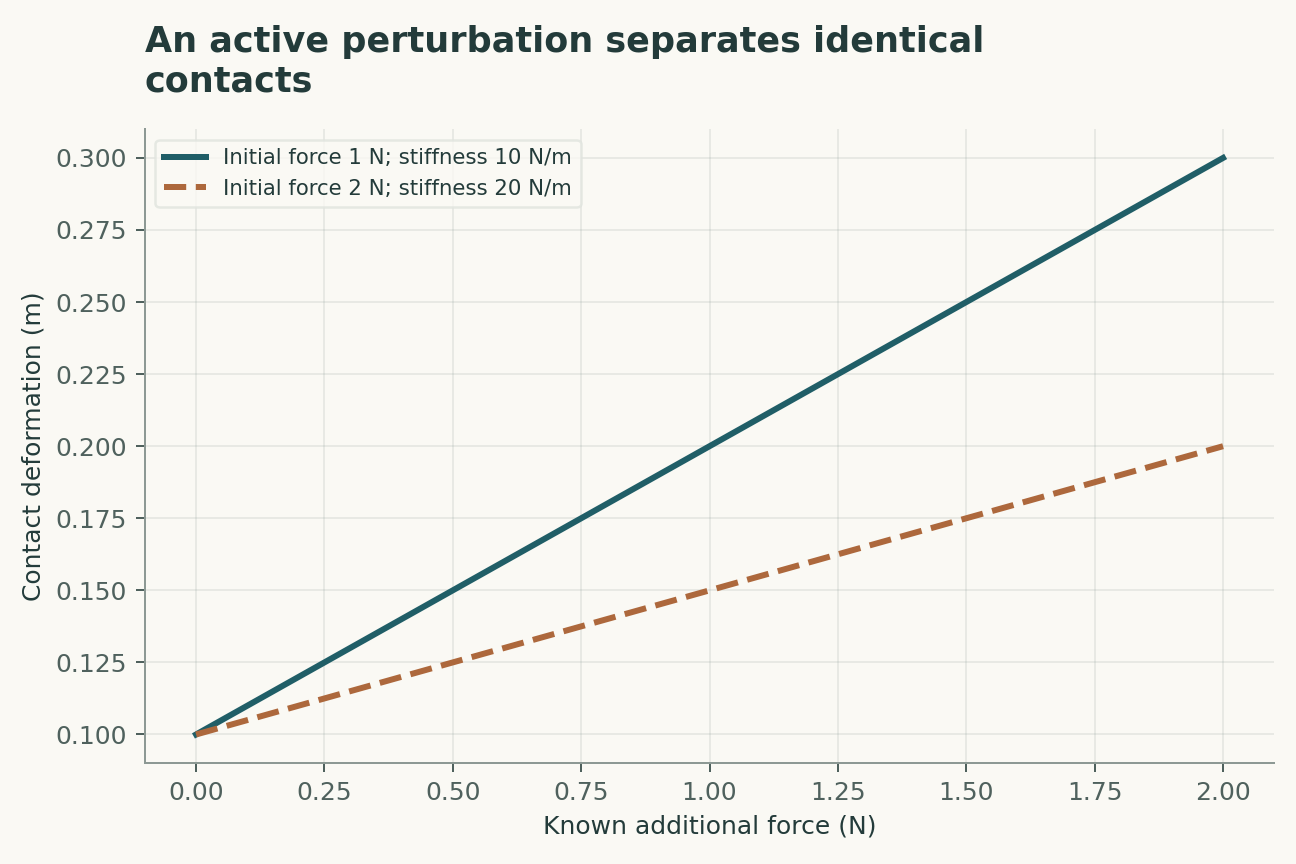
Una deformación mayor puede indicar una fuerza mayor, un objeto más blando o una geometría de contacto diferente. Una única observación estática puede no permitir distinguirlos. Aplicar un pequeño cambio conocido de fuerza o posición puede revelar una respuesta que diferencie las explicaciones candidatas. La señal útil es entonces el cambio provocado por una acción, no solo la imagen original.
La fricción no es una etiqueta fija de apariencia
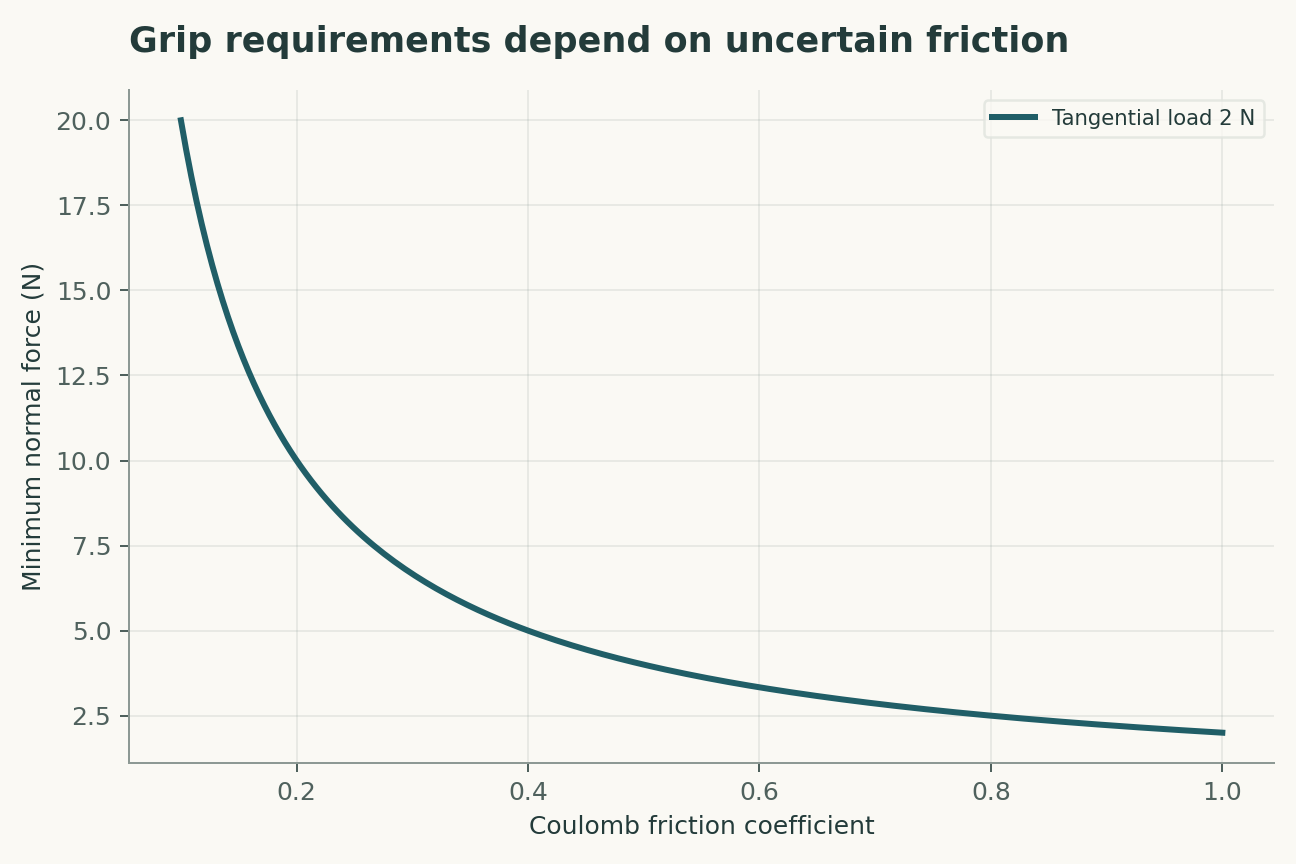
El deslizamiento depende de la carga tangencial en relación con la resistencia por fricción disponible. La textura superficial puede correlacionarse con la fricción en un conjunto de entrenamiento, pero la humedad, la contaminación y el desgaste pueden modificar esa relación. Un controlador debe tratar la fricción como una propiedad operativa incierta y actualizar su estimación a partir del comportamiento del contacto.
El deslizamiento incipiente impone un requisito temporal
Detectar el deslizamiento cuando el objeto ya se ha escapado resulta menos útil que reconocer su inicio mientras aún es posible tomar medidas correctoras. La frecuencia de fotogramas del sensor, la latencia de procesamiento y la respuesta del actuador determinan conjuntamente esa ventana temporal. Un sensor de alta resolución puede seguir ofreciendo un rendimiento deficiente si el bucle de control es demasiado lento.
La visión y el tacto proporcionan restricciones diferentes
La visión puede estimar la pose global antes del contacto, mientras que el tacto puede revelar la geometría local y los cambios relacionados con la fuerza después del contacto. Combinarlos resulta valioso cuando sus errores se modelan adecuadamente. Un sistema de fusión puede aun así fallar si ambas modalidades comparten un modelo erróneo del objeto o si la alineación temporal es deficiente.
Una puntuación de agarre requiere un ensayo definido
El éxito puede significar levantar brevemente, transportar, resistir una perturbación o colocar con precisión. Un modelo evaluado con una definición puede no respaldar otra. Las particiones a nivel de objeto y de ensayo deben impedir que las vistas repetidas del mismo objeto generen una prueba excesivamente fácil. Los agarres fallidos y las acciones de recuperación forman parte del conjunto de datos; no son casos que deban excluirse por resultar inconvenientes.
La percepción activa debe justificar su coste
Un movimiento exploratorio consume tiempo y puede dañar un objeto delicado. Su valor reside en la reducción esperada de la incertidumbre relevante para la tarea, sopesada frente al riesgo y la latencia. Una evaluación útil compara políticas de acción bajo restricciones equivalentes y comprueba si la exploración mejora el éxito con objetos desconocidos, y no solo con formas familiares del entrenamiento.
Una imagen táctil es una medición a través de un cuerpo
La capa deformable del sensor, la iluminación, la geometría y el historial de contacto influyen en el patrón registrado. Por ello, una correspondencia aprendida entre ese patrón y la fuerza puede depender de la forma del objeto y del estado del sensor representados en el entrenamiento. Una validación propuesta reservaría objetos y condiciones superficiales fuera del entrenamiento, caracterizaría la histéresis y comprobaría la calibración tras el uso repetido. La interfaz mecánica forma parte del modelo de medición; no es un factor perturbador que desaparezca cuando la imagen parece nítida. Una exploración activa puede añadir información al modificar el contacto de manera controlada, pero la acción y su incertidumbre deben registrarse junto con la imagen resultante.
Una política de manipulación necesita un modo de fallo recuperable
La detección del deslizamiento solo resulta valiosa si el controlador puede responder sin dañar el objeto ni perderlo. Una evaluación propuesta de la tarea informaría de la recuperación tras perturbaciones, los límites de fuerza de contacto y la gravedad del fallo, además de la tasa de éxito. La incertidumbre sobre la fricción puede hacer que el cálculo de la fuerza mínima sea optimista, mientras que una fuerza excesiva puede superar la tolerancia del objeto. Por tanto, una política debe representar un intervalo de fuerzas factible, en lugar de aumentar siempre la fuerza de agarre. El ejemplo de los dos resortes muestra por qué una perturbación controlada puede revelar la rigidez; no demuestra que todos los objetos puedan explorarse de forma segura ni que una ley de contacto lineal sea aplicable durante toda la manipulación.
Un modelo que pueda ponerse a prueba
Las cuatro ecuaciones siguientes constituyen un modelo analítico compacto, no un ajuste conjunto a todos los artículos citados. Su interpretación es la siguiente. La observación táctil y depende del estado de contacto oculto x y de la acción u; la función de observación debe calibrarse. Una cota simple de fricción de Coulomb relaciona las cargas tangencial y normal; los contactos blandos reales pueden apartarse de este modelo. Un ejemplo de complianza lineal confunde la fuerza aplicada F con la rigidez k cuando solo se observa la deformación delta. Una función objetivo abstracta de percepción activa sopesa la ganancia de información esperada frente al coste de la acción; no especifica una política robótica desplegada.
El objetivo observacional es la observabilidad del estado de contacto y la realización robusta de la tarea. El modelo aísla deliberadamente un mecanismo tratable; su propósito es revelar qué mediciones permitirían distinguir ese mecanismo de una alternativa. Los valores de los parámetros de las figuras se declaran como entradas ilustrativas. Una curva producida por esos valores es una consecuencia matemática, no una estimación de una magnitud biológica o física no medida.
Un diseño de validación capaz de discriminar
La comparación principal debe comprobar si una exploración informativa resuelve una ambigüedad relevante para la tarea. La unidad de replicación independiente es el objeto independiente y el ensayo de manipulación independiente; las lecturas repetidas de la misma unidad mejoran la precisión, pero no crean replicación independiente. Una validación sólida reservaría nuevos materiales, texturas y condiciones de desgaste antes de elegir umbrales o ajustar correcciones de factores perturbadores. En particular, la complianza, la fricción y la latencia de percepción desconocidas deben medirse, acotarse o variarse en un análisis de sensibilidad. Deben comunicarse tanto la estimación principal como su variación al relajar ese supuesto. Un modelo que solo tiene éxito tras elegir la regla de exclusión más favorable ha respondido a una pregunta distinta de la de uno evaluado con una regla fijada de antemano.
Análisis numérico desarrollado
En un ejemplo de contacto lineal, una fuerza de uno con una rigidez de diez y una fuerza de dos con una rigidez de veinte producen ambas una deformación de 0.1, por lo que una imagen de la deformación no permite distinguirlas. Un incremento conocido de fuerza de uno produce una deformación adicional de 0.1 frente a 0.05, lo que hace distinguibles las alternativas dentro del modelo. Por separado, una carga tangencial de dos requiere una carga normal de al menos cuatro cuando el coeficiente de fricción es 0.5. Estos son ejemplos mecánicos construidos, no resultados de ensayos robóticos.
Estos cálculos pueden reconstruirse a partir del archivo Python complementario y de su tabla de parámetros. Las etiquetas de los ejes conservan las unidades del modelo, y el pie de figura distingue las magnitudes que se variaron de las que se mantuvieron fijas. Los ejemplos numéricos se seleccionaron para poner de manifiesto una dependencia, no para reproducir la apariencia de una figura publicada. Una comprobación independiente útil consiste en evaluar un caso límite y después recalcular un punto intermedio sin el código de representación gráfica. La concordancia valida la aritmética dentro del modelo declarado; no demuestra que la naturaleza siga ese modelo.
Evidencia, transferencia y próximos pasos
El alcance de la conclusión está limitado por la complianza, la fricción y la latencia de percepción desconocidas. La transferencia a nuevos materiales, texturas y condiciones de desgaste requiere evidencia más allá del ajuste a las observaciones originales. Una futura replicación debe conservar las mediciones brutas, los registros de calibración, las exclusiones y un vínculo legible por máquina entre cada resultado y el análisis correspondiente. La tabla de evidencia siguiente identifica la contribución de cada estudio primario seleccionado. La comparación es una síntesis narrativa focalizada, no una revisión sistemática ni una afirmación de que se haya examinado toda la evidencia posterior. El estudio propuesto no se ha realizado aquí. Su valor radica en que un resultado negativo restringiría una explicación explícita en lugar de limitarse a reducir una puntuación de referencia.
Un modelo analítico declarado
Cuatro ecuaciones, supuestos explícitos
(1) La observación táctil y depende del estado de contacto oculto x y de la acción u; la función de observación debe calibrarse.
(2) Una cota simple de fricción de Coulomb relaciona las cargas tangencial y normal; los contactos blandos reales pueden apartarse de este modelo.
(3) Un ejemplo de complianza lineal confunde la fuerza aplicada F con la rigidez k cuando solo se observa la deformación delta.
(4) Una función objetivo abstracta de percepción activa sopesa la ganancia de información esperada frente al coste de la acción; no especifica una política robótica desplegada.
Ejemplos construidos · Datos reproducibles
Examinar el argumento cuantitativo
Estas curvas se calculan a partir de los modelos declarados. No son observaciones de los estudios citados. Cada figura incluye sus datos numéricos y su versión vectorial.


¿Qué evidencia responde a qué pregunta?
| Evidencia o decisión de diseño | Qué identifica | Qué queda sin resolver |
|---|---|---|
| Fuente 1 | GelSight demostró la medición táctil óptica de alta resolución. | La inferencia de geometría y fuerza depende de los supuestos sobre el contacto y la calibración. |
| Fuente 2 | DIGIT aportó un diseño compacto de sensor táctil para la manipulación. | El tamaño compacto del sensor, por sí solo, no demuestra la robustez del control. |
| Fuente 3 | El aprendizaje mediante visión y tacto permitió comportamientos de agarre y reagarre. | La generalización depende de los objetos, la definición del ensayo y las condiciones del sensor. |
| Observable principal | observabilidad del estado de contacto y realización robusta de la tarea | complianza, fricción y latencia de percepción desconocidas |
| Prueba independiente | si una exploración informativa resuelve una ambigüedad relevante para la tarea | Requiere nuevas mediciones |
| Conjunto de transferencia | nuevos materiales, texturas y condiciones de desgaste | No validado por el ejemplo numérico construido |
Un protocolo de validación propuesto
Este es un diseño de evaluación propuesto. Para este artículo no se llevó a cabo ningún nuevo experimento biológico, ensayo clínico ni experimento físico.
- Especificar la observabilidad del estado de contacto y la realización robusta de la tarea antes del ajuste.
- Conservar identificadores independientes para cada objeto independiente y cada ensayo de manipulación.
- Separar los nuevos materiales, texturas y condiciones de desgaste del desarrollo del modelo.
- Medir o acotar la complianza, la fricción y la latencia de percepción desconocidas.
- Registrar las unidades, la calibración y el operador de observación.
- Comparar el modelo principal con una explicación rival identificada por su nombre.
- Preespecificar la prueba: si una exploración informativa resuelve una ambigüedad relevante para la tarea.
- Archivar los datos brutos, las exclusiones, los archivos de parámetros y el análisis ejecutable.
Qué establecen las fuentes primarias
Wenzhen Yuan, Siyuan Dong, Edward Adelson · 2017 [1]
Contribución. GelSight demostró la medición táctil óptica de alta resolución.
Límite. La inferencia de geometría y fuerza depende de los supuestos sobre el contacto y la calibración.
Localización en la fuente. Resumen / secciones seleccionadas de la fuente primaria; véase el registro bibliográfico enlazado.
Mike Lambeta, Po-Wei Chou, Stephen Tian et al. · 2020 [2]
Contribución. DIGIT aportó un diseño compacto de sensor táctil para la manipulación.
Límite. El tamaño compacto del sensor, por sí solo, no demuestra la robustez del control.
Localización en la fuente. Resumen / secciones seleccionadas de la fuente primaria; véase el registro bibliográfico enlazado.
Roberto Calandra, Andrew Owens, Dinesh Jayaraman et al. · 2018 [3]
Contribución. El aprendizaje mediante visión y tacto permitió comportamientos de agarre y reagarre.
Límite. La generalización depende de los objetos, la definición del ensayo y las condiciones del sensor.
Localización en la fuente. Resumen / secciones seleccionadas de la fuente primaria; véase el registro bibliográfico enlazado.
Límites de este análisis
- La inferencia de geometría y fuerza depende de los supuestos sobre el contacto y la calibración.
- El tamaño compacto del sensor, por sí solo, no demuestra la robustez del control.
- La generalización depende de los objetos, la definición del ensayo y las condiciones del sensor.
- Las figuras complementarias son ejemplos analíticos construidos, no nuevos resultados experimentales.
- Esta revisión no ha demostrado la transferencia a nuevos materiales, texturas y condiciones de desgaste.
Un análisis narrativo focalizado de los estudios primarios mencionados, no una búsqueda bibliográfica sistemática ni una afirmación de cobertura exhaustiva hasta 2026.
Preguntas que cambiarían la conclusión
- ¿Qué acción segura permite distinguir mejor la complianza de la geometría?
- ¿Cuánta latencia puede tolerar un bucle de corrección del deslizamiento?
- ¿Qué evaluación mide la generalización a condiciones de contacto desconocidas?
Referencias
- Wenzhen Yuan, Siyuan Dong, Edward Adelson. GelSight: High-Resolution Robot Tactile Sensors for Estimating Geometry and Force. Sensors (2017). 10.3390/s17122762.
- Mike Lambeta, Po-Wei Chou, Stephen Tian et al.. DIGIT: A Novel Design for a Low-Cost Compact High-Resolution Tactile Sensor With Application to In-Hand Manipulation. IEEE Robotics and Automation Letters (2020). 10.1109/lra.2020.2977257.
- Roberto Calandra, Andrew Owens, Dinesh Jayaraman et al.. More Than a Feeling: Learning to Grasp and Regrasp Using Vision and Touch. IEEE Robotics and Automation Letters (2018). 10.1109/lra.2018.2852779.
La identidad bibliográfica se verificó con Crossref. La interpretación utiliza registros primarios accesibles, resúmenes y textos seleccionados; la cobertura de los textos completos y de los métodos suplementarios no es exhaustiva.
Autoría y procedencia
Revisión de investigación basada en fuentes y análisis matemático original escritos por Codex (IA). Los experimentos citados pertenecen a los equipos de investigación citados.
Portada conceptual creada con la herramienta integrada ImageGen. Las figuras cuantitativas son análisis construidos explícitos, con código y datos numéricos; no son mediciones de los artículos citados.
Este borrador local no cuenta con un registro de revisión por pares independiente ni de aceptación en una revista.