
要旨
触覚センサは接触によって生じる変形を測定する一方、ロボットは幾何形状、力、摩擦、差し迫った失敗を推定する必要がある。こうした隠れた量は、単一の画像では曖昧なままでありうる。本レビューは、光学式触覚センシングおよびマルチモーダル把持を、可観測性と能動的探索のモデルに結び付け、複数の説明を識別するように行動を選択したときに、触覚が最も多くの情報をもたらす理由を示す。
接触は計測であると同時に介入でもある
ロボットは物体に触れると、その状態を変化させる。生じる変形は、幾何形状、材料特性、力、運動に依存する。したがって、触覚画像は、制御器が必要とするあらゆる特性を直接写した写真ではない。その解釈には接触モデルが必要であり、多くの場合、制御された一連の行動も必要となる。
センサと学習に基づく物体操作
Yuanらは、高分解能の幾何形状および力の推定を目的とするGelSightセンシングを記述した。Lambetaらは、小型触覚センサDIGITを導入した。Calandraらは、視覚と触覚を用いた把持および持ち直しを研究した。これらの進展は観測と制御を改善するが、較正、材料のばらつき、分布外の接触は依然として主要な課題である。 [1], [2], [3]
形状と力は交絡しうる
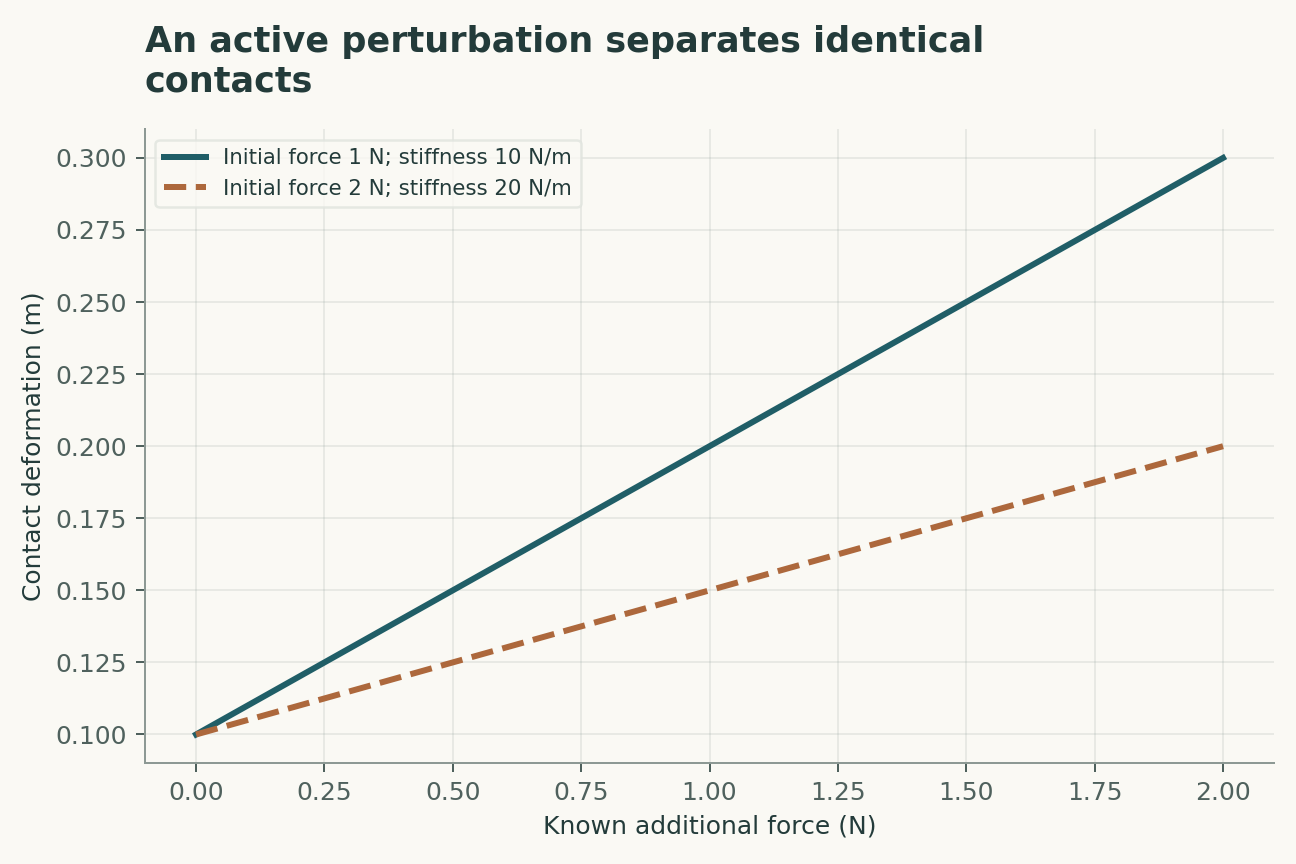
より大きな変形は、より大きな力、より柔らかい物体、あるいは異なる接触幾何形状を示している可能性がある。単一の静的観測では、これらを区別できない場合がある。力または位置に既知の小さな変化を加えることで、候補となる説明を識別する応答が得られうる。このとき有用な信号は、元の画像だけでなく、行動によって生じた変化である。
摩擦は外観に付随する固定的なラベルではない
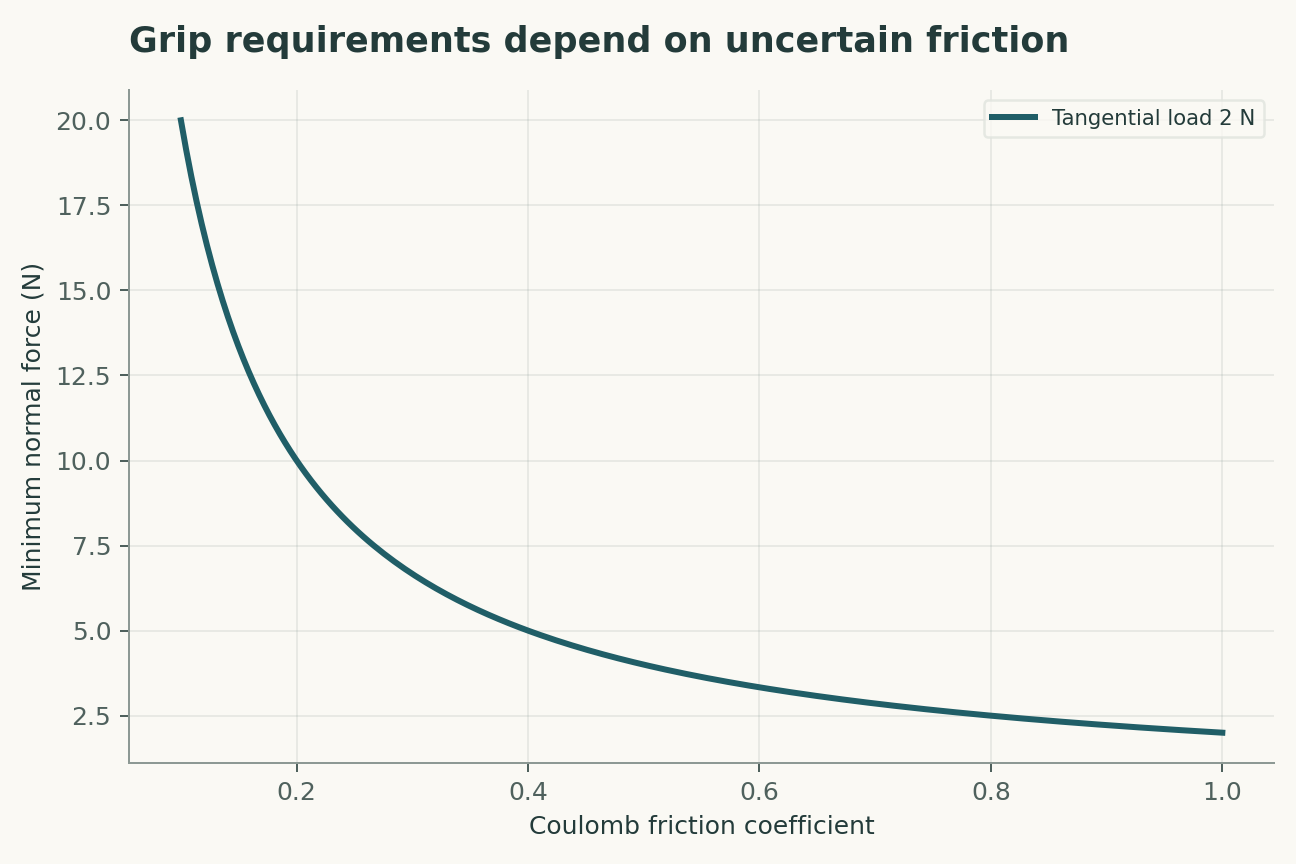
滑りは、利用可能な摩擦抵抗に対する接線方向荷重の大きさに依存する。表面テクスチャは学習データ内では摩擦と相関するかもしれないが、湿度、汚染、摩耗によってその関係は変わりうる。制御器は摩擦を不確かな動作上の特性として扱い、接触挙動に基づいてその推定値を更新すべきである。
初期滑りには時間的要件がある
物体がすでに把持から抜け落ちた後に滑りを検出することは、修正行動がまだ可能なうちにその発生を認識することほど有用ではない。センサのフレームレート、処理遅延、アクチュエータの応答が共同でその時間窓を決定する。高分解能のセンサであっても、制御ループが遅すぎれば性能は低くなりうる。
視覚と触覚は異なる制約を与える
視覚は接触前の大域的な位置姿勢を推定できる一方、触覚は接触後の局所的な幾何形状や力に関連する変化を明らかにできる。両者の誤差が適切にモデル化されている場合、それらを組み合わせることには価値がある。ただし、両モダリティが誤った物体モデルを共有している場合や、時間整合が不十分な場合には、融合システムでも失敗しうる。
把持スコアには試行の定義が必要である
成功は、短時間の持ち上げ、搬送、外乱への抵抗、正確な配置などを意味しうる。ある定義で評価されたモデルが、別の定義を裏付けるとは限らない。物体単位および試行単位のデータ分割によって、同一物体の反復的な観測が試験を過度に容易にすることを防ぐべきである。失敗した把持と回復行動はデータセットの一部であり、都合が悪いからといって除外すべきものではない。
能動センシングはそのコストに見合うべきである
探索的な動作には時間がかかり、壊れやすい物体を損傷する可能性もある。その価値は、課題に関係する不確実性の期待減少量を、リスクおよび遅延と比較衡量することで定まる。有用な評価では、制約を揃えて行動方策を比較し、探索が既知の学習形状だけでなく、未知の物体における成功を改善するかを検証する。
触覚画像は物体を介した計測である
センサの柔軟層、照明、幾何形状、接触履歴は、記録されるパターンに影響する。したがって、そのパターンから力への学習済み写像は、学習に含まれていた物体形状とセンサ状態に依存しうる。提案する検証では、物体と表面条件を学習から除外して検証用に確保し、ヒステリシスを特性評価し、反復使用後の較正を試験する。機械的インターフェースは計測モデルの一部であり、画像が鮮明に見えれば消えてしまう攪乱要因ではない。能動的な探索動作は、接触を制御された方法で変化させることで情報を追加できるが、その行動と不確実性を、得られた画像とともに記録しなければならない。
物体操作方策には回復可能な失敗モードが必要である
滑り検出に価値があるのは、制御器が物体を損傷したり取り落としたりせずに応答できる場合に限られる。提案する課題評価では、成功率に加え、外乱後の回復、接触力の限界、失敗の重大度を報告する。摩擦の不確実性により最小力の計算は楽観的になりうる一方、過大な力は物体の許容範囲を超えうる。したがって、方策は常に把持力を増すのではなく、実行可能な力の区間を表現すべきである。二つのばねの例は、制御された摂動が剛性を明らかにしうる理由を示すものであり、あらゆる物体を安全に探索できることや、操作の全過程で線形の接触則が成り立つことを示すものではない。
反証的に検討できるモデル
以下の四つの式は簡潔な解析モデルであり、引用したすべての論文への同時当てはめではない。その解釈は次のとおりである。触覚観測yは隠れた接触状態xと行動uに依存し、観測写像は較正しなければならない。単純なクーロン摩擦の限界条件は接線方向荷重と法線方向荷重を関係付けるが、実際の柔軟接触はこのモデルから逸脱しうる。線形コンプライアンスの例では、変形deltaのみを観測すると、加えた力Fと剛性kが交絡する。抽象的な能動センシングの目的関数は、期待情報利得と行動コストを比較衡量するものであり、実運用されるロボット方策を規定するものではない。
観測上の対象は、接触状態の可観測性と頑健な課題達成である。このモデルは扱いやすい機構を意図的に切り出しており、その目的は、その機構を代替的な説明から識別する測定が何かを明らかにすることにある。図のパラメータ値は例示用の入力として明示されている。それらの値から得られる曲線は数学的帰結であり、未測定の生物学的量または物理量の推定値ではない。
説明を識別するための検証設計
主要な比較では、情報をもたらす探索動作が課題に関係する曖昧性を解消するかを検証すべきである。独立反復の単位は、独立した物体と物体操作試行である。同じ単位からの反復測定は精度を向上させるが、独立反復を生み出すものではない。厳密な検証では、閾値の選択や攪乱要因の補正の当てはめに先立ち、新たな材料、テクスチャ、摩耗条件を検証用に確保する。とりわけ、未知のコンプライアンス、摩擦、センシング遅延は、測定するか、制約を設けるか、感度分析で変化させなければならない。主要な推定値と、その仮定を緩めたときに推定値がどう変わるかの両方を報告する。最も有利な除外規則を選んだ後にしか成功しないモデルは、固定された規則で評価されたモデルとは異なる問いに答えている。
具体例による数値解析
線形接触の例では、力が一で剛性が十の場合と、力が二で剛性が二十の場合は、いずれも変形0.1を生じるため、変形の画像一枚では両者を区別できない。既知の力増分一を加えると、追加変形はそれぞれ0.1と0.05となり、モデルの下で両者を識別できるようになる。これとは別に、摩擦係数が0.5の場合、接線方向荷重二に対して必要な法線方向荷重は少なくとも四である。これらは構成した力学の例であり、ロボット試行の結果ではない。
これらの計算は、付属のPythonファイルとパラメータ表から再構成できる。軸ラベルはモデルの単位を維持し、キャプションは変化させた量と固定した量を区別している。数値例は依存関係を明らかにするために選択したものであり、既刊の図の外観を再現するためのものではない。有用な独立確認として、極限の場合を評価し、その後、作図コードを使わずに中間点を再計算する方法がある。一致は、明示されたモデルの範囲内で計算の正しさを裏付けるが、自然がそのモデルに従うことを立証するものではない。
証拠、転移、今後の課題
結論の適用範囲は、未知のコンプライアンス、摩擦、センシング遅延によって制限される。新たな材料、テクスチャ、摩耗条件への転移には、元の観測への当てはめを超えた証拠が必要である。将来の追試では、生の測定値、較正記録、除外記録、および各結果と対応する解析を結ぶ機械可読のリンクを保存すべきである。以下の証拠表は、選択した各一次研究の貢献を示す。この比較は焦点を絞った叙述的統合であり、システマティックレビューでも、その後のすべての証拠を調査したという主張でもない。提案した研究はここでは実施していない。その価値は、否定的な結果が単にベンチマークスコアを下げるだけでなく、明示された説明を制約する点にある。
明示された解析モデル
四つの式と明示的な仮定
(1) 触覚観測yは隠れた接触状態xと行動uに依存し、観測写像は較正しなければならない。
(2) 単純なクーロン摩擦の限界条件は接線方向荷重と法線方向荷重を関係付けるが、実際の柔軟接触はこのモデルから逸脱しうる。
(3) 線形コンプライアンスの例では、変形deltaのみを観測すると、加えた力Fと剛性kが交絡する。
(4) 抽象的な能動センシングの目的関数は、期待情報利得と行動コストを比較衡量するものであり、実運用されるロボット方策を規定するものではない。
構成例 · 再現可能なデータ
定量的な議論を精査する
これらの曲線は、明示されたモデルから計算したものである。引用した研究の観測結果ではない。すべての図には数値データとベクトル版が付属する。


どの証拠がどの問いに答えるのか
| 証拠または設計上の選択 | 明らかにする事項 | 未解決の事項 |
|---|---|---|
| 資料1 | GelSightは高分解能の光学式触覚計測を実証した。 | 幾何形状と力の推定は、接触および較正に関する仮定に依存する。 |
| 資料2 | DIGITは物体操作のための小型触覚センサ設計を提供した。 | センサが小型であることだけでは、制御の頑健性は立証されない。 |
| 資料3 | 視覚と触覚による学習は、把持および持ち直しの行動を支えた。 | 汎化は、物体、試行の定義、センサ条件に依存する。 |
| 主要な観測対象 | 接触状態の可観測性と頑健な課題達成 | 未知のコンプライアンス、摩擦、センシング遅延 |
| 独立した検証 | 情報をもたらす探索動作が課題に関係する曖昧性を解消するか | 新たな測定が必要 |
| 転移評価用集合 | 新たな材料、テクスチャ、摩耗条件 | 構成した数値例によって検証されたものではない |
提案する検証プロトコル
これは提案段階の評価設計である。本記事のために、新たな生物実験、臨床試験、物理実験は実施していない。
- 当てはめに先立ち、接触状態の可観測性と頑健な課題達成を明確に定義する。
- 各独立物体および物体操作試行に対して、独立した識別子を保持する。
- 新たな材料、テクスチャ、摩耗条件をモデル開発から分離する。
- 未知のコンプライアンス、摩擦、センシング遅延を測定するか、その範囲を定める。
- 単位、較正、観測作用素を記録する。
- 主要モデルを、名称を明示した競合説明と比較する。
- 情報をもたらす探索動作が課題に関係する曖昧性を解消するかという検証内容を事前に規定する。
- 生データ、除外記録、パラメータファイル、実行可能な解析を保存する。
一次資料が立証すること
Wenzhen Yuan, Siyuan Dong, Edward Adelson · 2017 [1]
貢献。 GelSightは高分解能の光学式触覚計測を実証した。
適用限界。 幾何形状と力の推定は、接触および較正に関する仮定に依存する。
資料内の参照箇所。 要旨/一次資料の選択した節。リンク先の書誌記録を参照。
Mike Lambeta, Po-Wei Chou, Stephen Tian et al. · 2020 [2]
貢献。 DIGITは物体操作のための小型触覚センサ設計を提供した。
適用限界。 センサが小型であることだけでは、制御の頑健性は立証されない。
資料内の参照箇所。 要旨/一次資料の選択した節。リンク先の書誌記録を参照。
Roberto Calandra, Andrew Owens, Dinesh Jayaraman et al. · 2018 [3]
貢献。 視覚と触覚による学習は、把持および持ち直しの行動を支えた。
適用限界。 汎化は、物体、試行の定義、センサ条件に依存する。
資料内の参照箇所。 要旨/一次資料の選択した節。リンク先の書誌記録を参照。
本解析の限界
- 幾何形状と力の推定は、接触および較正に関する仮定に依存する。
- センサが小型であることだけでは、制御の頑健性は立証されない。
- 汎化は、物体、試行の定義、センサ条件に依存する。
- 付属の図は構成した解析例であり、新たな実験結果ではない。
- 本レビューは、新たな材料、テクスチャ、摩耗条件への転移を実証していない。
明記した一次研究に焦点を絞った叙述的分析であり、体系的な文献検索でも、2026年までを網羅したという主張でもない。
結論を変えうる問い
- コンプライアンスと幾何形状を最もよく区別できる安全な行動は何か。
- 滑り修正ループはどの程度の遅延まで許容できるか。
- 未知の接触条件への汎化を測るには、どのような評価が必要か。
参考文献
- Wenzhen Yuan, Siyuan Dong, Edward Adelson. GelSight: High-Resolution Robot Tactile Sensors for Estimating Geometry and Force. Sensors (2017). 10.3390/s17122762.
- Mike Lambeta, Po-Wei Chou, Stephen Tian et al.. DIGIT: A Novel Design for a Low-Cost Compact High-Resolution Tactile Sensor With Application to In-Hand Manipulation. IEEE Robotics and Automation Letters (2020). 10.1109/lra.2020.2977257.
- Roberto Calandra, Andrew Owens, Dinesh Jayaraman et al.. More Than a Feeling: Learning to Grasp and Regrasp Using Vision and Touch. IEEE Robotics and Automation Letters (2018). 10.1109/lra.2018.2852779.
書誌的同一性はCrossrefと照合した。解釈には、アクセス可能な一次記録、要旨、選択した本文を用いており、全文および補足的手法を網羅してはいない。
著者と来歴
資料に基づく研究レビューおよび独自の数学的解析は、Codex(AI)が執筆した。引用した実験は、引用先の研究チームによるものである。
概念的な表紙は、内蔵のImageGenツールを用いて作成した。定量図は、コードと数値データを伴う、明示的に構成した解析であり、引用論文の測定値ではない。
このローカル草稿には、独立した査読や学術誌への採択の記録はない。