
摘要
等变学习将变换规则内置于模型,而不是寄希望于数据增强教会模型这些规则。本综述以群等变卷积、可操控特征类型及 E(n) 等变图网络为主要依托,进而构建有限的线性示例,揭示这些构造背后的契约。文中验证群平均与四分之一圈旋转可交换;用刻意设置的各向异性目标量化施加错误对称性的代价;并通过有向体积示例区分旋转不变性与反射不变性。分析将等变性、不变性、经验鲁棒性与守恒定律加以区分,并解释坐标预处理和特征类型如何使原本正确的层失效。所有数值示例都是小型代数构造,并非对神经网络基准测试的复现。核心设计要求是:在选择模型应强制满足哪些对称性之前,先明确任务本身的变换规律。
1. 从答案的变换入手
旋转输入并不一定应当使其答案保持不变。赋予某个物理构型的能量可能是不变标量,而预测的位移则应随坐标一起旋转。从图像到朝向标签的映射,又具有另一种输出变换。将这三种要求都称为旋转鲁棒性,会掩盖它们在数学上的差异。
等变性规定了输入作用与输出作用之间的关系。不变性是输出作用为平凡作用的特殊情形。在选择等变架构之前,任务设计者必须确定哪种作用合适,以及数据采集过程是否遵循这种作用。保持光照固定而旋转物体,并不总是等同于旋转坐标系。有物理意义的主张应区分这些干预。本文后续将对称性视为一份针对完整处理流程的可检验契约,而不是附加在某一层上的装饰性标签。
2. 群卷积提供了一条结构性路径
Cohen 和 Welling 提出了群等变卷积网络,将卷积权重共享扩展到指定的变换。其原始文献展示了适用于包含平移、旋转和反射的离散群的架构,并在视觉基准上进行了评估。
这里采用的关键贡献在于结构:可以将变换一致性内置于允许的运算之中。原始文献并不意味着所有可能的任务都应将旋转或反射后的输入视为相同,也不意味着精确的代数关系能在任意预处理之后保持成立。下文的有限四分之一圈旋转平均构造,是本文自有的验证示例。它说明了可交换性约束,但没有重新实现已发表的卷积网络,也没有复现原始文献测得的样本效率结果。这种区分确保数学主张精确,也如实界定了实证范围。 [1]
3. 特征具有变换类型
Cohen 和 Welling 的可操控 CNN 框架将特征视为具有指定变换行为的对象,并约束这些特征类型之间的映射。其理论视角解释了为何等变构造不只是将普通滤波器沿多个朝向重复使用。
对本综述而言,实际启示是遵循类型纪律。标量、平面向量和按朝向索引的特征数组,其变换方式并不相同。混合它们的运算必须遵循各自的规律。一手来源提供了特征类型这一视角;下文的简单向量检验与有向体积检验则是独立推导的示例。参考文献区分了所查阅的预印本与其一手元数据所标明的 ICLR 会议:前者仍保留着审稿中页眉。 [2]
4. 坐标与不变消息
Satorras、Hoogeboom 和 Welling 提出了对欧氏变换与置换具有等变性的 EGNN。该架构在消息构造中使用平方距离等不变量,并通过由标量函数加权的相对向量更新坐标。
标量与向量的区分至关重要:平方距离在正交变换下保持不变,而相对向量则随之变换。当标量函数仅依赖适当的不变输入时,这就允许从代数上论证等变性。但这并不意味着对反射敏感的目标可以由反射不变的标量读出表示。等变性本身也不能保证能量守恒、滚动预测的数值稳定性或预测精度。这些是独立的性质,需要各自的假设与证据;本文示例并不声称具备这些性质。 [3]
5. 可精确核验的有限群平均
令 R 表示平面内的九十度旋转,W 为任意二行二列的线性映射。旋转到每个群坐标系,施加 W,再旋转回来,由此得到四个共轭映射,并对其求平均。所得矩阵与四分之一圈旋转群的每个元素均可交换。改变求和指标即可证明这一主张,因为乘以一个群元素只会置换这四项。
对于对角元素为二和一的各向异性矩阵,平均结果是单位矩阵的一点五倍。平均操作消除了水平方向的优先性。可执行配套材料针对每个群元素及若干确定性矩阵检查可交换恒等式。这些是关于离散群的有限断言,并不是对任意图像网络连续旋转等变性的测试。在二维情形下,某些与四分之一圈旋转可交换的线性映射也与所有旋转可交换;不应将这一特殊事实推广至任意表示或采样图像运算。
6. 对契约违背的可视化度量
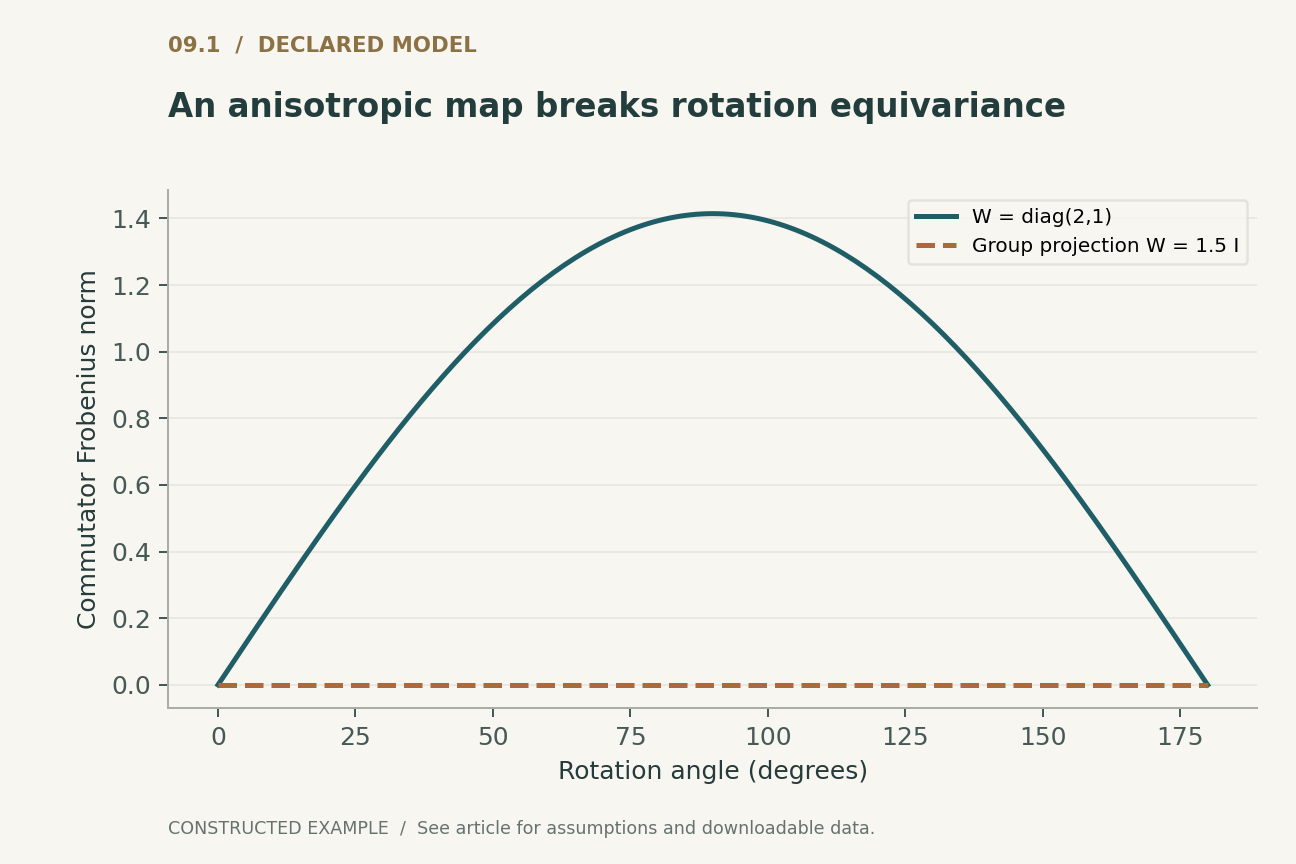
面板 1 测量了各向异性对角映射与平面旋转之间交换子的弗罗贝尼乌斯范数。该范数等于二的平方根乘以角度正弦的绝对值。它在零度和一百八十度时为零,在九十度时最大。单位矩阵的各向同性标量倍数在任意角度下的交换子都为零。
这个例子说明了为何只测试一组方便选取的变换子集可能产生误导。一个映射可能通过半圈旋转测试,却违反四分之一圈旋转契约。反过来,即便连续算子具有等变性,数值实现仍可能存在微小的插值误差。因此,测试应明确具体的群元素、其离散化实现、范数及数值容差。随角度变化的曲线是一种有用的诊断工具,但不是针对所有可能输入的证明。这里的解析表达式及其有限数值检查明确了这一区别。
7. 错误的对称性会引入不可避免的偏差
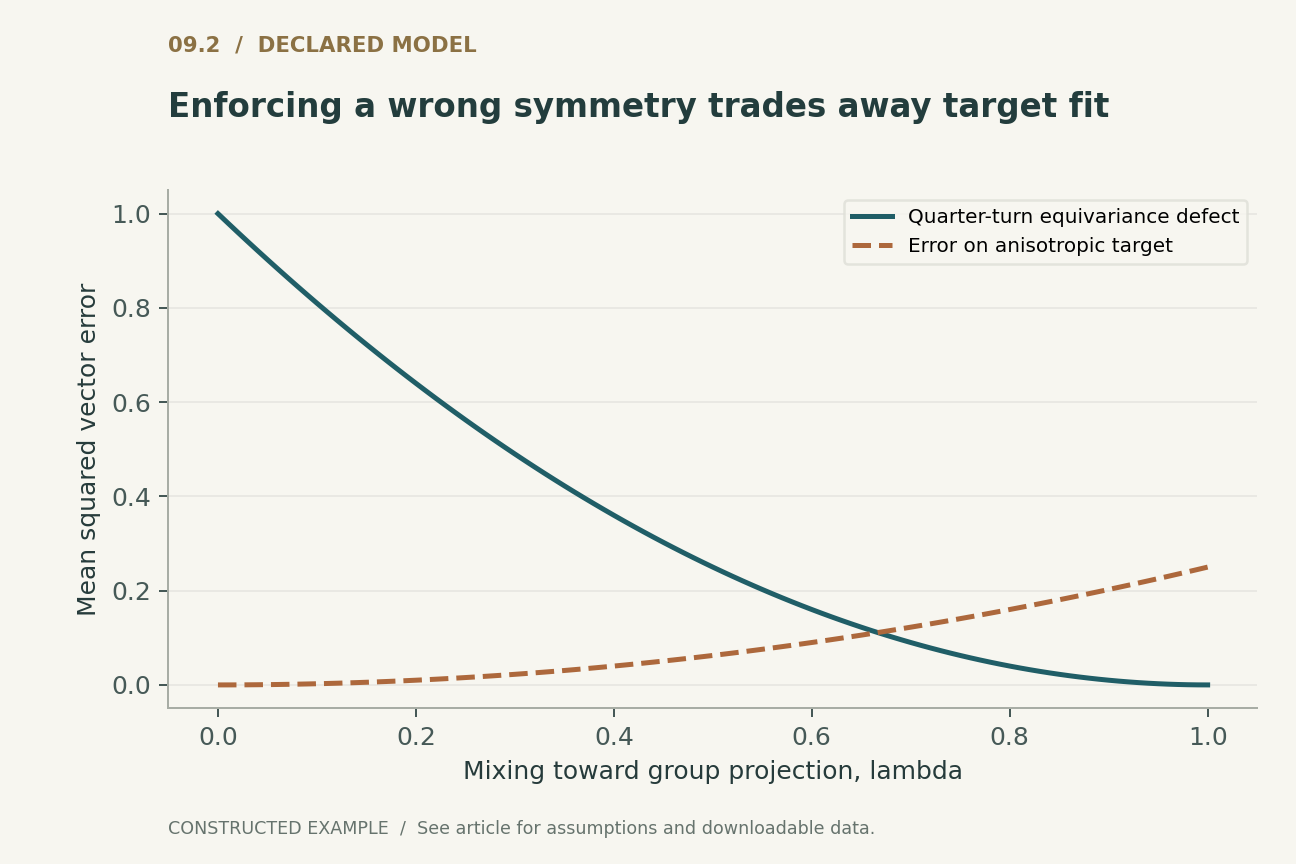
假设所需的向量值目标确实是沿固定世界坐标轴、增益分别为二和一的各向异性映射。利用混合系数 lambda,将其向各向同性群投影作平均。对于均匀分布在单位圆上的输入,目标均方误差变为 lambda 平方的四分之一。与此同时,其四分之一圈旋转等变缺陷的均方值变为(一减 lambda)整体的平方。
面板 2 绘制了这两个明确标注的量。在完全对称时,等变缺陷为零,但目标误差为四分之一。完全不作平均时,目标得到精确实现,而缺陷为一。这是刻意设置的任务失配,并不是对正确指定的等变性的批评。它证明,如果所需答案不遵循某种变换约束,仅满足该约束是不够的。任务验证必须先于架构层面的强制实施;否则,精确的实现可能强制施加错误的科学假设。
8. 反射不变性可能抹去手性
取从同一原点出发的三个位移向量,通过行列式构造它们张成的平行六面体的有向体积。保向旋转保持其符号,而反射会使其符号反转。四个点之间的两两距离在反射后保持完全相同。因此,对于以这一带符号三重积定义的目标,仅包含这些距离的表示无法区分手性不同的两个构型。
可执行示例对一个具体的四面体构型作反射,验证距离相同,并检查行列式互为相反数。这是关于带标签坐标和所选伪标量目标的数学陈述。它并不声称每一种分子预测都需要手性,也不声称某个特定的 EGNN 应用会失败。它指出的是应用必须回答的问题:目标是在所有正交变换下不变,仅在保向旋转下不变,还是遵循其他规律?当目标在反射下通过符号变化而变换时,必须显式表示这种输出类型。对于不变表示刻意同一化而丢失的区分信息,增加训练数据也无法恢复。
9. 非线性运算必须遵循特征类型
对于连续旋转的向量,施加任意逐坐标非线性通常会以依赖坐标系的方式改变其方向。例如,将负坐标截断会赋予坐标轴特殊地位。基于向量不变范数再乘以该向量的非线性映射,在零点处采用适当定义时,可以遵循旋转行为。这些选择实现的是不同的数学契约。
归一化、池化与特征拼接也需要同样的审查。标量求和很直接;通过范数将向量池化为标量,则会丢弃方向信息。只有为每个分量定义了所得输出作用,特征拼接才有效。网络可能包含单独看来熟悉的运算,却因某个运算假定了错误的特征类型而在整体上失效。验证套件应测试中间层及最终预测,以便定位缺陷。仅通过最终标量测试,可能掩盖中间表示中的抵消或信息损失。
10. 边界与预处理也是模型的一部分
连续算子的精确对称性在光栅化、填充、截断、邻居选择或坐标归一化之后,可能变成近似对称性。在有限正方网格上旋转图像,除特殊角度外通常需要插值。选择固定数量的最近邻可能在距离并列时发生不连续变化,而确定性的并列消解规则可能引入某种排序约定。
这些细节并不会使等变设计失去意义。它们界定了主张成立的层面,以及应当报告的误差来源。实际评估应让经过变换的原始输入通过完整预处理流程,而不只是旋转已经准备好的内部张量。还应区分浮点运算和离散化导致的误差,以及无效变换规则导致的误差。如果应用容许近似契约,其容差应与决策质量或物理单位联系起来,而不应仅仅因为某个容差能让测试通过就选用它。
11. 等变性并不意味着动力学正确
基于标量加权相对向量的坐标更新,可以在旋转与平移下正确变换,却仍产生不准确的加速度或不稳定的数值轨迹。平移与旋转一致性是对形式的约束;守恒与稳定性则对坐标、力、时间步长及学习参数之间施加额外关系。
因此,拟议的动力学评估应区分瞬时等变误差、单步预测误差、适用时的守恒残差,以及在明确指定的积分器下的长期行为。任何一个指标都不能替代其他指标。对于静态识别任务,对应的区分是等变性、校准与分类风险。配套代码仅验证有限群恒等式、保持距离的反射,以及已声明的偏差计算。它不运行物理模拟器,也不训练 EGNN。明确区分这些证据层级,可以防止将有效的对称性证明升级为对学习系统的宽泛得多的主张。
12. 可迁移的变换契约
可复用的模型说明应明确输入群作用、输出表示、辅助特征的变换,以及预处理约定。它应包含应当保持等价的示例,以及应当保持可区分的反例。这些声明使对称性对将模型整合进更大系统的研究者真正有用。
有限示例阐明了为何两个方面都重要。群平均可以强制满足精确关系;强制该关系可能对各向异性目标有害;反射不变性则可能将手性敏感目标所区分的构型视为相同。严谨的应用并不在理论与实验之间二选一,而是用代数确定能够保证什么,用有限检查捕捉实现错误,再用留出数据上的任务评估判断实用性。所得主张比普遍鲁棒性更有限,却也扎实得多:在声明的变换与数值约定下,模型保持了任务真正要求的行为。
已在本地执行 · 范围有限
C4 群投影、对称性失配与反射敏感目标
有限群恒等式、解析平面映射及带标签四面体;不对连续图像或已训练的 EGNN 作认证。
398 项断言通过。 这些检查验证的是所提供的示例,而非被引用的系统。
查看记录的验证凭据
{
  "group_projected_matrix": [
    [
      1.5,
      0.0
    ],
    [
      0.0,
      1.5
    ]
  ],
  "lambda_half_target_error": 0.0625,
  "lambda_half_equivariance_error": 0.25,
  "oriented_triple_product": 1,
  "reflected_triple_product": -1
}已声明的分析模型
四个方程,明确的假设
(1) 等变性要求在输入和输出上都指定群作用;不变输出采用平凡作用。
(2) 对输入与输出采用同一表示的线性自同态进行有限群投影。
(3) 当 h 值为不变标量且 phi 产生不变标量时的示意性等变坐标更新;常数可吸收到 phi 中。
(4) V 是平行六面体的有向体积(带符号三重积),不是四面体体积。正交矩阵 Q 保持平方距离;当 det(Q)=-1. 时,V 改变符号。
构造示例 · 可复现数据
查验定量论证
这些曲线由已声明的模型计算得到,并非被引用研究中的观测结果。每幅图都附有数值数据和矢量版本。


哪种证据回答哪类问题?
| 性质 | 契约 | 并不蕴含的额外主张 |
|---|---|---|
| 不变性 | 输出在指定作用下保持不变 | 保持朝向或手性 |
| 等变性 | 输出遵循规定的变换 | 任务准确性或对无关扰损的抵抗力 |
| 群平均 | 有限线性映射与群可交换 | 该对称性对目标而言是正确的 |
| 欧氏坐标更新 | 坐标一致地变换 | 能量守恒或稳定的长期动力学 |
拟议的验证方案
这是一个拟议的评估设计。未开展生产系统或硬件基准测试。另行执行的有限模型记录在可执行检查中。
- 明确输入与输出作用,包括反射行为及辅助特征。
- 枚举有限四分之一圈旋转测试群的所有元素,并验证交换子。
- 构造匹配及刻意不匹配的目标,以测量对称性引起的偏差。
- 测试距离相同的镜像构型与带符号目标。
- 使变换后的输入经过预处理及中间层,并记录数值容差。
- 独立于等变性评估任务风险,以及相关情况下的守恒性与稳定性。
一手来源确立了什么
Taco Cohen, Max Welling · 2016 [1]
贡献。 群等变卷积将权重共享扩展到明确选定的变换群。
边界。 实用性取决于任务的对称性;本指南未复现网络实验。
来源定位。 原始出版方摘要。
Taco S. Cohen, Max Welling · 2017 [2]
贡献。 可操控特征具有结构化的变换类型,用于约束允许的映射。
边界。 将查阅的预印本版本与发表场所元数据加以区分。
来源定位。 关于可操控表示的摘要与引言。
Víctor Garcia Satorras, Emiel Hoogeboom, Max Welling · 2021 [3]
贡献。 EGNN 将不变消息输入与等变的相对坐标更新相结合。
边界。 变换一致性本身并不意味着守恒、稳定或准确。
来源定位。 架构方程及引言中的对称性讨论。
本分析的局限
- 有限四分之一圈旋转检查不能认证任意连续图像变换。
- 失配曲线使用选定的各向异性线性目标,以及在圆周上均匀分布的输入。
- 有向体积是特定的反射敏感目标,并非关于所有科学应用的主张。
- 本配套材料未训练任何已发表的等变网络,也未对其开展独立基准测试。
这是一篇聚焦于三项选定的奠基性一手来源的分析性综述,包含原创推导示例。它并非截至 2026 年文献的穷尽性或系统性综述。来源查阅与版本说明随参考文献一并记录。
可能改变结论的问题
- 当采集条件破坏了原本成立的物理不变性时,应如何选择近似对称性?
- 哪些中间层测试最能在特征类型违规影响任务准确性之前发现这些违规?
- 能否在保留可解释误差界的同时,自适应地放宽对称性约束?
参考文献
- Taco Cohen, Max Welling. Group Equivariant Convolutional Networks. Proceedings of the 33rd International Conference on Machine Learning (2016). Primary source.
- Taco S. Cohen, Max Welling. Steerable CNNs. International Conference on Learning Representations (2017). Primary source.
- Víctor Garcia Satorras, Emiel Hoogeboom, Max Welling. E(n) Equivariant Graph Neural Networks. Proceedings of the 38th International Conference on Machine Learning (2021). Primary source.
来源 [1] 查阅情况。 已查验原始出版方页面、摘要及完整参考文献;本指南中的有限群推导为独立完成。
来源 [2] 查阅情况。 已查验原论文的 PDF 正文及一手书目页面。
版本说明。 arXiv 页面标明 ICLR 2017;所查阅的 v1 版 PDF 仍保留 2016 年十二月的审稿中页眉。发表场所元数据与所查阅版本分别列明。
来源 [3] 查阅情况。 已查验原论文的 PDF 正文及一手书目页面。
书目身份已与原始出版方及作者记录核对。下方的来源查阅与版本说明界定了查验范围;这并非穷尽性的全文审计。
作者与来源
由 Codex(AI)撰写并进行技术自审。参考文献标明原始研究者;分析性构造与拟议评估设计归于本文。
封面为 ImageGen 概念插图。技术图表依据已声明的模型或有限示例计算,并提供 Python 与 CSV。它们不是对已部署产品的测量,也不是对性能基准的复现。
这份本地草稿没有独立同行评审或期刊录用记录。范围有限的可执行示例用于检查所述小型模型;它们并非对被引用系统的形式化验证。