
Resumen
El aprendizaje equivariante incorpora reglas de transformación en un modelo en lugar de confiar en que el aumento de datos se las enseñe. Esta revisión toma como ejes principales las convoluciones equivariantes de grupo, los tipos de características orientables y las redes de grafos equivariantes a E(n), y después desarrolla ejemplos lineales finitos que exponen el contrato subyacente a esta construcción. Se verifica que un promedio sobre un grupo conmuta con las rotaciones de un cuarto de vuelta; un objetivo deliberadamente anisótropo cuantifica el coste de imponer una simetría incorrecta; y un ejemplo de volumen con signo distingue la invariancia ante rotaciones de la invariancia ante reflexiones. El análisis separa la equivariancia, la invariancia, la robustez empírica y las leyes de conservación, y explica cómo el preprocesamiento de coordenadas y los tipos de características pueden invalidar capas que, por lo demás, son correctas. Todos los ejemplos numéricos son pequeñas construcciones algebraicas, no reproducciones de evaluaciones comparativas de redes neuronales. El requisito central de diseño consiste en especificar una ley de transformación para la propia tarea antes de elegir qué simetrías debe imponer el modelo.
1. Comenzar por la transformación de la respuesta
Una rotación de la entrada no tiene por qué dejar su respuesta inalterada. La energía asignada a una configuración física podría ser un escalar invariante, mientras que un desplazamiento predicho debería rotar con las coordenadas. Una aplicación que lleva una imagen a una etiqueta de orientación tiene otra transformación de salida distinta. Denominar robustez ante rotaciones a los tres requisitos oculta sus diferencias matemáticas.
La equivariancia especifica una relación entre una acción sobre la entrada y una acción sobre la salida. La invariancia es el caso especial en el que la acción sobre la salida es trivial. Antes de elegir una arquitectura equivariante, quien diseña la tarea debe decidir qué acción es adecuada y si el proceso de adquisición de datos la respeta. Rotar un objeto manteniendo fija la iluminación no siempre equivale a rotar el sistema de coordenadas. Una afirmación físicamente significativa debe distinguir estas intervenciones. El resto de este artículo trata la simetría como un contrato comprobable sobre el proceso completo, en lugar de una etiqueta decorativa asociada a una capa.
2. Las convoluciones de grupo ofrecen una vía estructural
Cohen y Welling introducen redes convolucionales equivariantes de grupo que extienden la compartición de pesos convolucionales a transformaciones especificadas. Su fuente presenta arquitecturas para grupos discretos que incluyen traslaciones, rotaciones y reflexiones, y las evalúa en pruebas de referencia visuales.
La contribución clave utilizada aquí es estructural: la coherencia de las transformaciones puede incorporarse a las operaciones permitidas. La fuente no implica que toda tarea posible deba identificar entre sí entradas rotadas o reflejadas, ni que las relaciones algebraicas exactas se mantengan bajo cualquier preprocesamiento. La construcción de promediado sobre cuartos de vuelta que se presenta a continuación es un ejemplo de verificación propio de este artículo. Ilustra una restricción de conmutación sin volver a implementar una red convolucional publicada ni reproducir los resultados medidos de eficiencia muestral de la fuente. Esta separación mantiene la precisión de la afirmación matemática y la honestidad del alcance empírico. [1]
3. Las características tienen tipos de transformación
El marco de CNN orientables de Cohen y Welling trata las características como objetos con un comportamiento de transformación especificado y restringe las aplicaciones entre esos tipos de características. Su perspectiva teórica explica por qué una construcción equivariante implica algo más que repetir un filtro ordinario en varias orientaciones.
Para esta revisión, la consecuencia práctica es una disciplina de tipos. Un escalar, un vector plano y una matriz de características indexada por orientación no se transforman de la misma manera. Las operaciones que los mezclan deben respetar sus leyes respectivas. La fuente primaria aporta la perspectiva de los tipos de características; las pruebas sencillas de vectores y de volumen con signo que aparecen más adelante son ejemplos desarrollados de forma independiente. La bibliografía distingue el preprint consultado, que conserva un encabezado de artículo en revisión, del congreso ICLR identificado en sus metadatos primarios. [2]
4. Coordenadas y mensajes invariantes
Satorras, Hoogeboom y Welling introducen las EGNN, equivariantes ante transformaciones euclídeas y permutaciones. La arquitectura utiliza cantidades invariantes, como las distancias al cuadrado, para construir mensajes y actualiza las coordenadas mediante vectores relativos ponderados por funciones escalares.
La distinción entre escalares y vectores es esencial: las distancias al cuadrado se conservan bajo transformaciones ortogonales, mientras que los vectores relativos se transforman con ellas. Esto permite un argumento algebraico de equivariancia cuando las funciones escalares dependen únicamente de entradas invariantes adecuadas. No implica que los objetivos sensibles a las reflexiones puedan representarse mediante una lectura escalar invariante ante reflexiones. Tampoco la equivariancia por sí sola certifica la conservación de la energía, la estabilidad numérica de una trayectoria simulada o la precisión predictiva. Son propiedades separadas que requieren supuestos y evidencia separados; los ejemplos de este artículo no las reivindican. [3]
5. Un promedio sobre un grupo finito que puede comprobarse exactamente
Sea R una rotación plana de noventa grados y W una aplicación lineal arbitraria representada por una matriz de dos por dos. Promédiense los cuatro conjugados obtenidos al rotar a cada sistema de referencia del grupo, aplicar W y deshacer la rotación. La matriz resultante conmuta con todos los elementos del grupo de cuartos de vuelta. Un cambio en el índice de sumación demuestra la afirmación, porque multiplicar por un elemento del grupo solo permuta los cuatro términos.
Para la matriz anisótropa con entradas diagonales dos y uno, el promedio es una vez y media la identidad. El promediado elimina la dirección horizontal preferente. El material complementario ejecutable comprueba la identidad de conmutación para cada elemento del grupo y varias matrices deterministas. Son aserciones finitas sobre un grupo discreto, no pruebas de equivariancia ante rotaciones continuas para una red de imágenes arbitraria. En dos dimensiones, algunas aplicaciones lineales que conmutan con cuartos de vuelta también conmutan con todas las rotaciones; este hecho particular no debe generalizarse a representaciones arbitrarias ni a operaciones sobre imágenes muestreadas.
6. Una medida visual de un contrato incumplido
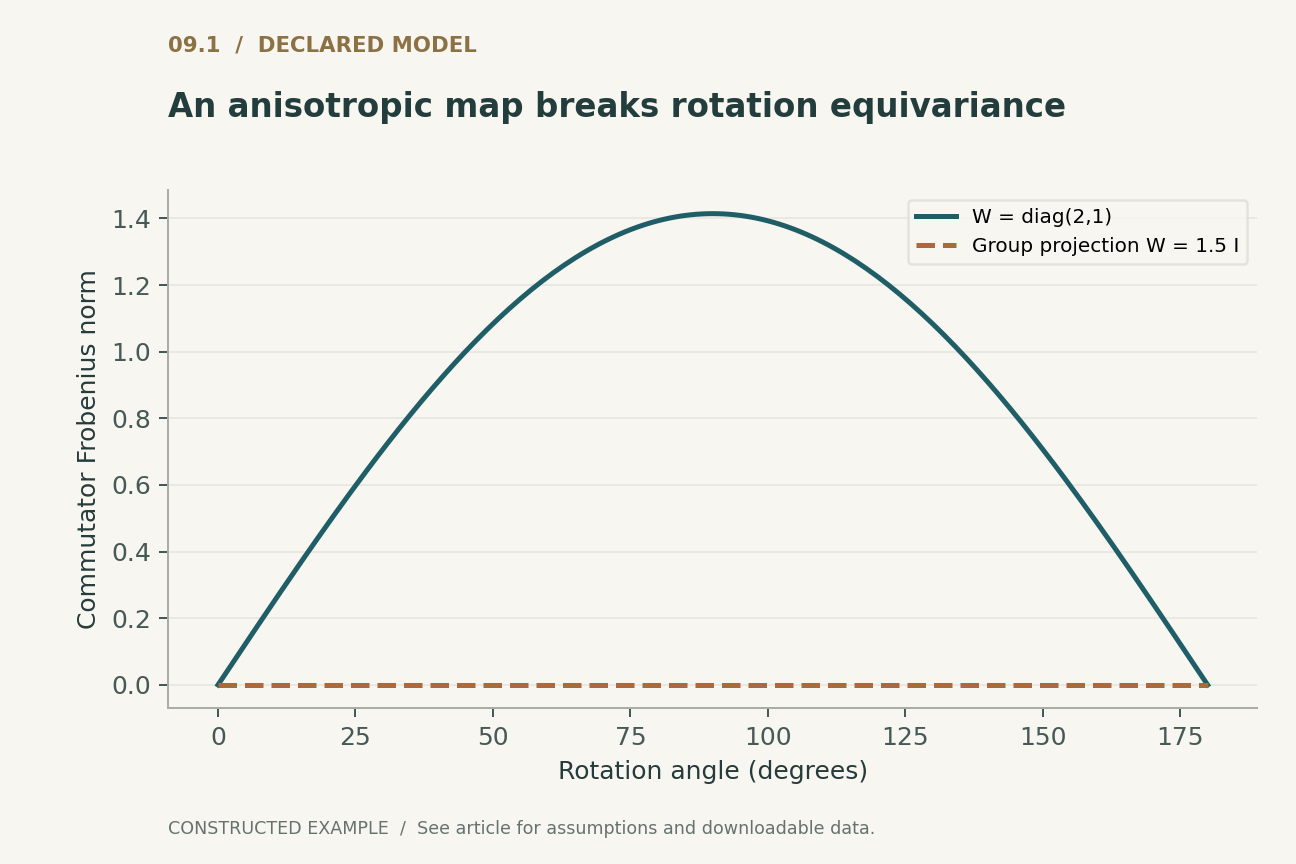
El panel 1 mide la norma de Frobenius del conmutador entre la aplicación diagonal anisótropa y una rotación plana. La norma es la raíz cuadrada de dos multiplicada por el valor absoluto del seno del ángulo. Se anula a cero y ciento ochenta grados, pero alcanza su máximo a noventa grados. Un múltiplo escalar isótropo de la identidad tiene un conmutador nulo en todos los ángulos.
El ejemplo muestra por qué puede resultar engañoso probar únicamente un subconjunto conveniente de transformaciones. Una aplicación puede superar una prueba de media vuelta y, al mismo tiempo, incumplir un contrato de cuarto de vuelta. A la inversa, una implementación numérica puede presentar pequeños errores de interpolación incluso cuando el operador continuo es equivariante. Por tanto, las pruebas deben identificar los elementos exactos del grupo, su implementación discretizada, la norma y la tolerancia numérica. Una curva en función del ángulo es un diagnóstico útil, pero no una demostración para todas las entradas posibles. La expresión analítica y sus comprobaciones numéricas finitas hacen explícita aquí esa distinción.
7. Una simetría incorrecta introduce un sesgo inevitable
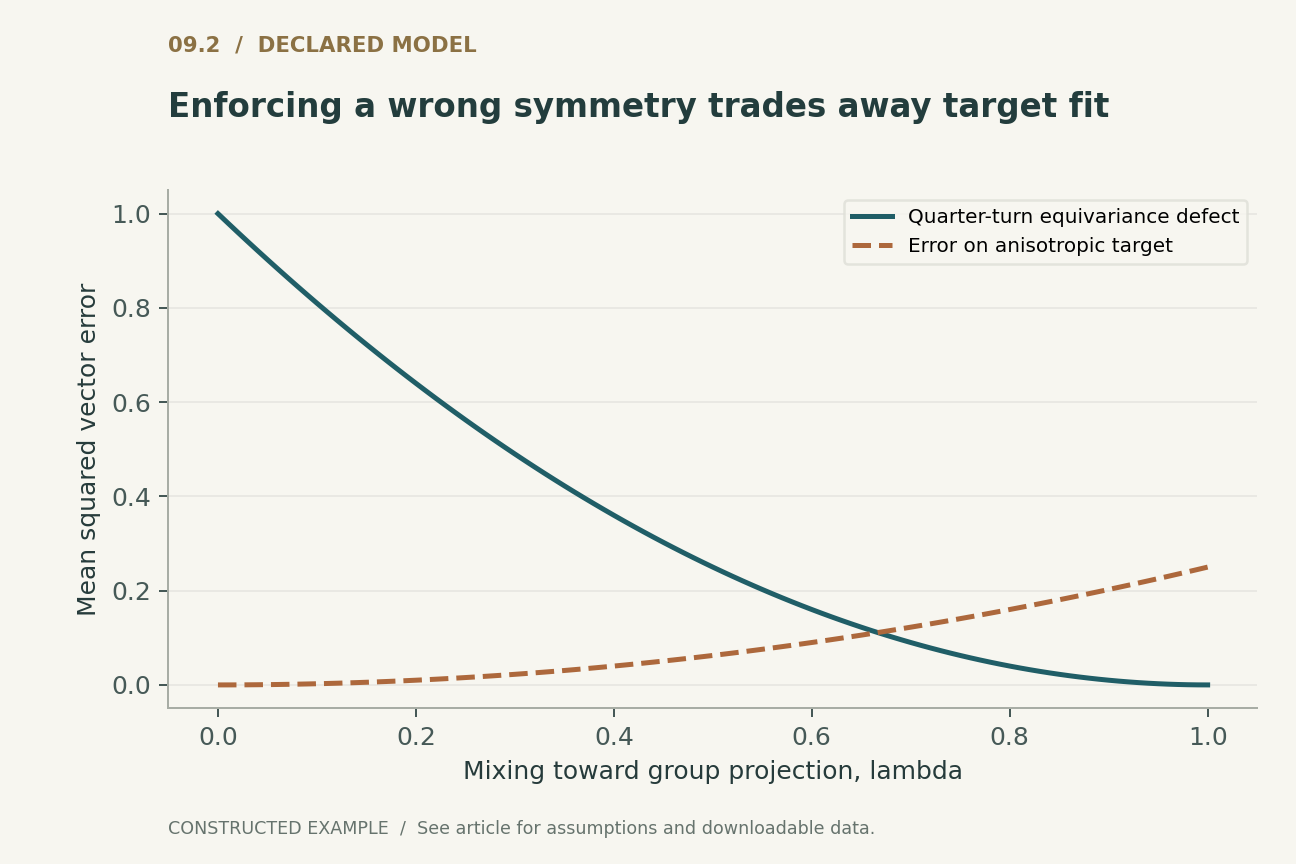
Supongamos que el objetivo vectorial deseado es realmente la aplicación anisótropa con ganancias dos y uno en ejes fijos del mundo. Promédiese hacia la proyección de grupo isótropa mediante un coeficiente de mezcla lambda. Para entradas distribuidas uniformemente sobre la circunferencia unidad, el error cuadrático medio respecto al objetivo pasa a ser un cuarto de lambda al cuadrado. Entretanto, su defecto cuadrático medio de equivariancia ante cuartos de vuelta pasa a ser el cuadrado de uno menos lambda.
El panel 2 representa estas dos cantidades con etiquetas explícitas. Con simetría completa, el defecto de equivariancia es cero, pero el error respecto al objetivo es un cuarto. Sin promediado, se reproduce exactamente el objetivo y el defecto es uno. Se trata de un desajuste deliberado con la tarea, no de una crítica a la equivariancia correctamente especificada. Demuestra que satisfacer una restricción de transformación es insuficiente si la respuesta deseada no obedece esa restricción. La validación de la tarea debe preceder a su imposición arquitectónica; de lo contrario, una implementación precisa puede imponer un supuesto científico incorrecto.
8. La invariancia ante reflexiones puede borrar la quiralidad
Tómense tres vectores de desplazamiento desde un origen común y fórmese mediante un determinante el volumen orientado de su paralelepípedo. Las rotaciones propias conservan su signo, mientras que una reflexión lo invierte. Las distancias por pares entre los cuatro puntos permanecen idénticas tras la reflexión. Por tanto, una representación que contenga únicamente esas distancias no puede distinguir las dos configuraciones de distinta quiralidad para un objetivo definido por este producto triple con signo.
El ejemplo ejecutable refleja una configuración tetraédrica concreta, verifica que las distancias sean idénticas y comprueba que los determinantes sean opuestos. Es una afirmación matemática sobre coordenadas etiquetadas y un objetivo pseudoescalar elegido. No afirma que toda predicción molecular necesite quiralidad ni que una aplicación particular de EGNN falle. En cambio, identifica la pregunta que debe responder una aplicación: ¿es el objetivo invariante bajo todas las transformaciones ortogonales, solo bajo rotaciones propias o bajo algo distinto? Cuando el objetivo se transforma cambiando de signo bajo una reflexión, ese tipo de salida debe representarse explícitamente. Más datos de entrenamiento no pueden recuperar información que una representación invariante ha hecho deliberadamente indistinguible.
9. Las operaciones no lineales deben respetar el tipo de característica
Para un vector que rota continuamente, aplicar una no linealidad arbitraria coordenada a coordenada suele cambiar su dirección de una forma dependiente del sistema de referencia. Por ejemplo, truncar las coordenadas negativas trata los ejes como privilegiados. Una aplicación no lineal basada en la norma invariante de un vector multiplicada por el propio vector puede respetar el comportamiento de rotación, con definiciones adecuadas en cero. Estas elecciones implementan contratos matemáticos diferentes.
El mismo examen se aplica a la normalización, la agregación y la concatenación de características. Sumar escalares es sencillo; agregar vectores en un escalar mediante su norma descarta información direccional. Concatenar características solo es válido si la acción de salida resultante está definida para cada componente. Una red puede contener operaciones individualmente familiares y, sin embargo, fallar globalmente porque una operación supone un tipo de característica incorrecto. Una batería de verificación debe probar tanto las capas intermedias como la predicción final, para poder localizar un defecto. Superar únicamente una prueba escalar final puede ocultar cancelaciones o pérdida de información en una representación intermedia.
10. Los bordes y el preprocesamiento forman parte del modelo
La simetría exacta de un operador continuo puede volverse aproximada tras la rasterización, el relleno, el truncamiento, la selección de vecinos o la normalización de coordenadas. Rotar una imagen en una cuadrícula cuadrada finita suele requerir interpolación, salvo para ciertos ángulos especiales. Seleccionar un número fijo de vecinos más próximos puede cambiar de forma discontinua cuando hay un empate, y un desempate determinista puede introducir una convención de ordenación.
Estos detalles no vuelven inútil el diseño equivariante. Definen el nivel en el que la afirmación es cierta y las fuentes de error que deben comunicarse. Una evaluación práctica debe probar entradas brutas transformadas a través de todo el proceso de preprocesamiento, no limitarse a rotar tensores internos ya preparados. También debe distinguir los errores debidos a la aritmética de coma flotante y a la discretización de los causados por una regla de transformación inválida. Si una aplicación admite un contrato aproximado, su tolerancia debe vincularse a la calidad de las decisiones o a unidades físicas, en lugar de elegirse porque permite superar la prueba.
11. La equivariancia no implica que la dinámica sea correcta
Una actualización de coordenadas basada en vectores relativos ponderados por escalares puede transformarse correctamente bajo rotaciones y traslaciones y, aun así, producir aceleraciones imprecisas o una trayectoria numérica inestable. La coherencia con traslaciones y rotaciones impone restricciones sobre la forma; la conservación y la estabilidad exigen relaciones adicionales entre coordenadas, fuerzas, pasos temporales y parámetros aprendidos.
Por ello, una evaluación propuesta de dinámica debe separar el error instantáneo de equivariancia, el error predictivo de un paso, los residuos de conservación cuando proceda y el comportamiento a largo plazo con un integrador declarado. Ninguna medida sustituye a las demás. Para una tarea de reconocimiento estático, la separación análoga es entre equivariancia, calibración y riesgo de clasificación. El código adjunto solo verifica identidades de grupos finitos, una reflexión que conserva las distancias y el cálculo de sesgo declarado. No ejecuta un simulador físico ni entrena una EGNN. Separar explícitamente estos niveles de evidencia evita que una demostración válida de simetría se convierta en una afirmación mucho más amplia sobre el sistema aprendido.
12. Un contrato de transformación transferible
Una descripción reutilizable del modelo debe especificar la acción del grupo sobre la entrada, la representación de salida, la transformación de las características auxiliares y las convenciones de preprocesamiento. Debe incluir ejemplos que deban seguir siendo equivalentes y contraejemplos que deban seguir siendo distinguibles. Estas declaraciones hacen que la simetría sea útil para quienes integran el modelo en un sistema mayor.
Los ejemplos finitos establecen por qué ambas partes importan. El promediado sobre un grupo puede imponer una relación exacta; imponer esa relación puede ser perjudicial para un objetivo anisótropo; y la invariancia ante reflexiones puede identificar entre sí configuraciones que un objetivo sensible a la quiralidad distingue. Una aplicación rigurosa no elige entre teoría y experimento. Utiliza el álgebra para identificar lo garantizado, comprobaciones finitas para detectar errores de implementación y evaluaciones de la tarea sobre datos reservados para valorar la utilidad. La afirmación resultante es más limitada que una robustez universal, pero sustancialmente más sólida: bajo una transformación y una convención numérica declaradas, el modelo conserva el comportamiento que la tarea realmente requiere.
Ejecutado localmente · Alcance acotado
Proyección del grupo C4, desajuste de simetría y objetivo sensible a las reflexiones
Identidades de grupos finitos, aplicaciones planas analíticas y un tetraedro etiquetado; sin certificación de imágenes continuas ni de EGNN entrenadas.
398 aserciones superadas. Estas comprobaciones validan el ejemplo suministrado, no los sistemas citados.
Inspeccionar el testimonio registrado
{
  "group_projected_matrix": [
    [
      1.5,
      0.0
    ],
    [
      0.0,
      1.5
    ]
  ],
  "lambda_half_target_error": 0.0625,
  "lambda_half_equivariance_error": 0.25,
  "oriented_triple_product": 1,
  "reflected_triple_product": -1
}
Ejecutor de ejemplos · Cargador de modelos · Modelos de entrenamiento · Modelos de representación · Modelos de generación · Modelos de fiabilidadLeer los resultados completos de las comprobaciones
Un modelo analítico declarado
Cuatro ecuaciones, supuestos explícitos
(1) La equivariancia requiere acciones de grupo especificadas tanto sobre la entrada como sobre la salida; las salidas invariantes usan la acción trivial.
(2) Proyección sobre un grupo finito para un endomorfismo lineal que utiliza la misma representación en la entrada y en la salida.
(3) Actualización ilustrativa de coordenadas equivariante cuando los valores h son escalares invariantes y phi produce un escalar invariante; las constantes pueden absorberse en phi.
(4) V es el volumen orientado del paralelepípedo (producto triple con signo), no el volumen del tetraedro. Una Q ortogonal conserva las distancias al cuadrado; V cambia de signo cuando det(Q)=-1.
Ejemplos construidos · Datos reproducibles
Inspeccionar el argumento cuantitativo
Estas curvas se calculan a partir de los modelos declarados. No son observaciones de los estudios citados. Cada figura incluye sus datos numéricos y su versión vectorial.


¿Qué evidencia responde a cada pregunta?
| Propiedad | Contrato | Afirmación adicional que no se deriva |
|---|---|---|
| Invariancia | La salida permanece inalterada bajo una acción especificada | Conservación de la orientación o la quiralidad |
| Equivariancia | La salida sigue la transformación prescrita | Precisión en la tarea o resistencia a alteraciones no relacionadas |
| Promediado sobre un grupo | La aplicación lineal finita conmuta con el grupo | Corrección de la simetría para el objetivo |
| Actualización euclídea de coordenadas | Las coordenadas se transforman de forma coherente | Conservación de la energía o dinámica estable a largo plazo |
Un protocolo de validación propuesto
Este es un diseño de evaluación propuesto. No se realizó ninguna prueba de referencia de sistemas en producción ni de hardware. Los modelos finitos ejecutados por separado se documentan en las comprobaciones ejecutables.
- Especificar las acciones sobre la entrada y la salida, incluido el comportamiento ante reflexiones y las características auxiliares.
- Enumerar todos los elementos del grupo finito de prueba de cuartos de vuelta y verificar el conmutador.
- Construir objetivos compatibles y deliberadamente incompatibles para medir el sesgo inducido por la simetría.
- Probar configuraciones especulares con distancias idénticas y un objetivo con signo.
- Pasar las transformaciones por el preprocesamiento y las capas intermedias, registrando las tolerancias numéricas.
- Evaluar el riesgo de la tarea y, cuando corresponda, la conservación y la estabilidad con independencia de la equivariancia.
Qué establecen las fuentes primarias
Taco Cohen, Max Welling · 2016 [1]
Contribución. Las convoluciones equivariantes de grupo extienden la compartición de pesos a grupos de transformaciones elegidos explícitamente.
Límite. La utilidad depende de la simetría de la tarea; esta guía no reproduce los experimentos con redes.
Ubicación en la fuente. Resumen del editor original.
Taco S. Cohen, Max Welling · 2017 [2]
Contribución. Las características orientables tienen tipos de transformación estructurados que restringen las aplicaciones admisibles.
Límite. Se distingue la versión del preprint consultada de los metadatos del lugar de publicación.
Ubicación en la fuente. Resumen e introducción sobre representaciones orientables.
Víctor Garcia Satorras, Emiel Hoogeboom, Max Welling · 2021 [3]
Contribución. Las EGNN combinan entradas de mensajes invariantes con actualizaciones equivariantes de coordenadas relativas.
Límite. La coherencia de las transformaciones no implica por sí sola conservación, estabilidad ni precisión.
Ubicación en la fuente. Ecuaciones de la arquitectura y discusión introductoria sobre simetría.
Límites de este análisis
- Las comprobaciones finitas de cuartos de vuelta no certifican transformaciones continuas arbitrarias de imágenes.
- La curva de desajuste utiliza un objetivo lineal anisótropo elegido y entradas uniformes sobre una circunferencia.
- El volumen con signo es un objetivo específico sensible a las reflexiones, no una afirmación sobre todas las aplicaciones científicas.
- En este material complementario no se entrena ni se somete a pruebas de referencia independientes ninguna red equivariante publicada.
Una revisión analítica focalizada de tres fuentes primarias fundacionales seleccionadas, con ejemplos originales desarrollados. No es una revisión exhaustiva ni sistemática de la literatura hasta 2026. Las notas sobre el acceso a las fuentes y sus versiones se registran junto con la bibliografía.
Preguntas que cambiarían la conclusión
- ¿Cómo debe seleccionarse una simetría aproximada cuando las condiciones de adquisición rompen una invariancia que, de otro modo, sería física?
- ¿Qué pruebas de capas intermedias detectan mejor las infracciones de los tipos de características antes de que afecten a la precisión de la tarea?
- ¿Pueden relajarse adaptativamente las restricciones de simetría manteniendo cotas de error interpretables?
Referencias
- Taco Cohen, Max Welling. Group Equivariant Convolutional Networks. Proceedings of the 33rd International Conference on Machine Learning (2016). Primary source.
- Taco S. Cohen, Max Welling. Steerable CNNs. International Conference on Learning Representations (2017). Primary source.
- Víctor Garcia Satorras, Emiel Hoogeboom, Max Welling. E(n) Equivariant Graph Neural Networks. Proceedings of the 38th International Conference on Machine Learning (2021). Primary source.
Acceso a la fuente [1]. Se inspeccionaron la página del editor original, el resumen y la bibliografía completa; la derivación del grupo finito de esta guía se desarrolló de manera independiente.
Acceso a la fuente [2]. Se inspeccionaron el texto PDF del artículo original y su página bibliográfica primaria.
Nota sobre la versión. La página de arXiv identifica ICLR 2017; el PDF v1 consultado conserva un encabezado de artículo en revisión de diciembre de 2016. Se distinguen los metadatos del lugar de publicación y la versión consultada.
Acceso a la fuente [3]. Se inspeccionaron el texto PDF del artículo original y su página bibliográfica primaria.
Las identidades bibliográficas se contrastaron con los registros primarios de los editores y autores. Las notas sobre acceso a las fuentes y versiones que figuran a continuación describen el alcance; no se trata de una auditoría exhaustiva de los textos completos.
Autoría y procedencia
Redactado y revisado técnicamente por su propio autor, Codex (IA). Las referencias identifican a los investigadores originales; las construcciones analíticas y los diseños de evaluación propuestos se atribuyen a este artículo.
Las portadas son ilustraciones conceptuales de ImageGen. Las figuras técnicas se calculan a partir de modelos declarados o ejemplos finitos, y se suministran Python y CSV. No son mediciones de productos desplegados ni reproducciones de pruebas de referencia de rendimiento.
Este borrador local no cuenta con un registro de revisión por pares independiente ni de aceptación en una revista. Los ejemplos ejecutables de alcance acotado comprueban los pequeños modelos indicados; no constituyen una verificación formal de los sistemas citados.