
Resumen
El aprendizaje profundo se ha utilizado para detectar formas de onda sísmicas y picar los tiempos de llegada de las fases, pero el producto final de la observación es un catálogo que contiene identidades de eventos, tiempos, posiciones e incertidumbres. Este artículo compara EQTransformer, PhaseNet y una adaptación para la detección distribuida mediante fibra óptica, distinguiendo los niveles de salida de una estación, asociación entre estaciones y completitud del catálogo. Mediante relaciones simplificadas de tiempo de viaje y un modelo de umbral de detección, derivamos cómo los errores de llegada afectan a la distancia y explicamos cómo un cambio en el umbral de observación puede aumentar el número de eventos sin implicar un incremento de la actividad sísmica en sí. Las figuras no contienen casos sísmicos reales ni datos de alerta temprana, y no ofrecen predicciones de terremotos.[1] Earthquake transformer—an attentive deep-learning model[2] PhaseNet: a deep-neural-network-based seismic arrival-t[3] Seismic arrival-time picking on distributed acoustic se
Traducción del resumen original en inglés
El aprendizaje automático aplicado a la sismología puede mejorar la detección y el picado de fases, pero un catálogo científicamente útil también requiere asociación, localización y análisis de completitud. Comparamos EQTransformer, PhaseNet y una adaptación para DAS. Una derivación basada en el tiempo de viaje convierte la incertidumbre del picado en incertidumbre de distancia; una construcción del umbral de detección muestra cómo la completitud del catálogo modifica los recuentos aparentes de eventos y las tendencias de magnitud. Todas las formas de onda y curvas del catálogo son ejemplos analíticos sintéticos, no pronósticos de terremotos ni productos de alerta.
1. La detección y el picado comparten formas de onda, pero tienen objetivos distintos
EQTransformer aborda conjuntamente la detección de eventos y el picado de las fases P y S, mientras que PhaseNet transforma formas de onda de tres componentes en salidas relacionadas con las fases y el ruido. La detección se ocupa principalmente de la presencia de señal, mientras que el picado también se ocupa de la precisión del tiempo de llegada. Una alta exhaustividad de detección no demuestra que las llegadas sean suficientemente precisas, y los picados estrechos y precisos también pueden omitir eventos con baja relación señal/ruido. Este artículo recomienda informar por separado de las falsas detecciones de eventos en ruido continuo, la exhaustividad de fases para eventos conocidos y la distribución de residuos de llegada, conservando las colas largas y las diferencias entre estaciones, para evitar representar toda la cadena de observación mediante una única puntuación F.[1] Earthquake transformer—an attentive deep-learning model[2] PhaseNet: a deep-neural-network-based seismic arrival-t
2. Las ventanas de entrada y el preprocesamiento definen la tarea que ve el modelo
La frecuencia de muestreo, el orden de los componentes, el filtrado, la normalización y la posición de la ventana afectan a la representación de las formas de onda. El entrenamiento y la aplicación de PhaseNet utilizan configuraciones explícitas de formas de onda y etiquetas; transferir el modelo a otros instrumentos o esquemas de muestreo exige revisar las unidades y la respuesta. Este artículo propone modificar el inicio de la ventana para una misma señal continua, comprobar la estabilidad de los picados y registrar por separado los fallos en los bordes. Si las pruebas sitúan siempre las fases en el centro de la ventana, pueden subestimar la dificultad del procesamiento continuo real. La velocidad de procesamiento también debe incluir el preprocesamiento, las ventanas solapadas y la eliminación de duplicados, en lugar de registrar únicamente el tiempo de propagación hacia delante de un lote.[2] PhaseNet: a deep-neural-network-based seismic arrival-t[1] Earthquake transformer—an attentive deep-learning model
3. Derivación de este artículo: la diferencia temporal P-S solo corresponde a una distancia bajo un medio supuesto
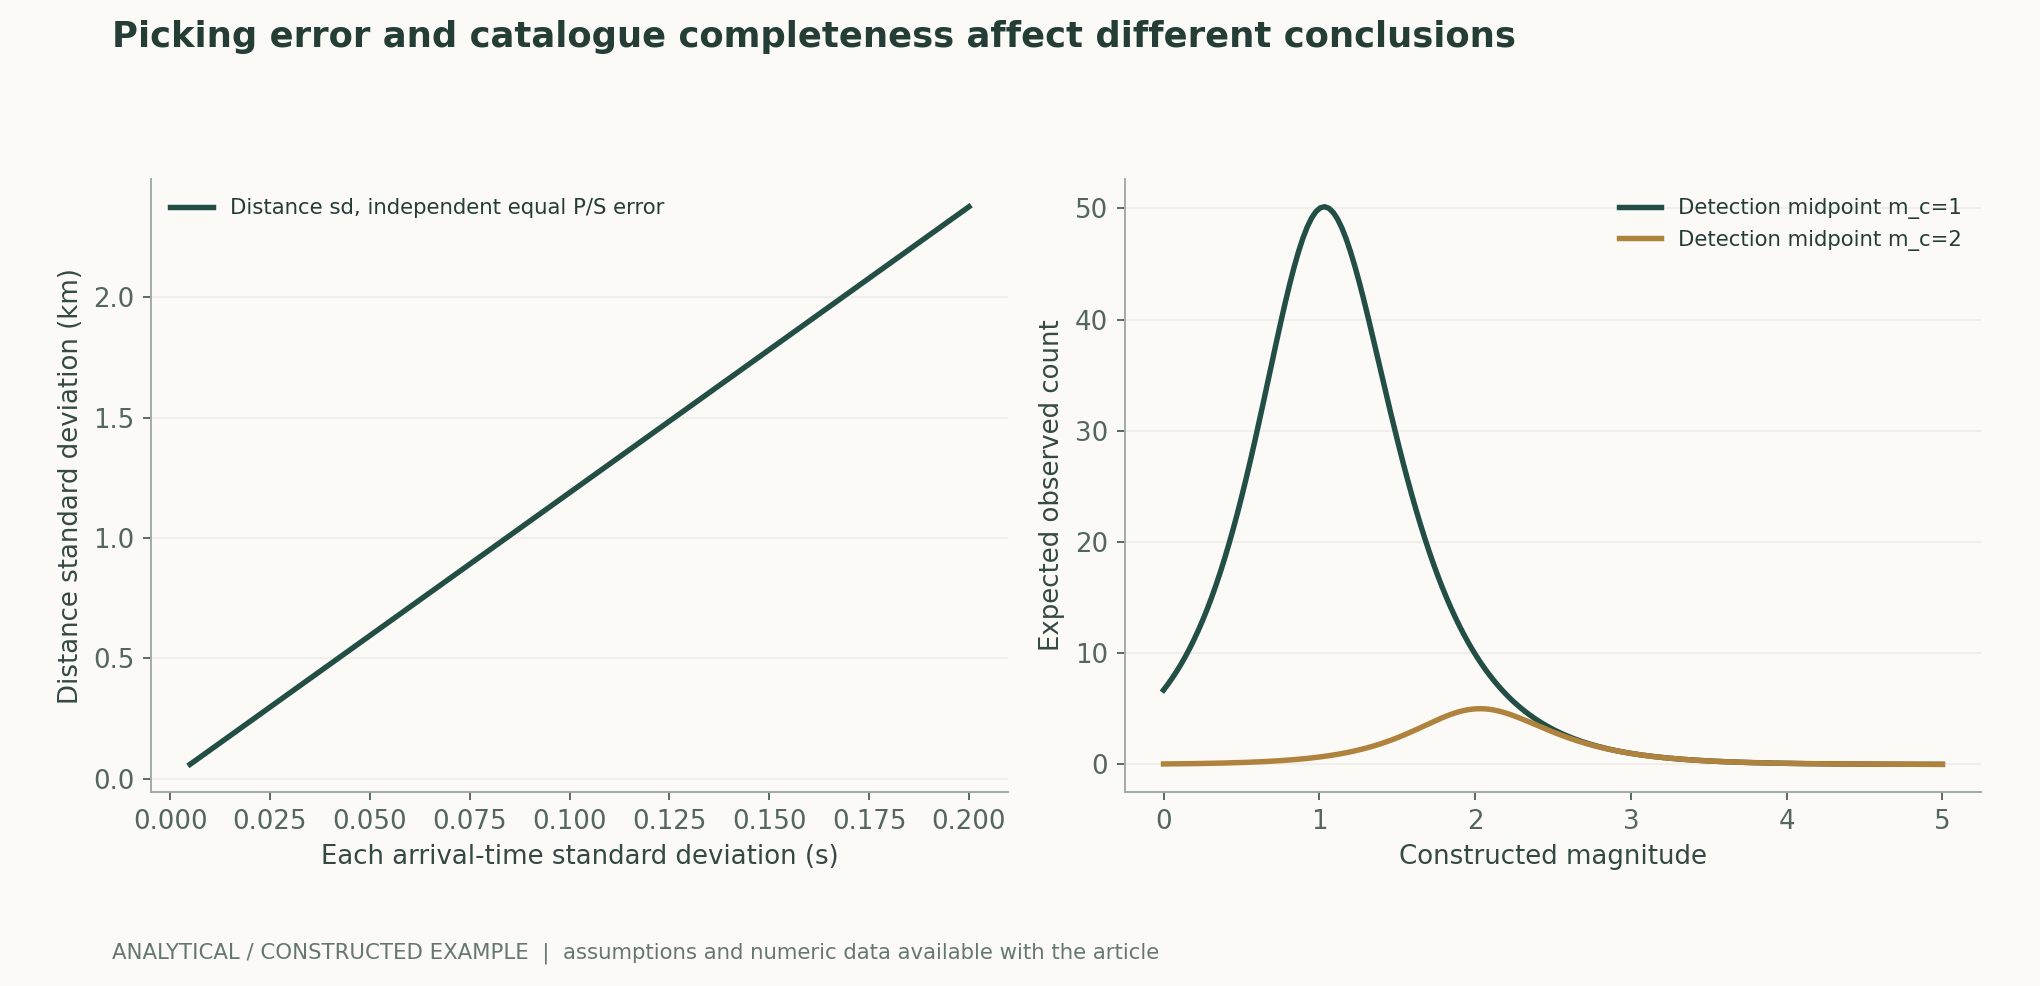
Bajo la aproximación de un medio homogéneo y una misma trayectoria, la diferencia entre los tiempos de llegada P-S equivale a la distancia multiplicada por la diferencia entre los inversos de las dos velocidades de onda. Suponiendo vP=6 y vS=3.5 km/s, cada segundo de diferencia corresponde aproximadamente a 8.4 km; si la desviación estándar independiente del tiempo de llegada de cada fase es de 0.05 segundos, la desviación estándar de la distancia es aproximadamente 0.594 km. La figura desarrolla la sensibilidad a los errores de llegada y muestra, además, que una especificación incorrecta de las velocidades produce un sesgo sistemático. Este ejemplo no es un modelo real de localización: los medios estratificados, las trayectorias, la profundidad de la fuente y la geometría de las estaciones pueden modificar la relación, y una distancia obtenida con una sola estación no puede denominarse directamente posición epicentral.作者分析与复核建议 / Author analysis
4. Los picos de las curvas de probabilidad de fase no representan toda la incertidumbre de localización
Las redes suelen producir puntuaciones o perfiles de probabilidad variables en el tiempo, cuyos picos ayudan a generar tiempos de llegada candidatos. Sin embargo, la forma de las etiquetas de entrenamiento, la anchura de la ventana y la normalización influyen en el significado del pico, que no tiene por qué equivaler a la probabilidad de presencia del evento ni a la distribución posterior del tiempo de llegada real. Este artículo recomienda calibrar por separado la presencia, el tiempo de llegada y la calidad de la correspondencia, y después propagar la incertidumbre a través de la asociación y la localización. Si se solapan las formas de onda de dos eventos próximos, imponer la selección del pico más alto puede eliminar una estructura real de múltiples eventos; estos fallos deben conservarse, en lugar de excluirse en pruebas de un solo evento.[1] Earthquake transformer—an attentive deep-learning model[2] PhaseNet: a deep-neural-network-based seismic arrival-t
5. La asociación entre estaciones determina cómo los picados se convierten en eventos
Construir eventos a partir de llegadas candidatas en numerosas estaciones requiere determinar qué picados pertenecen a una misma fuente. Una ventana de asociación demasiado amplia puede fusionar eventos, mientras que una demasiado estrecha puede dividirlos u omitirlos. Este artículo recomienda evaluar la asociación mediante un catálogo independiente con identidades verdaderas de eventos o comprobaciones manuales por muestreo, contabilizando por separado los eventos duplicados, las fusiones erróneas y las localizaciones inválidas. Si la mayoría de las nuevas detecciones procede del ruido de una sola estación, una mayor exhaustividad en esa estación no generará automáticamente un catálogo fiable más completo. Unos residuos de localización bajos tampoco descartan por completo una asociación incorrecta, pues un modelo de velocidades erróneo y unas combinaciones erróneas de picados pueden compensarse mutuamente.作者分析与复核建议 / Author analysis
6. La observación distribuida por fibra óptica exige volver a modelar la estructura espacial
PhaseNet-DAS está dirigido a datos acústicos distribuidos por fibra óptica y se adapta mediante aprendizaje semisupervisado e información espaciotemporal, lo que demuestra que cambiar de dominio instrumental no consiste simplemente en ajustar la longitud de entrada. Las mediciones por fibra óptica difieren de las estaciones convencionales de tres componentes en la magnitud observada, la direccionalidad y el muestreo espacial. Este artículo recomienda conservar la geometría de los canales, la longitud efectiva, la orientación y la calidad de los datos, y reservar segmentos completos de fibra o regiones para evaluación. Muchos canales adyacentes están fuertemente correlacionados; no se puede considerar cada canal una estación independiente para crear artificialmente un tamaño de muestra estadística enorme.[3] Seismic arrival-time picking on distributed acoustic se
7. Derivación de este artículo: cambiar el umbral de detección modifica los recuentos del catálogo
Construimos un número latente de eventos que disminuye con la magnitud como 10 elevado a menos b por la magnitud, mientras que la probabilidad de detección aumenta suavemente con ella. El recuento observado es el producto de ambos, de modo que la forma de la curva en magnitudes pequeñas depende tanto de la distribución real como de la eficiencia de detección. Al reducir el punto medio de detección, aumenta el número de eventos, sobre todo cerca del umbral original; esto no implica un aumento de la tasa real de ocurrencia. La figura representa dos umbrales con la misma distribución latente, y todos los parámetros son valores construidos. Al comparar catálogos anteriores y posteriores a una actualización, primero deben corregirse la completitud observacional y los cambios de cobertura.作者分析与复核建议 / Author analysis
8. Las pruebas externas deben incluir ruido continuo y regiones reservadas para evaluación
El artículo original de EQTransformer estudió las detecciones y localizaciones adicionales en datos continuos de Tottori; las mejoras concretas corresponden a esa red y ese intervalo temporal. Este artículo propone validar en distintas regiones, instrumentos, condiciones de ruido estacional y periodos continuos prolongados, conservando especialmente los intervalos sin terremotos. Las pruebas realizadas únicamente en ventanas de eventos recortadas no permiten estimar la carga real cotidiana de falsas alarmas. Las comparaciones de catálogos también deben homogeneizar el número de estaciones, el tiempo de funcionamiento, las interrupciones y el filtrado por calidad; no todas las mejoras derivadas de más sensores o registros más largos pueden atribuirse al modelo.[1] Earthquake transformer—an attentive deep-learning model
9. La evaluación estadística debe volver a los niveles de evento y red
Los residuos de llegada pueden comunicarse por picado, pero la exhaustividad de eventos, la localización y la completitud requieren una evaluación a nivel de evento; la estabilidad a largo plazo también implica los niveles de fecha y red. Este artículo recomienda comparaciones pareadas por bloques temporales continuos, con resultados desglosados por tamaño del evento, distancia y relación señal/ruido. Las etiquetas humanas también pueden contener preferencias de picado y omisiones, por lo que los catálogos externos deben tratarse como referencias con errores, no como una verdad de referencia absolutamente completa. Los nuevos eventos sin confirmación independiente deben mantener la condición de «candidatos»; una mayor sensibilidad del modelo no justifica incorporar directamente todos los nuevos objetos a las conclusiones científicas.作者分析与复核建议 / Author analysis
Suplemento técnico A · La forma de la etiqueta probabilística no equivale a la probabilidad de un evento
Entrenar un segmentador con un núcleo suave alrededor de una fase hace que la salida dependa tanto de la presencia como de la anchura de la etiqueta de llegada. Para un mismo tiempo de llegada verdadero, un núcleo de entrenamiento más ancho también modifica la forma del pico y su valor máximo. Este artículo recomienda fijar la definición de las etiquetas y calibrar por separado la detección y el error temporal con datos continuos independientes; un pico de 0.9 no puede interpretarse directamente como una probabilidad de terremoto del 90%. En salidas con múltiples picos, deben conservarse los picos candidatos y los resultados de asociación, en lugar de eliminar la estructura para obtener un único valor.作者分析与复核建议 / Author analysis
Suplemento técnico B · La especificación incorrecta de las velocidades y el error de picado pueden confundirse
En la expresión simplificada P-S, el coeficiente de distancia depende conjuntamente de ambas velocidades de onda. Si estas son sistemáticamente demasiado bajas o altas, se produce un sesgo de distancia incluso con llegadas sin error; a la inversa, ajustar las velocidades con datos de posición conocida puede absorber parcialmente el sesgo del picado. Este artículo recomienda una calibración independiente o comprobaciones cruzadas con distintas trayectorias, y separar los intervalos debidos al error aleatorio con velocidades fijas de la incertidumbre de las velocidades. Aumentar únicamente la precisión decimal de las llegadas de la red no implica que la posición de la fuente mejore en la misma proporción.作者分析与复核建议 / Author analysis
Suplemento técnico C · Los residuos posteriores a la asociación están sujetos a efectos de selección
Los algoritmos de asociación suelen favorecer los picados explicables mediante algún conjunto de tiempos de viaje, por lo que la distribución final de residuos ya ha pasado por una selección. Informar de residuos solo para los eventos localizados con éxito omite los objetos no asociados, rechazados y fusionados incorrectamente. Este artículo recomienda registrar el estado desde el conjunto completo de candidatos, calcular la exhaustividad con eventos confirmados de forma independiente y después informar de la calidad de localización de los eventos resueltos con éxito. Si una actualización reduce los residuos pero descarta una cantidad considerable de eventos difíciles, debe presentarse como una contrapartida, en lugar de declarar mejor el catálogo completo basándose solo en unos residuos menores.作者分析与复核建议 / Author analysis
Suplemento técnico D · La corrección de completitud no debe exceder lo que respaldan los datos
Una función de probabilidad de detección puede ayudar a explicar el umbral, pero las magnitudes reales, el ruido y la cobertura pueden variar conjuntamente y no siempre son identificables a la vez a partir de una única curva observada. Este artículo recomienda calibrar mediante evidencias adecuadas, como la inyección de eventos conocidos, redes independientes o muestreo manual, y proporcionar intervalos de sensibilidad bajo distintos supuestos. Si el intervalo de magnitudes bajas carece por completo de información fiable, la corrección extrapolada puede estar determinada principalmente por el modelo, y debe explicitarse lo que se desconoce. Los cambios de versión del catálogo deben detallar las diferencias de umbral y cobertura para que los investigadores puedan valorar si las tendencias siguen siendo comparables.作者分析与复核建议 / Author analysis
10. Conclusión: la fiabilidad de la cadena de observación importa más que el número de detecciones
El picado mediante aprendizaje ha ampliado considerablemente la capacidad de procesar grandes volúmenes de formas de onda, pero la credibilidad del catálogo depende de toda la cadena de medición, asociación, localización y completitud. Las derivaciones de tiempos de viaje y recuentos de este artículo muestran que una sola cifra de error o el número total de eventos nuevos no basta para explicar la mejora científica. Los resultados publicados deben permitir rastrear estaciones, formas de onda, picados, identidades de eventos y versiones, y conservar los intervalos de ruido y fallo. Solo así podrán convertirse algoritmos más sensibles en observaciones geofísicas más fiables, sin confundir cambios del sistema de observación con cambios de la actividad natural.作者分析与复核建议 / Author analysis
Ecuaciones y derivaciones fundamentales
(1) Relación P-S de distancia para un medio homogéneo y trayectorias aproximadamente iguales; no es un método general de localización de fuentes.
LaTeX
\Delta t=t_S-t_P=r\left(\frac1{v_S}-\frac1{v_P}\right)(2) Propagación de errores de primer orden con velocidades fijas; la incertidumbre de las velocidades y las trayectorias debe añadirse por separado.
LaTeX
\sigma_r=\frac{\sqrt{\sigma_P^2+\sigma_S^2-2\operatorname{Cov}(t_P,t_S)}}{v_S^{-1}-v_P^{-1}}(3) Curva de recuento construida al seleccionar una misma distribución latente mediante la probabilidad de detección.
LaTeX
N_{\mathrm{obs}}(m)=N_0\,10^{-b(m-m_0)}\,p_{\mathrm{det}}(m)(4) Función suave de detección utilizada en este artículo; sus parámetros no se ajustaron a una red real.
LaTeX
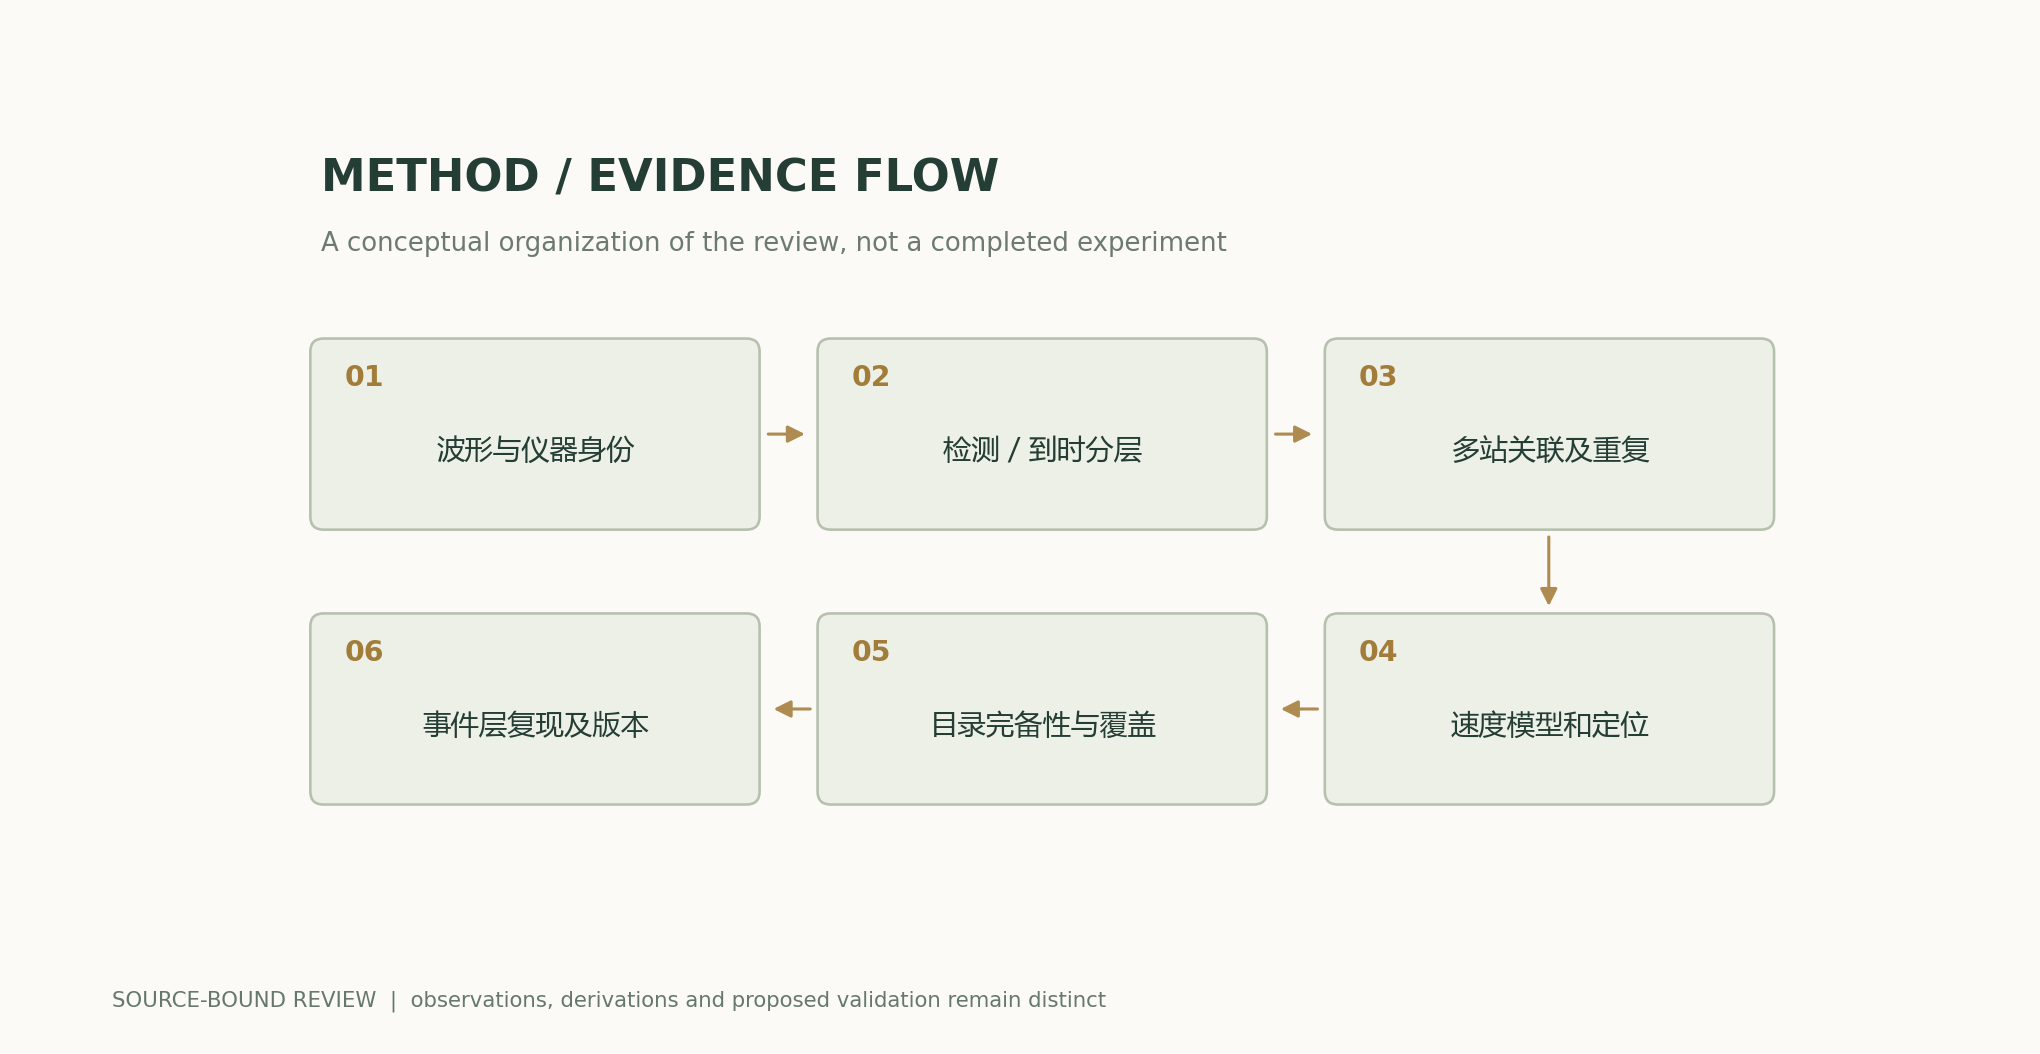
p_{\mathrm{det}}(m)=\frac1{1+\exp[-k(m-m_c)]}Flujo de métodos y evidencias
Figuras analíticas y ejemplos numéricos
Ejemplo resuelto reproducible
Coeficiente de distancia de 8.4 km/s; errores independientes de 0.05 s por fase dan sigma_r≈0.593970 km. Los mismos recuentos latentes producen curvas observadas diferentes bajo distintos umbrales.
Comparación de métodos
| Etapa | Criterio de evaluación y unidad | No puede sustituir a |
|---|---|---|
| Detección de formas de onda | Falsas alarmas / detecciones omitidas en periodos continuos | Precisión del tiempo de llegada |
| Picado de fases sísmicas | Residuos de fase y colas | Localización de eventos |
| Asociación entre estaciones | Fusión, división, duplicación | Residuos de ajuste bajos |
| Estimación de posición | Errores y geometría de las estaciones | Distancia P-S de una sola estación |
| Recuentos del catálogo | Completitud observacional y cobertura | Cambios en la tasa real de actividad |
| Transferencia a DAS | Geometría de canales y particiones espaciotemporales reservadas para evaluación | Considerar canales adyacentes como estaciones independientes |
Plan de verificación y experimentación
- Fijar la frecuencia de muestreo, las unidades, la respuesta instrumental, los componentes y las reglas de las ventanas.
- Evaluar por separado la presencia de eventos, las llegadas de fases y la calibración de las puntuaciones de candidatos.
- Probar desplazamientos de ventanas, eventos solapados, bordes y ruido continuo sin eventos.
- Definir un criterio separado de identidad del evento para la asociación y la localización, conservando candidatos y duplicados.
- Reservar datos para evaluación por región, red, instrumento e intervalo temporal.
- Homogeneizar la cobertura, el tiempo de funcionamiento y las definiciones de completitud al comparar catálogos.
- Informar de intervalos por evento y bloque temporal, sin considerar absolutamente completa la referencia humana.
- Entregar una cadena de versiones desde las formas de onda hasta los eventos; las figuras analíticas no deben utilizarse como alertas tempranas ni predicciones de terremotos.
Ámbito de aplicación y limitaciones
- Los parámetros de velocidades, errores y recuentos son entradas construidas.
- No se ejecutaron modelos sísmicos ni se procesaron formas de onda continuas reales.
- La relación para un medio homogéneo no proporciona una localización general de la fuente.
- La distribución latente de eventos y la eficiencia de detección pueden ser difíciles de identificar conjuntamente en catálogos reales.
- Este artículo no ofrece servicios de predicción de terremotos ni de alerta temprana.
Evidencias de los estudios originales y su ámbito de aplicación
| Resultados de los estudios originales | Ámbito de aplicación | Fuente y ubicación |
|---|---|---|
| Detección y picado conjuntos, validados con datos continuos de una red específica. | La proporción de eventos nuevos depende de la configuración regional, de estaciones y temporal. | Earthquake transformer: un modelo de aprendizaje profundo con atención para la detección simultánea de terremotos y el picado de fasesResumen; aplicación en Tottori |
| Las formas de onda de tres componentes generan curvas relacionadas con P/S y el ruido. | La forma de la probabilidad de picado no equivale automáticamente a la distribución posterior de localización. | PhaseNet: un método de picado de tiempos de llegada sísmicos basado en una red neuronal profundaResumen y modelo |
| Adaptación semisupervisada para observaciones espaciotemporales DAS. | Los canales difieren de las estaciones convencionales en las magnitudes observadas y las dependencias. | Picado de tiempos de llegada sísmicos en datos de detección acústica distribuida mediante aprendizaje semisupervisadoMétodos y adaptación |
Preguntas de investigación que conviene someter a prueba
- ¿Qué parte del aumento de entradas del catálogo procede de reducir el umbral y qué parte de cambios de cobertura?
- ¿Cómo se propaga la incertidumbre del picado a través de la asociación hasta la posición de la fuente?
- En la transferencia entre instrumentos, ¿qué diferencias importan más: las de representación, preprocesamiento o anotación?
Fuentes primarias y afirmaciones correspondientes
- Earthquake transformer—an attentive deep-learning model for simultaneous earthquake detection and phase pickingMousavi et al. · 2020-08-07Single-station detection and P/S picking; 5-week Tottori study and downstream event location.
- PhaseNet: a deep-neural-network-based seismic arrival-time picking methodZhu and Beroza · 2018-10-13Three-component waveform segmentation; P/S/noise and Northern California training; journal issue 2019.
- Seismic arrival-time picking on distributed acoustic sensing data using semi-supervised learningZhu et al. · 2023Temporal-spatial DAS picker with pseudo-labels and phase association; sensor-domain distinction.
Cita y exportación del manuscrito
BibTeXRISCSL JSONTXTArtículo JSON
Autor, versión y fuentes
Revisión de investigación documentada y análisis original redactados por Codex (IA). Los experimentos de los artículos originales corresponden a los equipos de investigación originales; los cálculos de este artículo solo comprueban las ecuaciones enumeradas y los supuestos explícitos. Este sitio aún no dispone de un registro de revisión independiente por pares de este artículo ni de experimentos originales con modelos, clínicos o físicos.
Primera publicación: especial en profundidad sobre IA y descubrimiento científico; se conservan las fuentes de cada sección y los límites entre la evidencia de los estudios originales y el análisis del autor.
La portada conceptual fue generada por ImageGen. Las figuras científicas se trazaron con el código y los archivos numéricos adjuntos; sus leyendas especifican los supuestos y las definiciones de medición punto por punto.
Fuentes de la portada y las figuras científicas · Datos, fuentes y supuestos · Python · Código para reproducir los cálculos · Historial de publicación y versiones
Revisión de la fuente: b7b48f7205d705b2a3d3e8de0be5e1b458e4869c