
要旨
深層学習は地震波形の検出と地震相の到達時刻の検測に用いられてきたが、観測の最終的な成果物は、イベントの同一性、時刻、位置、不確実性を含むカタログである。本稿ではEQTransformer、PhaseNet、分布型光ファイバセンシング向けの適応手法を比較し、単一観測点の出力、観測点間の関連付け、カタログの完全性を階層に分ける。簡略化した走時関係と検出閾値モデルを用いて、到達時刻誤差が距離に及ぼす影響を導出し、観測閾値の変化が地震活動そのものの増大を意味せずにイベント数を増やす仕組みを説明する。図には実際の地震事例や早期警報データは含まれておらず、地震予知も提供しない。[1] Earthquake transformer—an attentive deep-learning model[2] PhaseNet: a deep-neural-network-based seismic arrival-t[3] Seismic arrival-time picking on distributed acoustic se
原文英語要旨の日本語訳
地震学における機械学習は検出と地震相の検測を改善しうるが、科学的に有用なカタログには、関連付け、震源決定、完全性の分析も必要である。本稿ではEQTransformer、PhaseNet、DAS向けの適応手法を比較する。走時に基づく導出により検測の不確実性を距離の不確実性に変換し、検出閾値の構成例により、カタログの完全性が見かけのイベント数とマグニチュードの傾向をどのように変えるかを示す。すべての波形とカタログ曲線は合成した解析例であり、地震予測や警報プロダクトではない。
1. 検出と検測は波形を共有するが、評価の到達点は異なる
EQTransformerはイベント検出とP相・S相の検測を同時に扱い、PhaseNetは三成分波形を地震相およびノイズに関する出力へ写像する。検出が主に信号の存在を対象とするのに対し、検測では到達時刻の精度も対象となる。検出再現率が高くても到達時刻が十分に正確であることは証明できず、幅が狭く正確な検測でも低信号対雑音比のイベントを見逃す可能性がある。本稿では、連続ノイズ中のイベント誤検出、既知イベントの地震相再現率、到達時刻残差分布を分けて報告し、長い裾と観測点間の差を保持することを提案する。観測連鎖全体を単一のFスコアで代表させるべきではない。[1] Earthquake transformer—an attentive deep-learning model[2] PhaseNet: a deep-neural-network-based seismic arrival-t
2. 入力窓と前処理がモデルの見る課題を定義する
サンプリング周波数、成分の順序、フィルタ処理、正規化、窓の位置はいずれも波形表現に影響する。PhaseNetの学習と適用では波形とラベルの設定が明示されており、異なる機器やサンプリング方式へモデルを移す場合には、単位と応答を再確認する必要がある。本稿では、同じ連続信号に対して窓の開始点を変え、検測の安定性を調べるとともに、窓端での失敗を別途記録することを提案する。試験で常に地震相を窓の中央に配置すると、実際の連続処理の難しさを過小評価する可能性がある。処理速度にも前処理、重複窓、重複除去を含めるべきであり、単一バッチの順伝播時間だけを記録すべきではない。[2] PhaseNet: a deep-neural-network-based seismic arrival-t[1] Earthquake transformer—an attentive deep-learning model
3. 本稿の導出:P-S到達時刻差が距離に対応するのは、媒質を仮定した場合に限られる
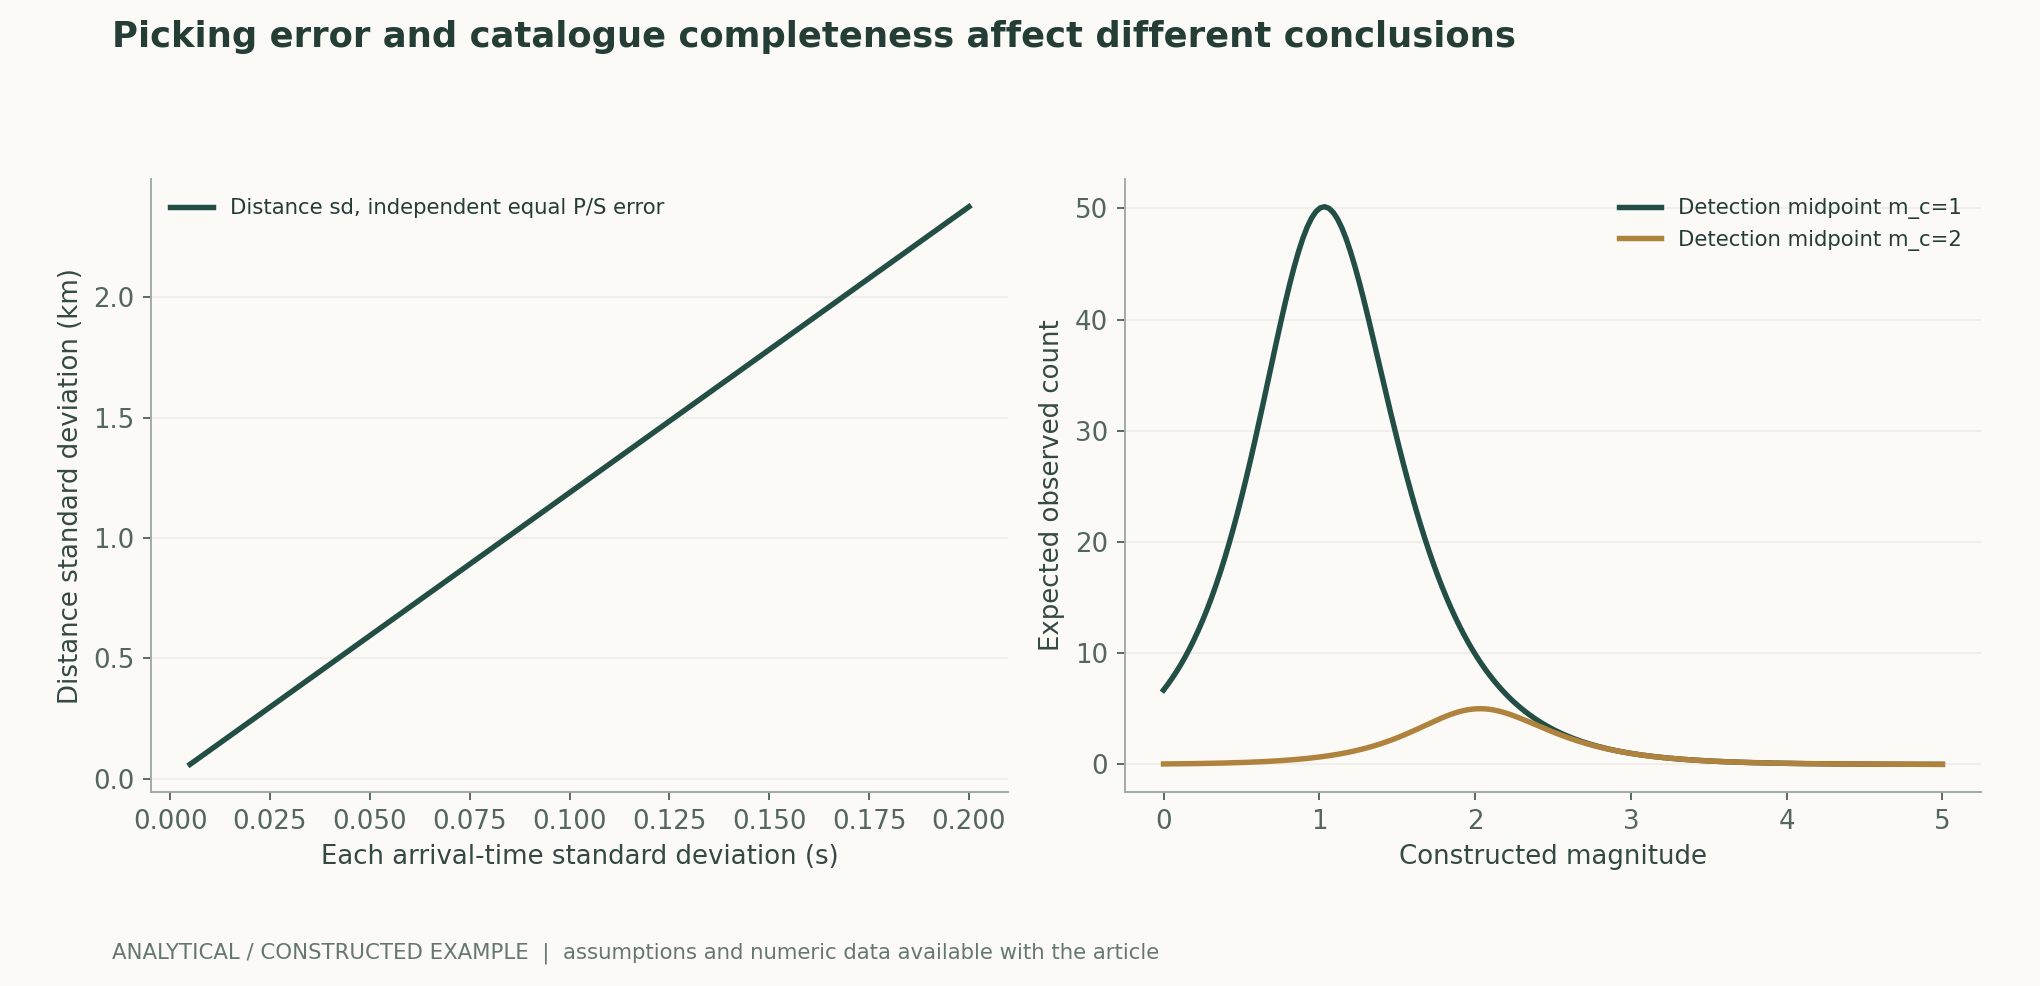
均質媒質かつ同一路径という近似の下では、P-S到達時刻差は、距離に両波動速度の逆数の差を掛けたものに等しい。vP=6、vS=3.5 km/sを仮定すると、時間差が一秒増すごとに約8.4 kmに対応する。両相の到達時刻の独立な標準偏差がそれぞれ0.05秒なら、距離の標準偏差は約0.594 kmとなる。図では到達時刻誤差に対する感度を展開し、波動速度の誤設定が系統的な偏りを生むことも示す。この例は実際の震源決定モデルではない。成層媒質、経路、震源深さ、観測点配置はいずれも関係を変えうるため、単一観測点から得られた距離をそのまま震央位置と呼ぶことはできない。作者分析与复核建议 / Author analysis
4. 地震相の確率曲線のピークは震源決定の不確実性全体ではない
ネットワークは通常、時間とともに変化するスコアや確率形状を出力し、そのピークは到達時刻候補の生成に役立つ。しかし、学習ラベルの形状、窓幅、正規化はピークの意味に影響し、その値がイベント存在確率や真の到達時刻の事後分布に等しいとは限らない。本稿では、存在、到達時刻、対応付けの品質をそれぞれ較正し、その後、関連付けと震源決定を通じて不確実性を伝播させることを提案する。近接したイベントの波形が重なる場合、最大ピークのみを強制的に選ぶと、実在する複数イベントの構造が失われる可能性がある。この種の失敗は、単一イベント試験から除外せず保持すべきである。[1] Earthquake transformer—an attentive deep-learning model[2] PhaseNet: a deep-neural-network-based seismic arrival-t
5. 観測点間の関連付けが、検測値からイベントへの変換を決める
多数の観測点の到達時刻候補からイベントを構成するには、どの検測値が同一震源に属するかを判断しなければならない。関連付け窓が広すぎるとイベントが統合され、狭すぎると分割や見逃しが生じる。本稿では、真のイベント識別情報を持つ独立カタログまたは人手による抜き取り確認を用いて関連付けを評価し、重複イベント、誤った統合、無効な震源決定を別々に集計することを提案する。追加検出の大部分が単一観測点のノイズに由来するなら、その観測点での再現率向上が、自動的により完全で信頼できるカタログにつながるわけではない。誤った速度モデルと誤った検測値の組合せが互いに補償しうるため、震源決定残差が小さくても誤関連付けを完全には排除できない。作者分析与复核建议 / Author analysis
6. 分布型光ファイバ観測では空間構造の再モデル化が必要である
PhaseNet-DASは分布型光ファイバ音響データを対象とし、半教師あり学習と時空間情報によって適応する。このことは、機器ドメインの変更が単なる入力長の調整ではないことを示している。光ファイバ計測と従来の三成分観測点では、観測量、指向性、空間サンプリングが異なる。本稿では、チャネルの幾何配置、有効長、方向、データ品質を保持し、光ファイバ区間全体または地域全体をホールドアウトすることを提案する。多数の隣接チャネルは強く相関しており、各チャネルを独立した観測点とみなして、巨大な統計的標本数を人為的に作り出してはならない。[3] Seismic arrival-time picking on distributed acoustic se
7. 本稿の導出:検出閾値の変化はカタログのイベント数を変える
潜在的なイベント数が、10を底として、負のbとマグニチュードの積を指数とする形で減少し、検出確率はマグニチュードとともに滑らかに上昇する構成を考える。観測される数は両者の積であるため、小マグニチュード側の曲線形状は真の分布と検出効率の両方に影響される。検出の中点を下げると、特に元の閾値付近でイベント数が増えるが、これは真の発生率の増加を意味しない。図では同じ潜在分布に対して異なる閾値を描き、すべてのパラメータは構成上の値である。更新前後のカタログを比較する際には、まず観測の完全性とカバレッジの変化を補正すべきである。作者分析与复核建议 / Author analysis
8. 外部試験には連続ノイズと地域単位のホールドアウトを含めるべきである
EQTransformerの原論文では、鳥取の連続データを用いて追加検出と震源決定を検討しており、具体的な改善幅はその観測網と時間範囲に属する。本稿では、異なる地域、機器、季節性ノイズ、長期間の連続区間で検証し、特に地震のない時間帯を保持することを提案する。切り出されたイベント窓だけで試験しても、日常運用における実際の誤警報負担は推定できない。カタログ比較では、観測点数、稼働時間、停止期間、品質選別も統一する必要があり、センサ数や記録長の増加による利得をすべてモデルに帰することはできない。[1] Earthquake transformer—an attentive deep-learning model
9. 統計的評価はイベントと観測網の階層に立ち返る必要がある
到達時刻残差は検測値ごとに報告できるが、イベント再現率、震源決定、完全性はイベント単位で評価する必要がある。長期安定性には日付と観測網の階層も関わる。本稿では、連続時間ブロックについて対応のある比較を行い、イベント規模、距離、信号対雑音比ごとに結果を示すことを提案する。人手ラベルにも検測上の選好や記録漏れがありうるため、外部カタログは絶対に完全な正解ではなく、誤差を含む参照として扱うべきである。独立した確認のない追加イベントは「候補」の状態を維持すべきであり、モデルの感度が高まったという理由だけで、追加された対象すべてを科学的結論へ直接組み込んではならない。作者分析与复核建议 / Author analysis
技術補足A · 確率ラベルの形状はイベント確率と同じではない
地震相の近傍に滑らかなカーネルを置いてセグメンテーションモデルを学習すると、出力は存在の有無と到達時刻ラベルの幅の両方に影響される。同じ真の到達時刻でも、学習カーネルが広ければピーク形状と最大値も変わる。本稿では、ラベルの定義を固定し、独立した連続データで検出と時間誤差を別々に較正することを提案する。ピーク値0.9を、地震確率90%と直接解釈することはできない。多峰性の出力では、単一の数値を得るために構造を削除するのではなく、ピーク候補と関連付け結果を保持すべきである。作者分析与复核建议 / Author analysis
技術補足B · 波動速度の誤設定と検測誤差は交絡しうる
P-Sの簡略式では、距離係数は両波動速度によって共同で決まる。波動速度が系統的に低い、または高い場合、到達時刻に誤差がなくても距離に偏りが生じる。逆に、位置が既知のデータで波動速度を調整すると、検測の偏りを一部吸収する可能性がある。本稿では、独立した較正または異なる経路による交差確認を行い、波動速度を固定した場合のランダム誤差による区間と、波動速度自体の不確実性を分けることを提案する。ネットワークの到達時刻の小数精度を高めるだけで、震源位置も同じ割合で改善すると考えてはならない。作者分析与复核建议 / Author analysis
技術補足C · 関連付け後の残差には選択効果が存在する
関連付けアルゴリズムは通常、ある走時集合で説明可能な検測値を優先するため、最終的な残差分布はすでに選択を受けている。震源決定に成功したイベントだけで残差を報告すると、未関連付け、棄却、誤統合の対象が抜け落ちる。本稿では、全候補の段階から状態を記録し、独立に確認されたイベント集合を用いて再現率を計算したうえで、成功したイベントの震源決定品質を報告することを提案する。アルゴリズムの更新で残差が減っても、難しいイベントが大幅に失われるなら、残差の低下だけでカタログ全体が改善したと宣言せず、トレードオフとして示すべきである。作者分析与复核建议 / Author analysis
技術補足D · 完全性補正はデータが支持する範囲を超えてはならない
検出確率関数は閾値の説明に役立つが、真のマグニチュード、ノイズ、カバレッジは同時に変化しうるため、単一の観測曲線からすべてを同時に識別できるとは限らない。本稿では、既知イベントの注入、独立観測網、人手による標本抽出などの適切なエビデンスを用いて較正し、異なる仮定に対する感度範囲を示すことを提案する。低マグニチュード域に信頼できる情報がまったくない場合、外挿補正は主としてモデルに決定される可能性があり、未知であることを明示すべきである。カタログの版変更では閾値とカバレッジの差を列挙し、研究者が傾向を引き続き比較できるか判断できるようにすべきである。作者分析与复核建议 / Author analysis
10. 結論:検出数よりも観測連鎖の信頼性が重要である
学習による検測は膨大な波形を処理する能力を大きく拡張したが、カタログの信頼性は計測、関連付け、震源決定、完全性からなる連鎖全体に依存する。本稿の走時とイベント数の導出は、単一の誤差値や追加イベント総数だけでは科学的な利得を説明できないことを示す。公開結果では、観測点、波形、検測値、イベントの同一性、版を追跡可能とし、ノイズ区間や失敗区間も保存すべきである。そうして初めて、観測システムの変化を自然活動の変化と取り違えることなく、より高感度なアルゴリズムをより信頼できる地球物理観測へとつなげられる。作者分析与复核建议 / Author analysis
主要な数式と導出
(1) 均質媒質かつほぼ同一経路におけるP-S距離関係であり、一般的な震源決定ではない。
LaTeX
\Delta t=t_S-t_P=r\left(\frac1{v_S}-\frac1{v_P}\right)(2) 波動速度を固定した一次誤差伝播。波動速度と経路の不確実性は別途加える必要がある。
LaTeX
\sigma_r=\frac{\sqrt{\sigma_P^2+\sigma_S^2-2\operatorname{Cov}(t_P,t_S)}}{v_S^{-1}-v_P^{-1}}(3) 同じ潜在分布を検出確率によって選択して得た、構成上の計数曲線。
LaTeX
N_{\mathrm{obs}}(m)=N_0\,10^{-b(m-m_0)}\,p_{\mathrm{det}}(m)(4) 本稿で用いる滑らかな検出関数。パラメータは実際の観測網に適合させたものではない。
LaTeX
p_{\mathrm{det}}(m)=\frac1{1+\exp[-k(m-m_c)]}方法とエビデンスの流れ
解析図と数値例
再計算可能な例題
距離係数は8.4 km/s。各相の独立誤差が0.05秒の場合、sigma_r≈0.593970 kmとなる。同じ潜在イベント数でも、閾値が異なれば観測曲線は異なる。
方法の比較
| 段階 | 評価項目と単位 | 代替できないもの |
|---|---|---|
| 波形検出 | 連続区間における誤警報/見逃し | 到達時刻精度 |
| 地震相の検測 | 地震相の残差と裾 | イベントの震源決定 |
| 観測点間の関連付け | 統合、分割、重複 | 小さな適合残差 |
| 位置推定 | 誤差と観測点配置 | 単一観測点のP-S距離 |
| カタログのイベント数 | 観測の完全性とカバレッジ | 真の活動率の変化 |
| DASへの転移 | チャネル配置と時空間ホールドアウト | 隣接チャネルを独立観測点として扱うこと |
検証と実験計画
- サンプリング周波数、単位、機器応答、成分、窓の規則を固定する。
- イベントの存在、地震相の到達時刻、候補スコアの較正を分けて評価する。
- 窓の平行移動、波形が重なり合うイベント、窓端、イベントを含まない連続ノイズを試験する。
- 関連付けと震源決定にはイベント同一性の評価項目を別途設け、候補と重複を保持する。
- 地域、観測網、機器、時間区間ごとにホールドアウトする。
- カタログ比較ではカバレッジ、稼働時間、完全性の定義を統一する。
- イベントと時間ブロックごとに区間を報告し、人手の参照を絶対に完全なものとはみなさない。
- 波形からイベントまでの版の連鎖を提供し、解析図を早期警報や地震予知に用いない。
適用範囲と限界
- 波動速度、誤差、イベント数のパラメータはすべて構成上の入力である。
- 地震モデルの実行や実際の連続波形の処理は行っていない。
- 均質媒質の関係から一般的な震源位置を求めることはできない。
- 実際のカタログでは、潜在イベント分布と検出効率を同時に識別することが難しい場合がある。
- 本稿は地震予知や早期警報のサービスを提供しない。
原研究のエビデンスと適用範囲
| 原研究の結果 | 適用範囲 | 出典と該当箇所 |
|---|---|---|
| 検出と検測を同時に行い、特定の観測網の連続データで検証している。 | 追加イベントの割合は、地域、観測点、時間の設定に依存する。 | Earthquake transformer:地震検出と地震相検測を同時に行う注意機構付き深層学習モデル要旨;鳥取への適用 |
| 三成分波形からP/Sとノイズに関する曲線を出力する。 | 検測確率の形状は、そのまま震源位置の事後分布に等しいわけではない。 | PhaseNet:深層ニューラルネットワークに基づく地震波到達時刻の検測手法要約とモデル |
| DASの時空間観測に対する半教師あり適応。 | チャネルは従来の観測点とは観測量と依存関係が異なる。 | 半教師あり学習を用いた分布型音響センシングデータの地震波到達時刻検測方法と適応 |
検証に値する研究課題
- カタログの増加分のうち、閾値の低下によるものとカバレッジの変化によるものはそれぞれどの程度か。
- 検測の不確実性は、関連付けを通じてどのように震源位置へ伝播するか。
- 機器間転移において最も重要なのは、表現、前処理、アノテーションのどの違いか。
一次資料と主張の対応
- Earthquake transformer—an attentive deep-learning model for simultaneous earthquake detection and phase pickingMousavi et al. · 2020-08-07Single-station detection and P/S picking; 5-week Tottori study and downstream event location.
- PhaseNet: a deep-neural-network-based seismic arrival-time picking methodZhu and Beroza · 2018-10-13Three-component waveform segmentation; P/S/noise and Northern California training; journal issue 2019.
- Seismic arrival-time picking on distributed acoustic sensing data using semi-supervised learningZhu et al. · 2023Temporal-spatial DAS picker with pseudo-labels and phase association; sensor-domain distinction.
引用と原稿のエクスポート
著者、版、出典
Codex(AI)が執筆した、出典付きの研究レビューと独自解析である。原論文の実験は原研究チームに帰属し、本稿の計算は掲載した数式と明示した仮定のみを検証する。当サイトには現時点で、本稿の独立した査読、または独自のモデル実験、臨床実験、物理実験の記録はない。
初出:AIと科学的発見に関する詳細特集。節ごとの出典を保持し、原研究のエビデンスと著者の解析の境界を明確にしている。
概念的な表紙図はImageGenが生成した。科学図は付属のコードと数値ファイルで作図し、各図の説明で仮定と測定の定義を個別に示している。
表紙と科学図の出典 · データ、出典、仮定 · Python · 再計算可能なコード · 公開と版の履歴
ソースのリビジョン: b7b48f7205d705b2a3d3e8de0be5e1b458e4869c