
要旨
フローマッチングは、選択された確率分布の経路から速度場を学習する。本レビューでは、端点のカップリング、条件付き補間、周辺回帰の目標、および推論時に生成される数値的フローを区別する。三つの一次資料が、フローマッチング、整流、連続深度モデルの背景を示す。独立なガウス変数による構成は、直線的な条件付き経路が曲がった周辺フローを誘導しうることを示し、逆相関カップリングは、有効な端点分布を持つにもかかわらず内部特異点を生じさせる。再現可能な分散と積分誤差の図が、これらの違いを明らかにする。本稿は、カップリング、条件の良否、端点の正しさ、数値計算コストを中心とした評価設計を提案するものであり、生成モデルの新たなベンチマーク結果を主張するものではない。
1. 経路の指定には二つの分布以上のものが含まれる
ノイズをデータに変換するには、始点分布と終点分布を挙げるだけでは不十分である。点をどのように対にするか、対にされた点が中間時刻を通じてどのように移動するか、そして多数の経路が訪れる各位置に単一の速度をどのように割り当てるかも指定しなければならない。異なる選択は、まったく同じ端点を共有しながら、非常に異なる回帰問題を生みうる。
本レビューでは、これらの選択を切り分けるために一次元ガウス分布の例を用いる。これらは、ネットワークを学習せずに計算できるよう、意図的に単純化されている。得られる知見は、同定と数値的な条件の良否に関するものであり、商用モデルや研究モデルの相対的な画像品質に関するものではない。特に、「直線的」という形容は、サンプリングされた二つの端点間の条件付き直線を指す場合もあれば、学習された周辺常微分方程式の軌道を指す場合もある。これらは異なる対象である。厳密な記述では、どちらを、どのカップリングの下で、どの時間パラメータに関して測定するのかを明示する。
2. 区別しておくべき貢献
Lipmanらは、条件付き確率経路に関連付けられたベクトル場への回帰としてフローマッチングを定式化している。条件付き目的関数は、周辺目的関数の勾配との適切な関係を与える。Liu、Gong、Liuは、端点間の直線補間と回帰を通じて整流フローを研究し、明示された構成の下での輸送コスト特性も扱っている。Chenらは、学習された微分方程式が状態を変換し密度を追跡できる、連続深度および連続正規化フローの枠組みを提供している。
これらの研究は、経路設計、学習、数値積分を結び付けるが、それらの段階を単一の保証へとまとめるものではない。シミュレーションを必要としない学習目的関数であっても、サンプリング手順は必要である。条件付き変位補間という表現だけでは、選択された輸送コストに対して端点カップリングが大域的に最適であるとは示せない。以下の例は、本稿独自の導出と検証である。引用された実験を再現するものでも、実用的なフローマッチング実装がすべて同じ経路族を用いると主張するものでもない。 [1], [2], [3]
3. 条件付き回帰は交差する指示を平均する
X0とX1を対にされた端点変数とし、線形補間によって中間状態を定義する。各対は、X1からX0を引いた一定の条件付き速度を持つ。複数の対が、異なる速度で同じ近傍を通過しうる。二乗誤差回帰は、中間状態と時刻を条件とする速度の条件付き平均を割り当てる。この平均化こそが、直線的な条件付き指示の集合を単一の周辺場へと変える段階である。
解消されない速度の条件付き分散は、回帰の不可約な項である。学習用の直線が直線的であるというだけでは消えない。十分な容量と理想的な最適化によって学習されたモデルは、各中間観測に対する一意な隠れた端点対ではなく、条件付き平均に近づく。これらの目標を区別すれば、条件付き学習損失が非零であることを周辺輸送の誤りの証拠とみなす、よくある診断上の誤りを防げる。計算可能な場合、正しい基準は、選択されたカップリングと補間に対するベイズ回帰リスクである。
4. 独立なガウス端点は分散の谷を生む
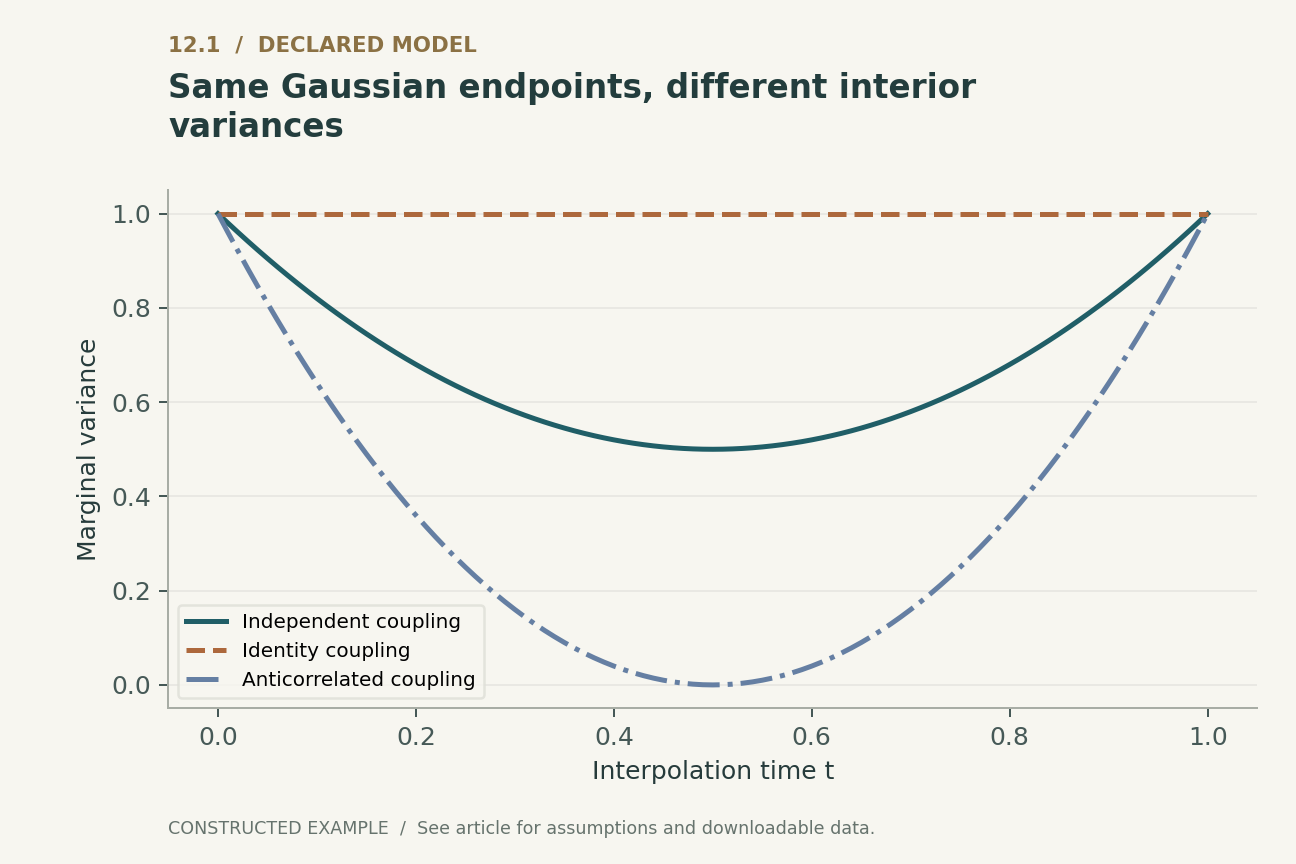
独立な標準正規端点を選ぶ。補間された分散は補間重みの二乗和であり、中点で二分の一に達し、終点で一に戻る。周辺速度は、時間依存係数と現在の状態との積であり、その係数は、tの二倍から一を引いた量をこの分散で割ったものである。中点より前では収縮し、その後では膨張する。
x0から始まる厳密な周辺軌道は、x0に補間分散の平方根を掛けたものである。サンプリングされた条件付き対の大部分は異なる端点を持つにもかかわらず、この軌道は終点で初期位置に戻る。したがって、この決定論的フローは、指定されたガウス周辺分布を再現しながら、元の独立な対応付けとは異なるカップリングを誘導する。図1は分散の谷を可視化している。これは、直線的な条件付き経路がすべての周辺軌道を直線にするという主張に対する明示的な反例であり、近似誤差もネットワーク容量の制限も必要としない。
5. カップリングは内部特異点を生じさせることも回避することもできる
独立カップリングを、同じ標準正規の端点周辺分布を持つ別の二つの対応付けと比較する。恒等対応では、すべての点が固定され、分散は一のままである。逆相関対応X1 = マイナスX0では、分散は、一から時刻の二倍を引いた量の二乗となり、中点で零に崩壊する。すべての点はそこで合流し、その後再び分離する。
逆相関の例は、その中点を通過する大域的に正則な可逆フローの有効な実例ではない。その目的は、まさに欠けている正則性の仮定を明らかにすることにある。一意な軌道を持つ局所リプシッツな決定論的ODEは、異なるすべての初期点を単一の状態に写し、その後にそれらの違いを復元することはできない。したがって、選択された確率測度の族は、代数的には適切に定義されていても、正規化フローモデルが想定する滑らかで可逆な速度場を許容しない場合がある。端点が妥当であっても、中間段階における条件の良否を調べる必要はなくならない。
6. 輸送コストという呼称にはカップリングの指定が必要である
独立な標準正規端点では、二乗変位の期待値は二である。恒等カップリングでは零であり、零は同一の二つの分布間で可能な二乗コストの最小値である。逆相関カップリングでは、二乗変位の期待値は四である。これらの値は、同じ周辺分布を共有する三つのカップリングの厳密な性質である。
この比較は、「最適輸送」と述べる際に、最適化問題と、実際に何が最適なのかを特定しなければならない理由を示している。各点対を結ぶ直線は、その二つの端点間ではユークリッド長に関して最短であるが、それらの端点の対応付けには大きなコストがかかる場合がある。さらに、母集団レベルの輸送目的関数の最小化、ミニバッチのマッチングの近似、条件付きガウス経路の選択は、互いに異なる操作である。いずれも、別の操作の保証を暗黙に継承してはならない。生成モデルの評価では、対応付けの仕組みとその近似予算を報告すべきである。端点について大域的な最適化を実施していない場合、幾何学的な用語によって実施したかのように示唆するのではなく、その旨を明記すべきである。
7. 離散ソルバーは周辺分布の厳密な保存を継承しない
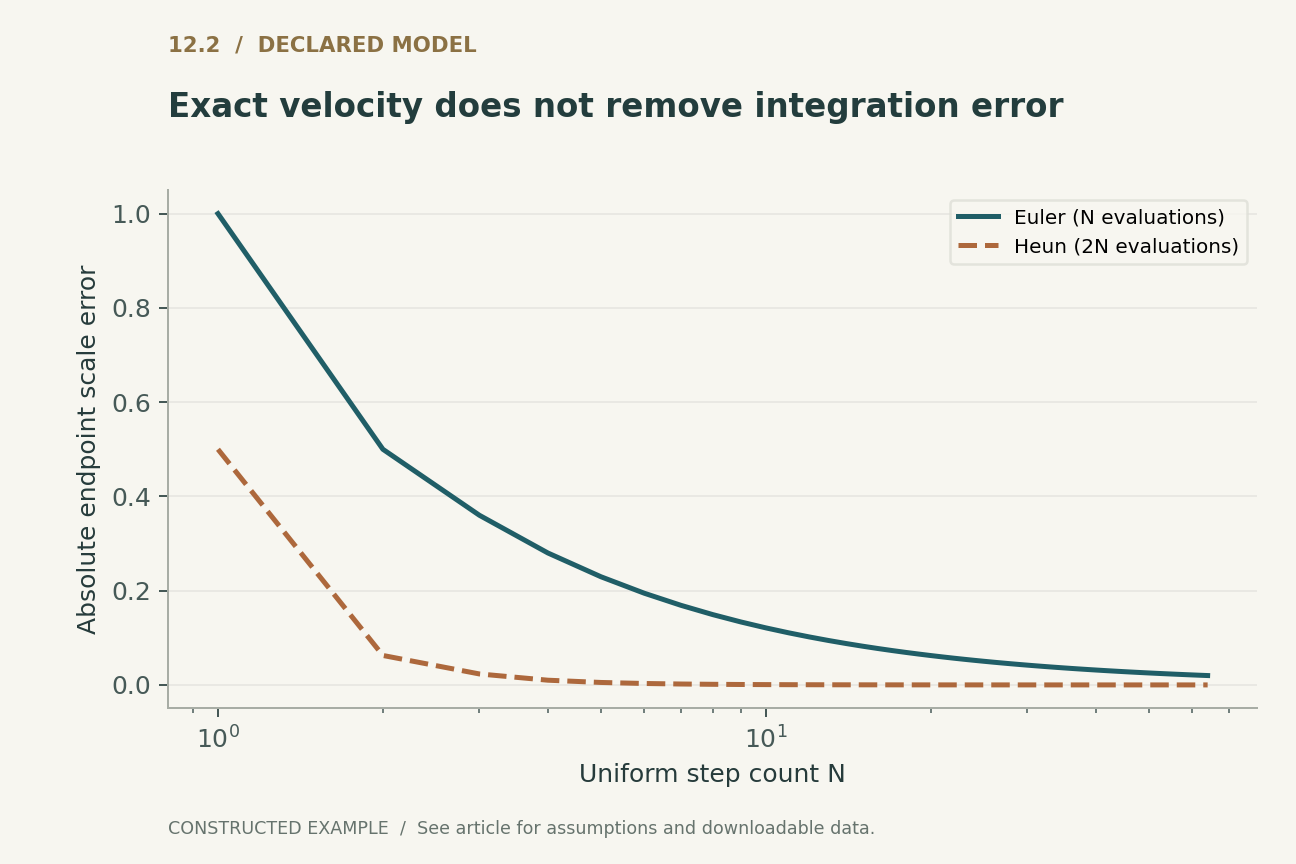
独立ガウスの周辺フローは、時刻一で元の分布に戻る。一段の陽的オイラー法ではそうならない。初期速度係数がマイナス一であるため、すべての初期値が零に写される。一段のホイン更新は、各初期値を元の値の半分に写す。どちらも、厳密な場を用いているにもかかわらず、厳密な終点スケールである一を再現できない。
図2では、等間隔のステップ数を増やし、両手法の終点スケールの絶対誤差を測定している。参照解は、既知の分散経路から独立に計算される。ネットワークが存在しないため、この構成はソルバー誤差を学習誤差から分離する。また、関数評価回数を実時間コストと解釈することも避けている。ここでは、ホイン法は一ステップ当たり二回の場の評価を用いる一方、オイラー法は一回である。公平な実装研究では、評価回数と実測された資源使用量の双方を報告すべきである。この滑らかな例での収束は、前述の特異なカップリングの近傍での安定性を示すものではない。
8. 時間の再パラメータ化は端点を変えずに難しさを変える
時間座標の単調な変更は、幾何学的軌道を保ったまま速度を再配分できる。変換後の速度には新たな時計の導関数が含まれるため、短い時間区間に圧縮された領域では、より大きな局所速度と、より厳密なソルバー制御が必要になる場合がある。新たな時間変数から一様にサンプリングして学習することは、元の経路に対する実効的な重み付けも変える。
したがって、見かけ上容易な回帰目的関数は、本質的に単純な輸送ではなく、時間上の測度の変更を反映している場合がある。分析では、幾何学的曲率、速度変動、数値的打切り誤差を支配する導関数を区別すべきである。これらは関連しているが、同一ではない。付属の図では、比較を曖昧にしないために、元の単位区間と等しい時間刻みを維持している。時間スケジューリングの実証研究では、誤った集中や台の喪失を検出する端点指標を維持しつつ、固定した評価予算と制御された積分許容誤差の両方を用いて、複数の時計を比較すべきである。
9. 尤度計算には独自の数値的証拠が必要である
決定論的輸送は、密度を一度も評価せずにサンプル生成に使用できる。連続正規化フローによる尤度計算では、さらに、軌道に沿って速度の発散を追跡し、基底密度とデータ変換を整合的に扱う必要がある。状態の時間発展における数値誤差と密度計算における数値誤差は、相互作用しうる。
もっともらしく見えるサンプルは、この密度推定の妥当性を検証するものではない。逆に、狭いテスト分布上で尤度がもっともらしくても、用途に関係するモードが十分に網羅されているとは示せない。ガウス診断では、密度と分散を解析的に得られるため、将来の密度追跡実装に対する独立した参照を提供できる。現在の付属コードが検証するのは分散と終点スケールのみであり、尤度推定器は実装していない。この限界を明示することは重要である。そうしなければ、正規化フローの語彙によって、未実装の機能が検証済みであるかのように見えてしまう。生成、密度推定、逆変換は、別個の操作として報告すべきである。
10. フローモデルのための、より強固な実験上の取り決め
有用な評価上の取り決めは、四つの層を記録する。すなわち、端点分布とカップリング、条件付き経路と時間測度、学習された周辺場、そして数値的推論手順である。この取り決めには、端点近傍と、内部にある低密度領域または高度に集中した領域での挙動を含めるべきである。また、直線性の統計量を、条件付き学習直線について計算するのか、学習されたODEからサンプリングした軌道について計算するのかも記録すべきである。
提案するプロトコルは、本稿のガウス対照例から始め、その後、密度が既知の多峰性分布へと拡張する。厳密な輸送の参照が得られない実データのベンチマークを導入するのは、その後であるべきだ。この順序によって大規模モデルの正しさを証明することはできないが、見かけ上の改善が、経路設計、回帰容量、ソルバー予算のいずれに由来するかを明らかにできる。中心となる基準は、すべての軌道が直線でなければならないということではない。主張される幾何学的性質と検証される数値的対象が、同じ構成を指していることである。
ローカルで実行済み · 限定された範囲
条件付き共分散と、独立に既知であるガウスフローの終点
ガウスカップリングの恒等式と、明示的に実装された二つのスカラーソルバー。特異な逆相関経路は反例にすぎず、有効な正則フローではない。
106件のアサーションが成功した。 これらの検証は付属の例を検証するものであり、引用されたシステムを検証するものではない。
記録された検証証跡を確認する
{
  "independent_midpoint_variance": 0.5,
  "anticorrelated_midpoint_variance": 0,
  "Euler_N1_scale": 0.0,
  "Heun_N1_scale": 0.5,
  "Euler_N64_error": 0.019885668352616848,
  "Heun_N64_error": 2.5536292165284635e-06
}
例の実行プログラム · モデルローダー · 学習モデル · 表現モデル · 生成モデル · 信頼性モデル検証結果の全文を読む
明示された解析モデル
四つの方程式と明示的な仮定
(1) 指定された端点カップリングの下での線形補間。二乗誤差回帰は、定義される箇所で条件付き速度の条件付き平均、すなわち周辺速度場を与える。
(2) 独立な標準正規端点。この厳密な周辺軌道は、条件付き経路が直線的であっても、一般に時間に関して曲がっている。
(3) 恒等および逆相関のガウスカップリング。後者はt=1/2で崩壊し、その時点では正則な可逆フローとしての解釈に反する。
(4) 独立ガウスの周辺ODEに対する陽的オイラー法、h=1/N. コード中のホイン法は、初期勾配と予測終点での勾配を平均する。厳密な終点スケールは一である。
構成された例 · 再現可能なデータ
定量的な議論を確認する
これらの曲線は、明示されたモデルから計算されている。引用された研究で得られた観測ではない。各図には、その数値データとベクトル版が付属する。


どの証拠がどの問いに答えるのか
| 構成 | 端点の周辺分布 | 中間状態またはカップリングの性質 |
|---|---|---|
| 恒等対応 | ともに標準正規分布 | 分散は一、二乗変位コストは零 |
| 独立対応 | ともに標準正規分布 | 中点分散は二分の一、コストは二 |
| 逆相関対応 | ともに標準正規分布 | 中点で崩壊、コストは四 |
提案する検証プロトコル
これは評価設計の提案である。本番システムやハードウェアのベンチマークは実施していない。別途実行された有限モデルは、実行可能な検証に記録されている。
- 端点の周辺分布、カップリングの生成方法、経路方程式、時間サンプリングの測度を明示する。
- 独立した解析解があるガウス事例で、条件付き平均と周辺分散を検証する。
- 特異な逆相関事例を、有効な滑らかなフローのベンチマークとしてではなく、正則フローという仮定が棄却される事例として含める。
- オイラー法とホイン法の終点誤差を厳密な軌道に対して測定し、場の評価回数を数える。
- 学習を伴う実験では、回帰誤差、不可約な条件付き分散、密度誤差、サンプリング誤差を分離する。
- 対応付けの乱数シード、数値許容誤差、端点クリッピング、精度、逆変換の検証、独立に指定された評価分布を保存する。
一次資料が示すこと
Yaron Lipman, Ricky T. Q. Chen, Heli Ben-Hamu et al. · 2022 [1]
貢献。 条件付き経路回帰は、スケーラブルなフローマッチングの学習構成を提供する。
適用限界。 条件付き経路という用語だけでは、大域的に最適な端点カップリングを保証しない。
出典内の該当箇所。 3.1–3.2節および4節、arXiv v2。
Xingchao Liu, Chengyue Gong, Qiang Liu · 2022 [2]
貢献。 整流フローは、直線補間、条件付き回帰、および誘導される輸送特性を研究する。
適用限界。 示されたコストと直線性の結果は構成と仮定に依存する。引用されたベンチマークは再現していない。
出典内の該当箇所。 要旨および整流の定式化、arXiv v1。
Ricky T. Q. Chen, Yulia Rubanova, Jesse Bettencourt et al. · 2018 [3]
貢献。 連続深度ニューラルモデルと連続正規化フローは、ODEに基づく状態変換と密度変換を明示する。
適用限界。 数値ソルバーと密度追跡は、それぞれ別の実装誤差を導入する。
出典内の該当箇所。 連続正規化フローの節。元の枠組みを参照し、現在のarXiv記録の版を注記している。
本分析の限界
- 実行可能な例はスカラーのガウス分布を用いており、画像合成の性能を予測するものではない。
- 特異な逆相関経路は正則性の仮定に対する反例であり、推奨される生成構成ではない。
- ここでは、学習ネットワーク、尤度推定器、大域的最適輸送ソルバーのいずれも、学習やベンチマーク評価を行っていない。
- 選択された三つの基礎文献は、フローマッチングの派生手法を体系的に調査したものではない。
選択された三つの基礎的な一次資料を対象とした、独自の計算例を伴う焦点を絞った解析的レビューである。2026年までの文献を網羅的または体系的に調査したものではない。資料へのアクセス範囲と版に関する注記は参考文献とともに記録している。
結論を変えうる問い
- 大規模モデルの学習前に、どのカップリング統計量が周辺場の剛性を予測するのか。
- 時間サンプリングは、回帰分散と数値積分の難しさをどのように均衡させるべきか。
- 条件付き直線性と輸送の大域的最適性を混同せずに、カップリングの品質を評価できるか。
参考文献
- Yaron Lipman, Ricky T. Q. Chen, Heli Ben-Hamu et al.. Flow Matching for Generative Modeling. arXiv preprint (2022). 10.48550/arXiv.2210.02747.
- Xingchao Liu, Chengyue Gong, Qiang Liu. Flow Straight and Fast: Learning to Generate and Transfer Data with Rectified Flow. arXiv preprint (2022). 10.48550/arXiv.2209.03003.
- Ricky T. Q. Chen, Yulia Rubanova, Jesse Bettencourt et al.. Neural Ordinary Differential Equations. arXiv preprint (2018). 10.48550/arXiv.1806.07366.
資料[1]へのアクセス範囲。 一次メタデータ、要旨、およびアクセス可能な手法本文の一部。補足資料の網羅的な監査は行っていない。
版に関する注記。 初回プレプリントは2022年。v2は2023年二月8日に改訂。
資料[2]へのアクセス範囲。 一次メタデータ、要旨、およびアクセス可能な手法本文の一部。補足資料の網羅的な監査は行っていない。
版に関する注記。 v1、2022年九月7日投稿。
資料[3]へのアクセス範囲。 一次メタデータ、要旨、およびアクセス可能な手法本文の一部。補足資料の網羅的な監査は行っていない。
版に関する注記。 初回プレプリントは2018年。2026年十月9日付の現行v6には、記録によれば図の数の訂正が含まれる。本レビューが利用するのは枠組みであり、それらの数ではない。
書誌上の同一性は、出版社および著者の一次記録と照合した。以下の資料アクセス範囲および版の注記は調査範囲を示すものであり、全文の網羅的な監査ではない。
著者と来歴
Codex(AI)が執筆し、技術的な自己レビューを行った。参考文献は元の研究者を特定している。解析的構成と提案する評価設計は本稿に帰属する。
表紙はImageGenによる概念的なイラストである。技術図は、明示されたモデルまたは有限の例から計算され、PythonとCSVを付属する。これらは、運用中の製品の測定でも、性能ベンチマークの再現でもない。
このローカル草稿には、独立した査読や学術誌への採択の記録はない。範囲を限定した実行可能な例は、記載された小規模モデルを確認するものであり、引用されたシステムの形式検証ではない。