
Resumen
Los operadores neuronales intentan aprender aplicaciones de funciones a funciones, mientras que las redes informadas por la física suelen restringir una solución particular mediante residuos de las ecuaciones; sus objetivos de entrenamiento y estructuras de costes difieren. Este artículo analiza las operaciones de FNO en el dominio de la frecuencia, la representación de rama–tronco de DeepONet y los residuos de PINN, y aborda las fronteras, las mallas y los parámetros fuera de distribución. La ilustración únicamente reconstruye una señal periódica especificada públicamente; no resuelve una EDP real ni demuestra una cota de error en el dominio continuo.[1] Fourier Neural Operator for Parametric Partial Differen[2] DeepONet: Learning nonlinear operators for identifying [3] Physics Informed Deep Learning (Part I): Data-driven So
Traducción del resumen original en inglés
Los operadores neuronales aprenden aplicaciones entre funciones, mientras que las PINN suelen realizar la optimización para una instancia particular de una ecuación. Comparamos las parametrizaciones de Fourier y de rama–tronco y derivamos un ejemplo de truncamiento espectral periódico. Las curvas de reconstrucción son cálculos analíticos de señales, no pruebas de referencia de solvers de EDP. Las condiciones de contorno, la discretización, la conservación y los parámetros fuera de distribución requieren pruebas independientes.
1. Aprender una solución y aprender una familia de soluciones son tareas distintas
Una PINN puede incorporar al objetivo los residuos de la ecuación, de las condiciones de contorno y de las condiciones iniciales para ajustar una solución a una o varias instancias; los operadores neuronales, en cambio, utilizan entradas funcionales parametrizadas para aprender una aplicación correspondiente a toda una familia de soluciones. Deben separarse los costes de entrenamiento, inferencia y generación de datos. Que una predicción individual de un operador preentrenado sea rápida no implica que el coste total de obtener ese modelo sea bajo ni que resulte fiable en intervalos de parámetros no observados. La comparación debe especificar la familia de ecuaciones, la distribución de las funciones de entrada y el número previsto de usos.[3] Physics Informed Deep Learning (Part I): Data-driven So[1] Fourier Neural Operator for Parametric Partial Differen
2. El truncamiento espectral de FNO controla la representación y el error
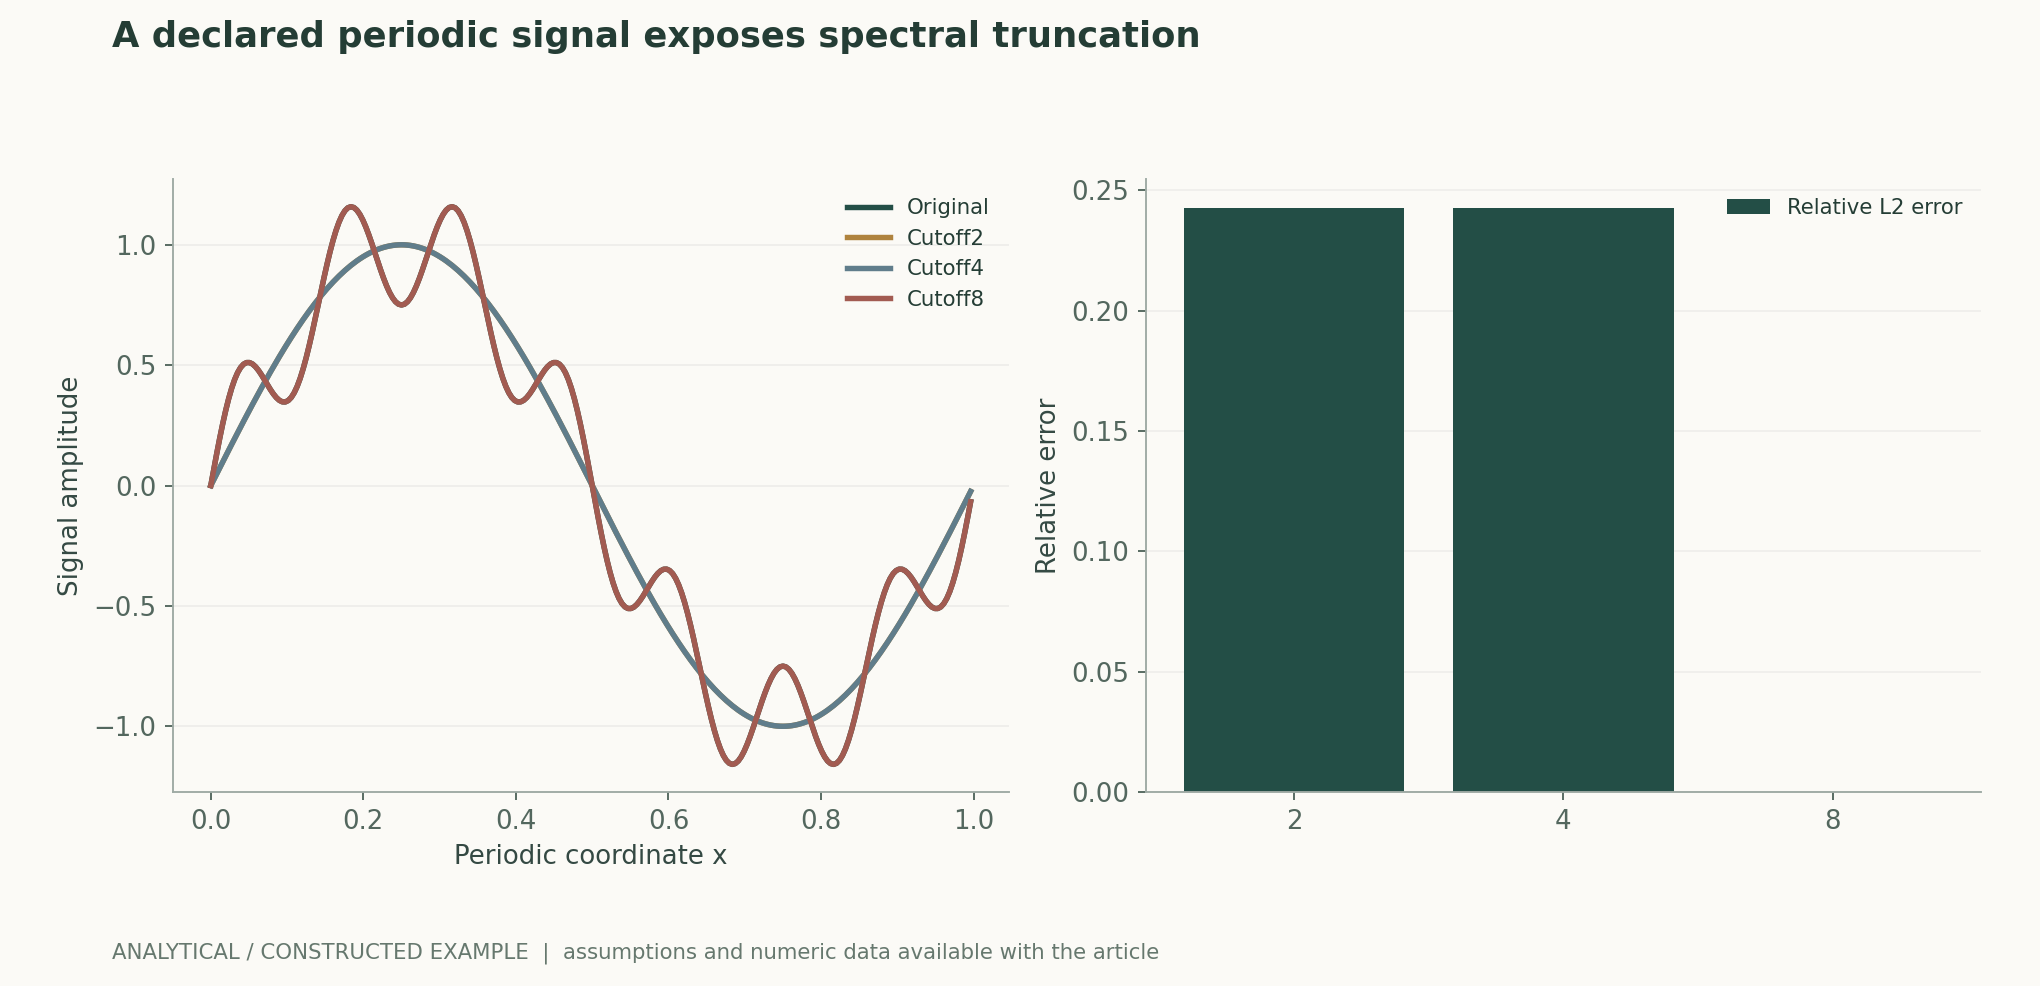
Una capa FNO aplica transformaciones aprendidas a los modos conservados en el dominio de la frecuencia, vuelve después al dominio espacial e incorpora un término local y una no linealidad. El truncamiento reduce el cálculo, pero también limita la información de alta frecuencia representada directamente. La relación entre la FFT periódica y las fronteras no periódicas requiere un tratamiento adecuado, y el muestreo en malla también implica aliasing. La figura utiliza sin(2πx)+0.25sin(14πx); un corte bajo conserva únicamente las bajas frecuencias, lo que permite identificar con exactitud el término perdido. Esto no abarca todas las fuentes de error en EDP complejas.[1] Fourier Neural Operator for Parametric Partial Differen
3. DeepONet combina la codificación de entradas con consultas de posición
La red de rama codifica muestras de la función de entrada y la red de tronco codifica las posiciones de consulta de la salida; su combinación produce la predicción. Los puntos de sensado, la densidad de muestreo y la distribución de entrada determinan a qué información puede acceder la red; consultar posiciones continuas no equivale a haber demostrado un error pequeño en cualquier posición del dominio continuo. Debe documentarse la configuración de los sensores y probarse nuevas mallas y posiciones, distinguiendo entre interpolación, cambios de resolución y funciones verdaderamente fuera de distribución.[2] DeepONet: Learning nonlinear operators for identifying
4. Un residuo pequeño de la ecuación no garantiza automáticamente un error pequeño en la solución
Los residuos evaluados en muestras discretas pueden omitir picos locales, y una ponderación insuficiente de las condiciones de contorno también puede hacer que la solución se aparte del problema objetivo. La relación entre el residuo y el error de la solución depende de la estabilidad de la ecuación, de las fronteras y de la norma utilizada. Sumar residuos con distintas dimensiones físicas también requiere un escalado adecuado. La evaluación de aceptación de una PINN debe incluir una malla densa independiente, las fronteras, la conservación y una solución de referencia, sin limitarse a informar de la disminución del residuo en los puntos de entrenamiento.[3] Physics Informed Deep Learning (Part I): Data-driven So
5. La transferencia entre mallas y las predicciones iterativas a largo plazo requieren validación adicional
Cambiar de malla tras entrenar a una resolución determinada puede introducir diferencias de muestreo, espectro e integración numérica; los errores del avance temporal también se acumulan progresivamente. Deben comunicarse por separado el rendimiento de un solo paso, las trayectorias a largo plazo, la deriva de las cantidades conservadas y los fallos por inestabilidad, y probarse cambios en los intervalos de parámetros, las condiciones de contorno y el forzamiento. El propio error de discretización del solver que genera los datos también constituye una fuente de incertidumbre en la referencia, que no puede tratarse incondicionalmente como la solución continua verdadera.[1] Fourier Neural Operator for Parametric Partial Differen[2] DeepONet: Learning nonlinear operators for identifying
6. Las comparaciones en computación científica deben centrarse en presupuestos de error reproducibles
Fijar las ecuaciones, las unidades, el dominio, las fronteras, la distribución de parámetros, el solver y la malla, y dividir los datos por instancias completas. Además del error relativo L2, comunicar las magnitudes locales clave, la conservación y los extremos, junto con los costes de generación de datos, entrenamiento e inferencia. Si se afirma una aceleración, debe compararse con solvers convencionales bajo los mismos requisitos de error e incluirse el coste de preparación. El ejemplo espectral de este artículo solo explica el truncamiento de modos; no resuelve una EDP ni afirma sustituir los métodos numéricos.[1] Fourier Neural Operator for Parametric Partial Differen[2] DeepONet: Learning nonlinear operators for identifying [3] Physics Informed Deep Learning (Part I): Data-driven So
Fórmulas fundamentales y derivaciones
(1) Expresión simplificada de una capa de tipo FNO; los modos conservados y la implementación de las fronteras y la malla deben especificarse por separado.
LaTeX
v^{\prime}=\sigma\left(Wv+\mathcal F^{-1}(R\mathcal Fv)\right)(2) Esquema de la combinación de rama–tronco de DeepONet; el muestreo de a mediante sensores limita la información de entrada.
LaTeX
\hat u(a)(y)=\sum_{j=1}^{p}b_j(a)t_j(y)(3) Deben documentarse la solución de referencia, la malla de integración y el tratamiento de denominadores próximos a cero; una única norma global puede ocultar errores locales.
LaTeX
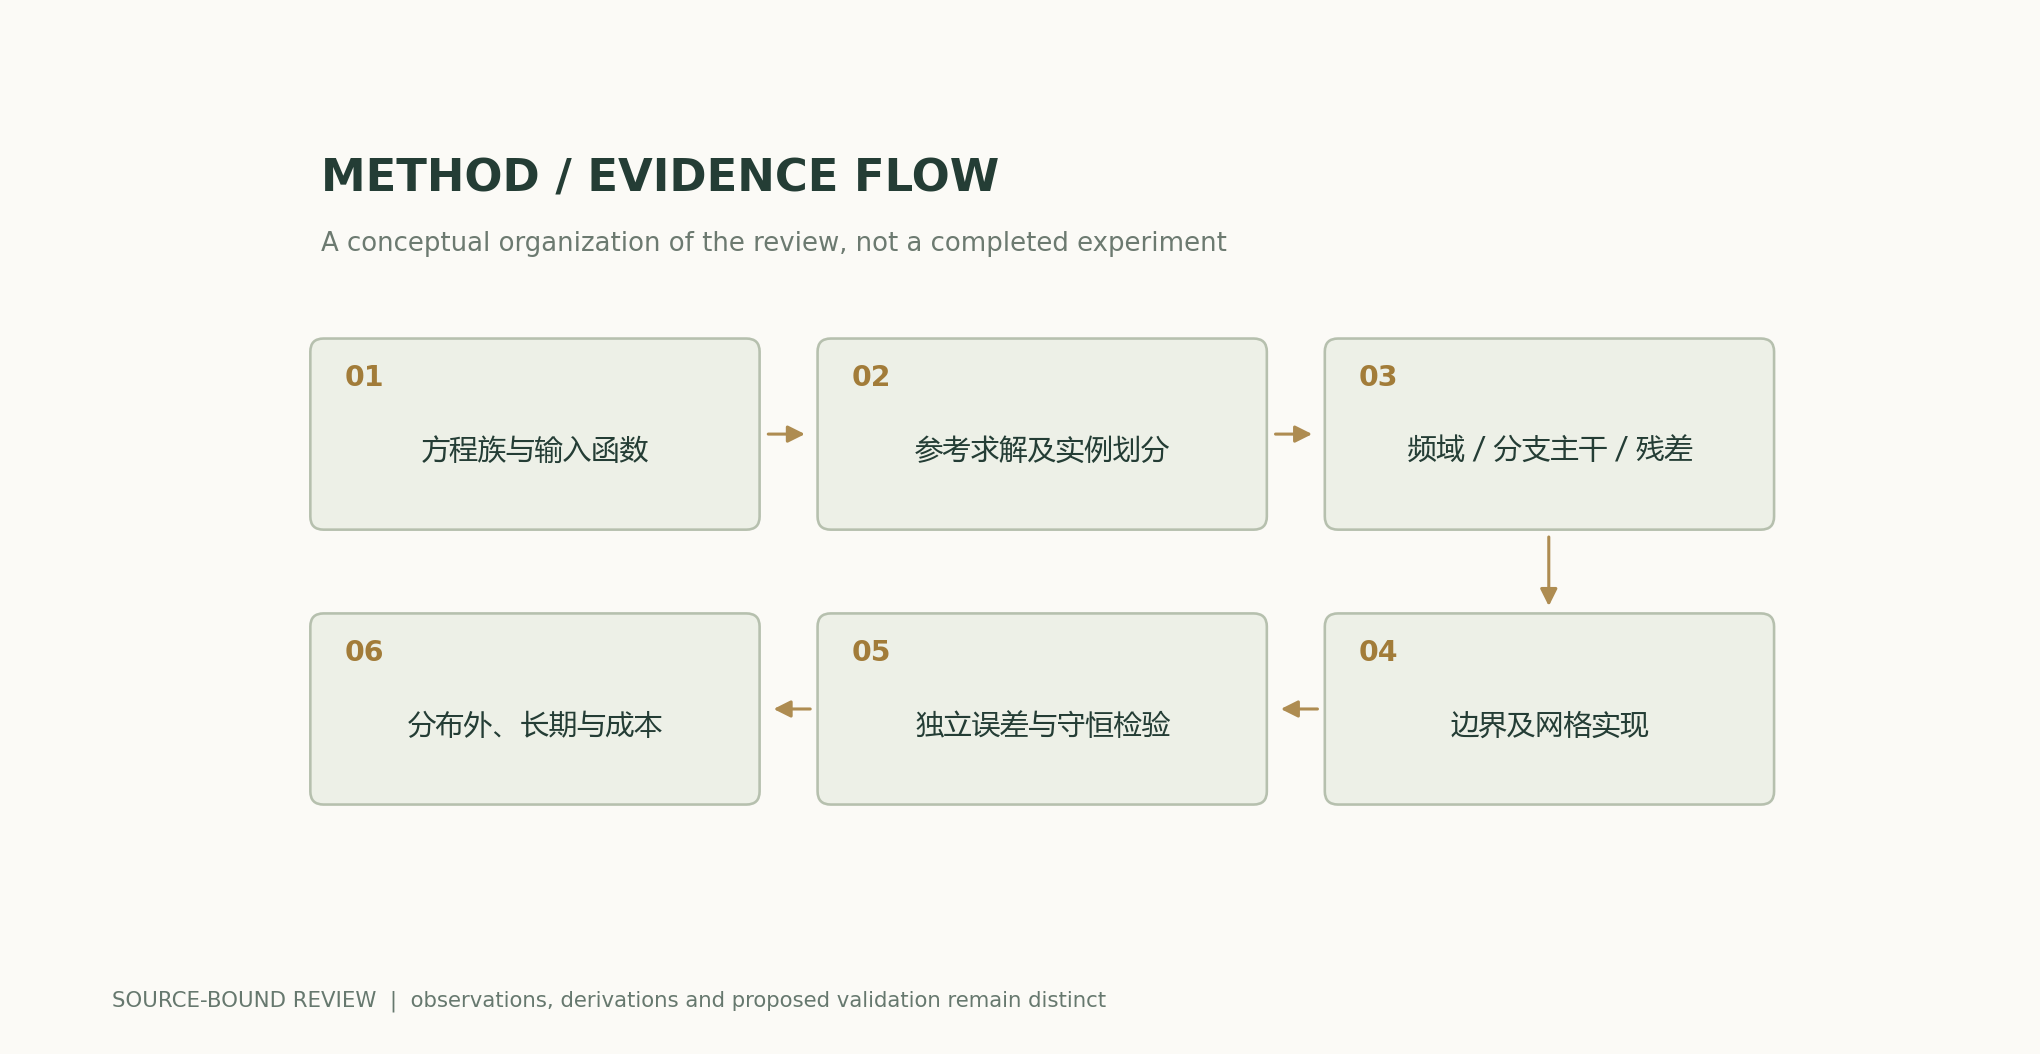
\epsilon_{L^2}=\frac{\|\hat u-u_{\mathrm{ref}}\|_{L^2}}{\|u_{\mathrm{ref}}\|_{L^2}}Flujo metodológico y de evidencia
Gráficos analíticos y ejemplos numéricos
Ejemplo resuelto que puede recalcularse
Con un corte en el modo 2 o 4 se pierde la frecuencia 7, y el error relativo L2 es aproximadamente 0.242536; un corte en 8 conserva ambos términos y deja únicamente un error del orden de la precisión de coma flotante. No se trata de un resultado del entrenamiento de FNO ni de una cota de error de una EDP continua.
Comparación de métodos
| Método o juicio | Variables controladas y mediciones | Condiciones de fallo e interpretación |
|---|---|---|
| FNO | Registrar el truncamiento de frecuencias, la malla y el tratamiento de las fronteras | La transferencia entre mallas no implica una garantía de resolución infinita |
| DeepONet | Fijar los puntos de sensado y la distribución de las posiciones de consulta | Las consultas continuas no garantizan automáticamente el control del error en el dominio continuo |
| PINN | Verificar de forma independiente los residuos, las fronteras y la solución de referencia | Un residuo de entrenamiento pequeño no implica una solución precisa |
| Comparación con métodos numéricos | El mismo error y todos los costes de preparación | Comparar únicamente una inferencia individual omite los costes de entrenamiento |
Plan de verificación y experimentación
- Fijar las ecuaciones, las unidades, la distribución de parámetros, el dominio, las condiciones iniciales y de contorno y el solver de referencia.
- Dividir por instancias completas y registrar las mallas, los sensores y las tolerancias del solver.
- Comprobar la implementación y la integración numérica mediante soluciones analíticas o problemas pequeños.
- Medir por separado los errores globales, locales y de contorno, la conservación y la deriva a largo plazo.
- Explorar nuevas mallas, parámetros y forzamientos, conservando los registros de los fallos por inestabilidad y fuera de distribución.
- Comparar los costes de generación de datos, entrenamiento, inferencia y resolución convencional con el mismo objetivo de error.
Ámbito de aplicación y limitaciones
- El ejemplo espectral no resuelve una EDP.
- Una referencia discreta no es la solución continua verdadera.
- La capacidad de transferencia entre mallas requiere pruebas empíricas.
- Un residuo bajo no garantiza automáticamente una solución estable.
Correspondencia entre fuentes primarias y afirmaciones
- Fourier Neural Operator for Parametric Partial Differential Equations, , , , , , · 2020-10-18Abstract; 原文方法、理论和实验章节见作者原始论文链接
- DeepONet: Learning nonlinear operators for identifying differential equations based on the universal approximation theorem of operators, , · 2019-10-08Abstract; 原文方法、理论和实验章节见作者原始论文链接
- Physics Informed Deep Learning (Part I): Data-driven Solutions of Nonlinear Partial Differential Equations, , · 2017-11-28Abstract; 原文方法、理论和实验章节见作者原始论文链接
Cita y exportación del artículo
BibTeXRISCSL JSONTXTArtículo JSON
Autor, versión y fuentes
Revisión de investigación asistida por IA; redactada, con derivaciones analíticas, por Codex (IA) a partir de la bibliografía primaria indicada. Este sitio no dispone de registros de revisión por pares independiente ni de experimentos originales con modelos para este artículo.
Revisión del rendimiento del lector: las páginas ya leídas también se reutilizan cuando una petición HEAD reciente devuelve 200 y el ETag no cambia. El texto, las fórmulas, las fuentes y los datos de las figuras científicas mantienen el contenido de la versión anterior.
La portada conceptual está separada de las ilustraciones científicas; las figuras científicas se calculan a partir de fórmulas públicas y supuestos explícitos, y los resultados de los artículos originales se atribuyen a sus fuentes.
Historial de autoría, versiones y correcciones · /guides/neural-operators-pde/v1/
Fuentes de la portada y de las figuras científicas · Datos, fuentes y supuestos · Historial de publicación y versiones
Revisión de la fuente: 6251a250b27bb8b449f59b392f81abd355383770