
要旨
ニューラルオペレータは関数から関数への写像の学習を目指すのに対し、物理情報ニューラルネットワークは方程式残差によって特定の解を制約することが多く、両者の学習対象と費用構造は異なる。本稿では、FNOの周波数領域での演算、DeepONetのブランチ–トランク表現、およびPINNの残差を分析し、境界、格子、分布外のパラメータについて論じる。図示では、公開された周期信号を再構成するのみであり、実際の偏微分方程式を解くものでも、連続領域での誤差限界を証明するものでもない。[1] Fourier Neural Operator for Parametric Partial Differen[2] DeepONet: Learning nonlinear operators for identifying [3] Physics Informed Deep Learning (Part I): Data-driven So
原文の英語要旨の日本語訳
ニューラルオペレータは関数間の写像を学習する一方、PINNは特定の方程式インスタンスについて最適化を行うことが多い。本稿では、フーリエによるパラメータ化とブランチ–トランクによるパラメータ化を比較し、周期信号のスペクトル打ち切りの例を導出する。再構成曲線は信号の解析的計算によるものであり、偏微分方程式ソルバーのベンチマークではない。境界条件、離散化、保存性、分布外のパラメータには、それぞれ個別の試験が必要である。
1. 単一の解の学習と解の族の学習は異なる課題である
PINNは、方程式、境界条件、初期条件の残差を目的関数に加え、単一または複数のインスタンスに対して解を適合させることができる。一方、ニューラルオペレータは、パラメータ化された関数入力を用いて解の族全体の写像を学習する。学習、推論、データ生成の費用は分けて扱うべきである。事前学習済みオペレータによる個々の予測が高速であっても、そのモデルを得るまでの総費用が低いことや、未観測のパラメータ範囲で信頼できることを意味しない。比較では、方程式の族、入力関数の分布、想定する使用回数を明示すべきである。[3] Physics Informed Deep Learning (Part I): Data-driven So[1] Fourier Neural Operator for Parametric Partial Differen
2. FNOのスペクトル打ち切りは表現と誤差を制御する
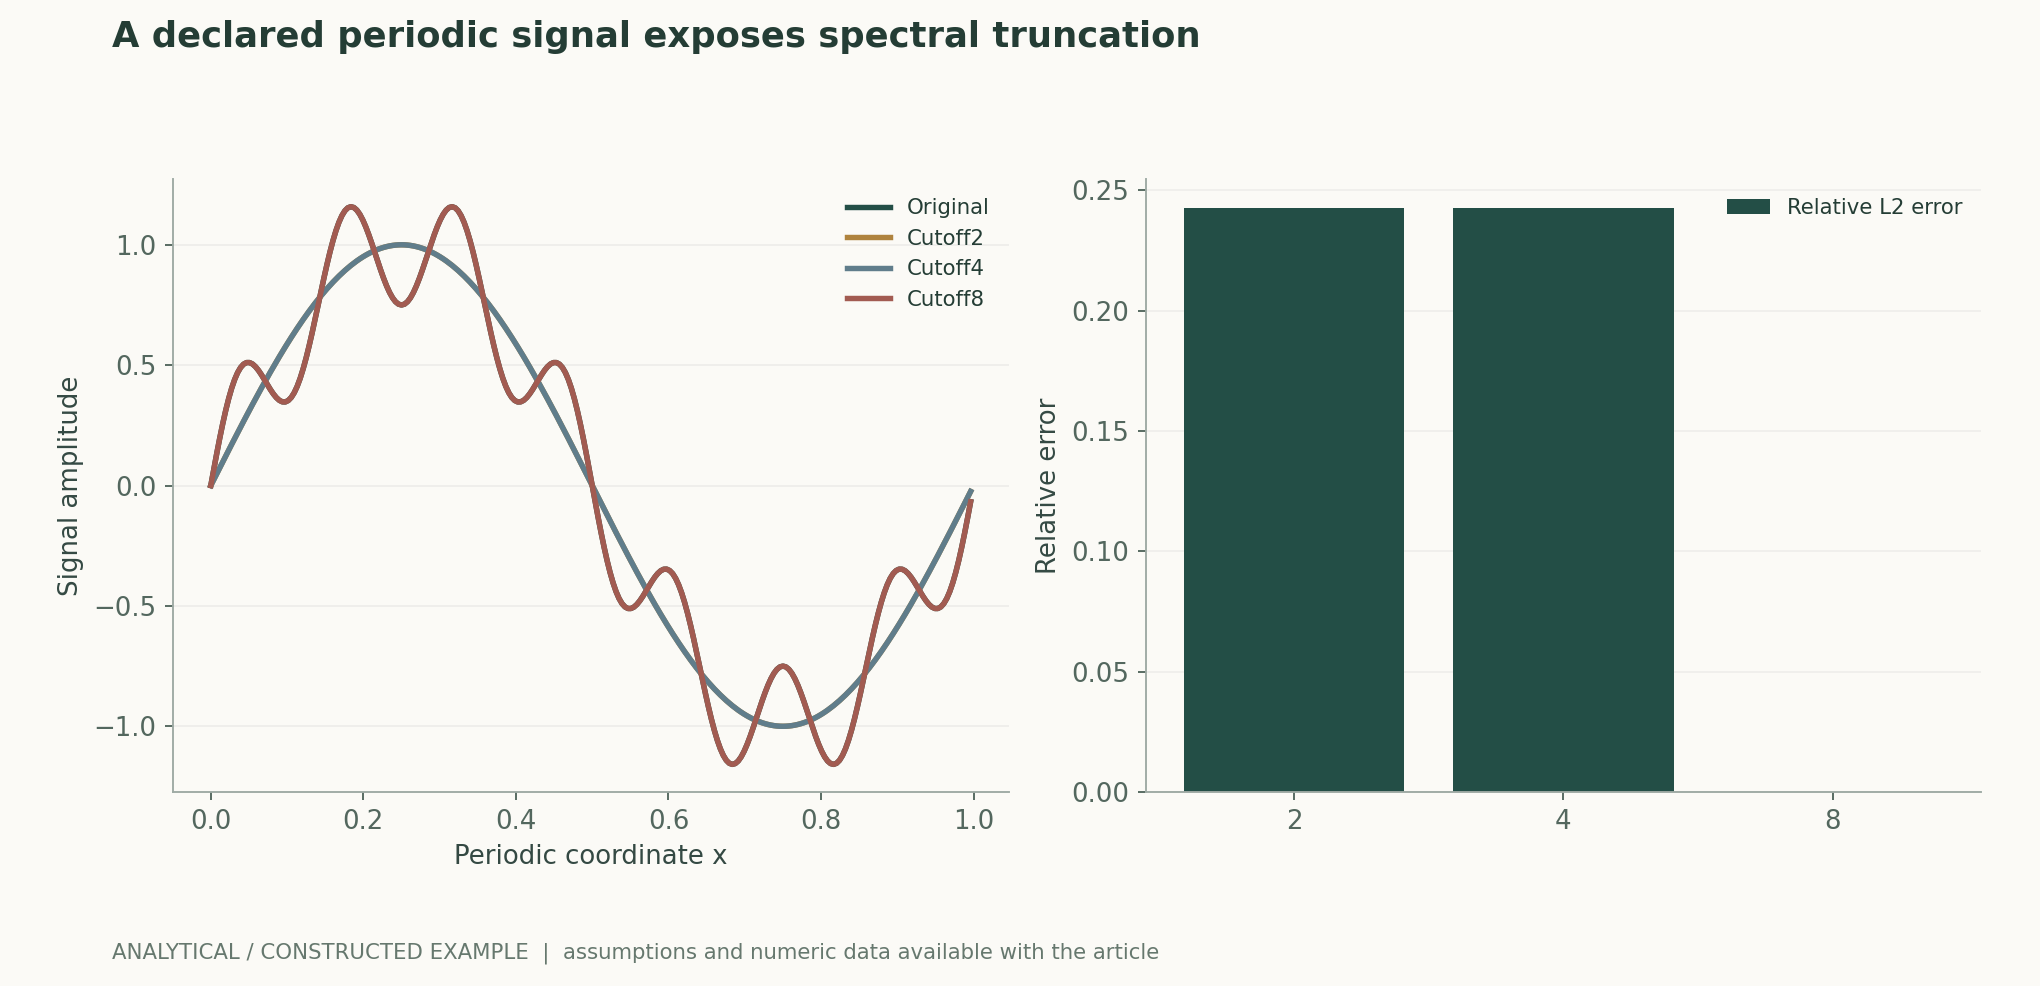
FNO層は、周波数領域で保持されたモードに学習された変換を施し、その後空間領域に戻って局所項および非線形性を組み合わせる。打ち切りは計算量を減らすが、直接表現できる高周波情報も制限する。周期性を前提とするFFTと非周期的な境界の関係には適切な処理が必要であり、格子サンプリングにはエイリアシングも関係する。図ではsin(2πx)+0.25sin(14πx)を用いており、低いカットオフでは低周波成分のみが保持されるため、失われる項を正確に特定できる。ただし、これは複雑な偏微分方程式における誤差源のすべてではない。[1] Fourier Neural Operator for Parametric Partial Differen
3. DeepONetは入力の符号化と位置の照会を組み合わせる
ブランチネットワークは入力関数のサンプルを符号化し、トランクネットワークは出力の照会位置を符号化し、両者を組み合わせて予測を得る。センサー位置、サンプリング密度、入力分布は、ネットワークが利用できる情報を決定する。連続的な位置で照会できることは、連続領域の任意の位置で誤差が小さいと証明されたことを意味しない。センサー構成を記録し、新しい格子と位置を試験するとともに、補間、解像度の変化、真に分布外の関数を区別すべきである。[2] DeepONet: Learning nonlinear operators for identifying
4. 方程式残差が小さくても解誤差が小さいとは自動的に保証されない
離散的なサンプル点での残差は局所的な鋭いピークを見落とす可能性があり、境界条件の重みが不十分な場合にも、解が対象とする問題から逸脱する可能性がある。残差と解誤差の関係は、方程式の安定性、境界、使用するノルムに依存する。物理的次元が異なる残差の加算には、適切なスケーリングも必要となる。PINNの受け入れ検証には、独立した密な格子、境界、保存性、参照解を含めるべきであり、学習点での残差の低下だけを報告してはならない。[3] Physics Informed Deep Learning (Part I): Data-driven So
5. 格子間の転用と長期ロールアウトには追加の検証が必要である
ある解像度で学習した後に格子を変更すると、サンプリング、スペクトル、数値積分の差異が生じうる。また、時間発展の誤差は逐次蓄積する。単一ステップ、長期軌道、保存量のドリフト、不安定化による失敗を別々に報告し、パラメータ範囲、境界条件、外力の変化を試験すべきである。データ生成に用いたソルバー自体の離散化誤差も参照値の不確実性の原因であり、参照値を無条件に連続系の真の解とみなすことはできない。[1] Fourier Neural Operator for Parametric Partial Differen[2] DeepONet: Learning nonlinear operators for identifying
6. 科学計算の比較は再現可能な誤差予算を中心に行うべきである
方程式、単位、領域、境界、パラメータ分布、ソルバー、格子を固定し、完全なインスタンスを単位としてデータを分割する。相対L2誤差に加えて、重要な局所量、保存性、極値を、データ生成、学習、推論の費用とともに報告する。高速化を主張する場合は、同じ誤差要件の下で従来のソルバーと比較し、準備費用も含めるべきである。本稿のスペクトル例はモードの打ち切りを説明するのみであり、偏微分方程式の求解を実施したものでも、数値手法の代替を主張するものでもない。[1] Fourier Neural Operator for Parametric Partial Differen[2] DeepONet: Learning nonlinear operators for identifying [3] Physics Informed Deep Learning (Part I): Data-driven So
主要な数式と導出
(1) FNO型の層の簡略表現。保持するモード、境界および格子の実装は別途明示する必要がある。
LaTeX
v^{\prime}=\sigma\left(Wv+\mathcal F^{-1}(R\mathcal Fv)\right)(2) DeepONetのブランチ–トランク結合の模式図。aのセンサーサンプリングは入力情報を制限する。
LaTeX
\hat u(a)(y)=\sum_{j=1}^{p}b_j(a)t_j(y)(3) 参照解、積分格子、ゼロに近い分母の処理をすべて記録する必要がある。単一の大域ノルムでは局所誤差が隠れる可能性がある。
LaTeX
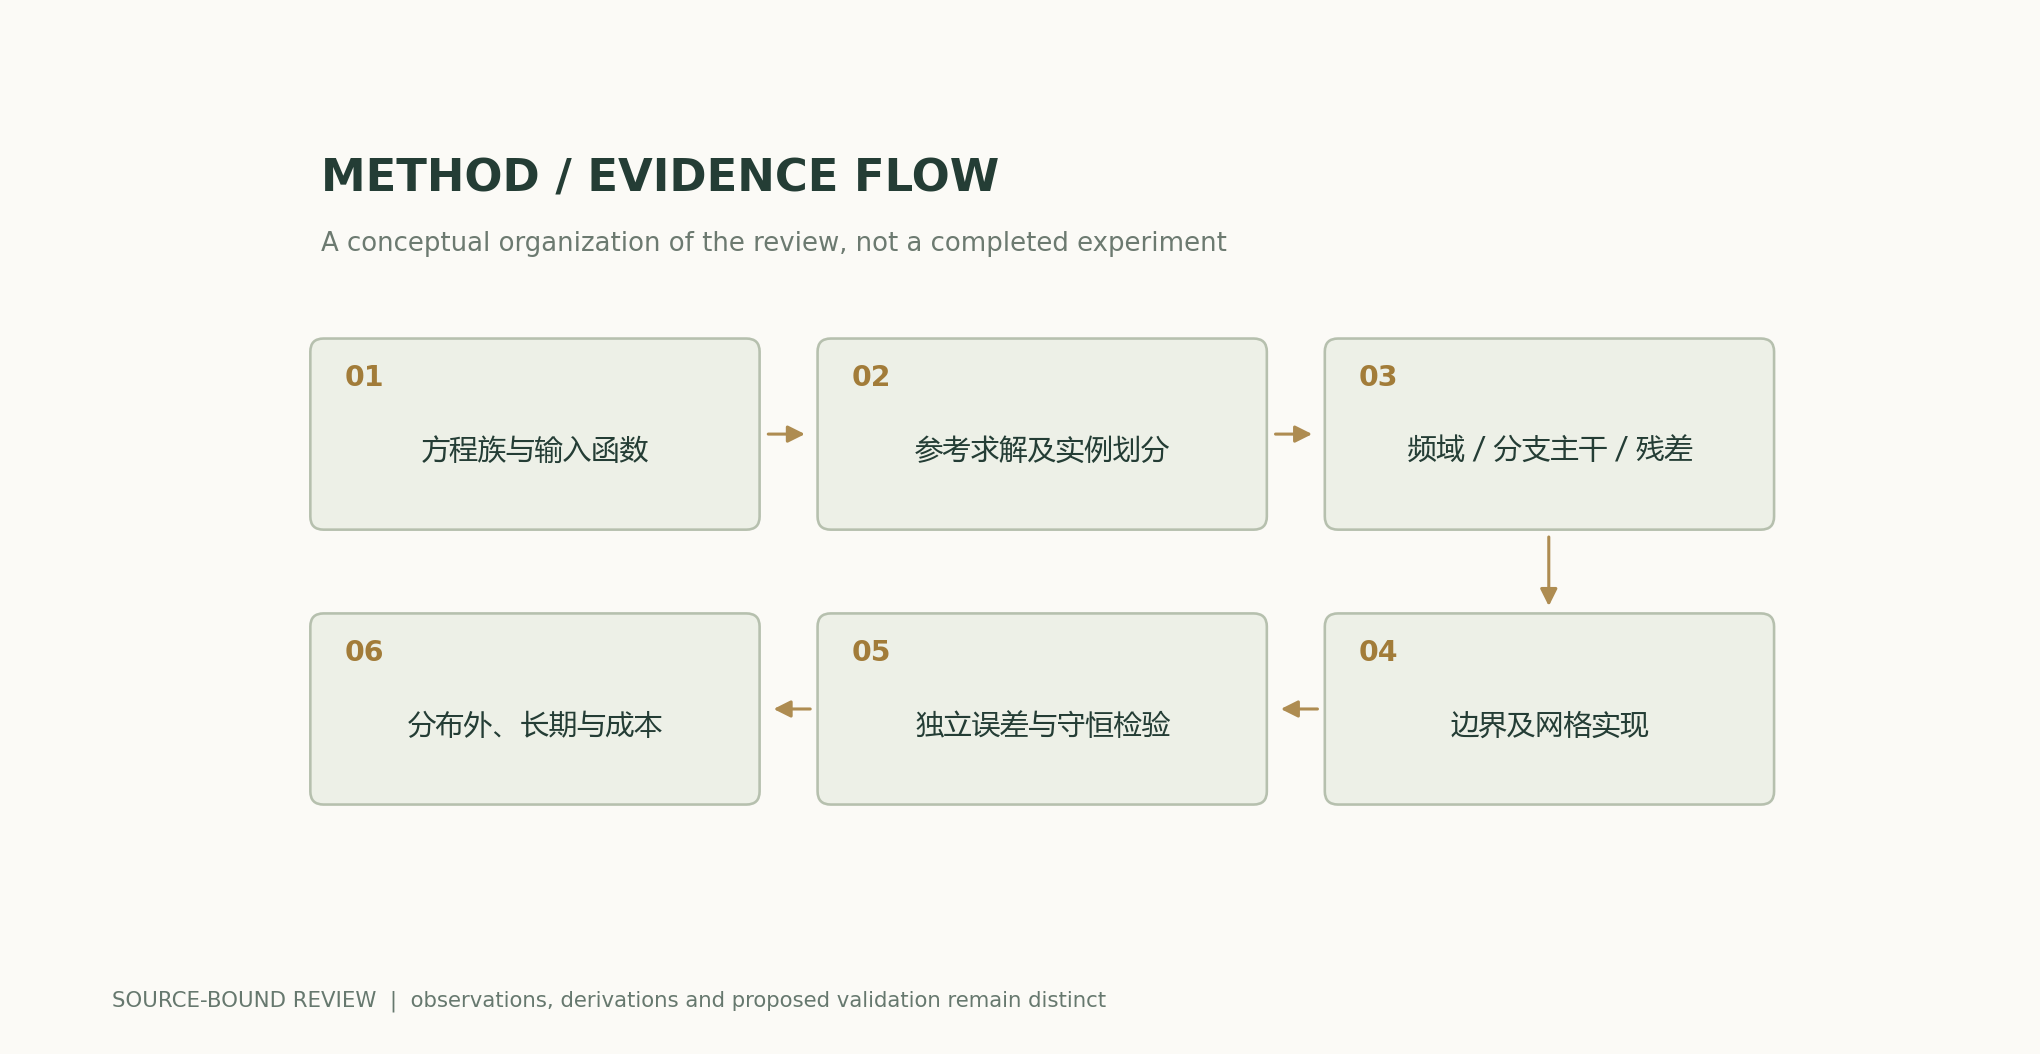
\epsilon_{L^2}=\frac{\|\hat u-u_{\mathrm{ref}}\|_{L^2}}{\|u_{\mathrm{ref}}\|_{L^2}}手法とエビデンスの流れ
解析図と数値例
再計算可能な例題
モード2または4で打ち切ると、第7周波数成分が失われ、相対L2誤差は約0.242536となる。8で打ち切ると両方の項が保持され、誤差は浮動小数点精度のオーダーにとどまる。これはFNOの学習結果でも、連続系の偏微分方程式の誤差限界でもない。
手法の比較
| 手法または判断 | 制御変数と測定 | 失敗条件と解釈 |
|---|---|---|
| FNO | 周波数の打ち切り、格子、境界処理を記録する | 格子間の転用は無限解像度の保証を意味しない |
| DeepONet | センサー位置と照会位置の分布を固定する | 連続的な照会は連続領域での誤差制御を自動的に保証しない |
| PINN | 残差、境界、参照解を独立に検証する | 学習残差が小さいことは解が正確であることを意味しない |
| 数値手法との比較 | 同じ誤差とすべての準備費用 | 個々の推論だけを比較すると学習費用を見落とす |
検証と実験の計画
- 方程式、単位、パラメータ分布、領域、初期・境界条件、参照ソルバーを固定する。
- 完全なインスタンスを単位として分割し、格子、センサー、ソルバーの許容誤差を記録する。
- 解析解または小規模な問題を用いて、実装と数値積分を照合する。
- 大域誤差、局所誤差、境界誤差、保存性、長期ドリフトを別々に測定する。
- 新しい格子、パラメータ、外力を走査し、不安定化および分布外での失敗の記録を保持する。
- 同じ誤差目標の下で、データ生成、学習、推論、従来の求解の費用を比較する。
適用範囲と限界
- スペクトル例では偏微分方程式を解いていない。
- 離散的な参照値は連続系の真の解ではない。
- 格子間の転用能力には実測による検証が必要である。
- 低い残差は安定した解を自動的に保証しない。
一次資料と主張の対応
- Fourier Neural Operator for Parametric Partial Differential Equations, , , , , , · 2020-10-18Abstract; 原文方法、理论和实验章节见作者原始论文链接
- DeepONet: Learning nonlinear operators for identifying differential equations based on the universal approximation theorem of operators, , · 2019-10-08Abstract; 原文方法、理论和实验章节见作者原始论文链接
- Physics Informed Deep Learning (Part I): Data-driven Solutions of Nonlinear Partial Differential Equations, , · 2017-11-28Abstract; 原文方法、理论和实验章节见作者原始论文链接
引用と原稿のエクスポート
著者、版、出典
AI支援による研究レビュー。Codex(AI)が、列挙された一次文献に基づいて執筆し、解析的導出を行った。本サイトには、本稿の独立した査読や独自のモデル実験の記録はない。
リーダーの性能改訂:直近のHEADリクエストが200を返し、ETagが同一である場合にも、既読ページを再利用する。本文、数式、出典、科学図のデータは前版の内容を維持している。
概念的な表紙画像と科学図解は区別されている。科学図は公開された数式と明示された仮定から計算し、原論文の結果にはすべて出典を明記している。
著者・版・訂正履歴 · /guides/neural-operators-pde/v1/
表紙と科学図の出典 · データ、出典、仮定 · 公開・版の履歴
ソースの改訂: 6251a250b27bb8b449f59b392f81abd355383770