
要旨
残差ネットワークとニューラル微分方程式は、学習された表現を数値的な動力学に結び付ける。この類推が有益になるのは、層の深さ、積分時間区間、刻み幅、パラメータ共有を明示した場合に限られる。本稿では、スカラー系における安定性と離散化誤差の例を導出し、続いて非正規な二次元系を用いて、安定な固有値が過渡的増幅を排除しない理由を示す。残差学習、安定なアーキテクチャ、ニューラル常微分方程式に関する選定した一次研究が議論の基盤となる。数値計算の付随資料は、明示した小規模な系における順方向の発展と感度を検証するものであり、画像分類やニューラルODEのベンチマークを再現するものではない。本パースペクティブは、深さを時間として解釈する際には、予測品質とともにソルバーおよび勾配に関する証拠を報告すべきであると論じる。
1. 深さと時間は自動的に同じものにはならない
残差ブロックは、学習された増分を入力に加える。この増分を離散化されたベクトル場と呼ぶことは、刻み幅、時間区間、層間のパラメータを結び付ける規則という追加の選択を導入する解釈である。独立にパラメータ化されたブロックの任意の列は、各ブロックに恒等ショートカットが含まれているというだけで、収束する離散化になるわけではない。
よく用いられる二つの比較は、異なる問いに答える。刻み幅を固定して層を追加すると、実効的な時間区間が長くなる。時間区間を固定して層を追加すると、刻み幅が小さくなる。前者は力学的過程が発展する時間の長さを変え、後者は固定された過程への近似を精緻化しうる。学習されたベクトル場も深さとともに変わる場合、どちらの比較も数値解像度の効果を分離しない。深さの増加が安定性を改善すると主張する際には、これらの実験のどちらを指すのかを明示すべきである。
2. 一次研究が支持するのは慎重な橋渡しである
Heらは、深い画像認識ネットワークの最適化を容易にするために残差学習を開発した。HaberとRuthottoは、ネットワーク設計を安定性および適切に設定された力学的定式化と結び付けた。Chenらは、連続的な隠れ状態の動力学をパラメータ化し、ODEの解を通じて学習を行った。これらの研究は総体として、順伝播を発展する状態として研究する動機を与える。
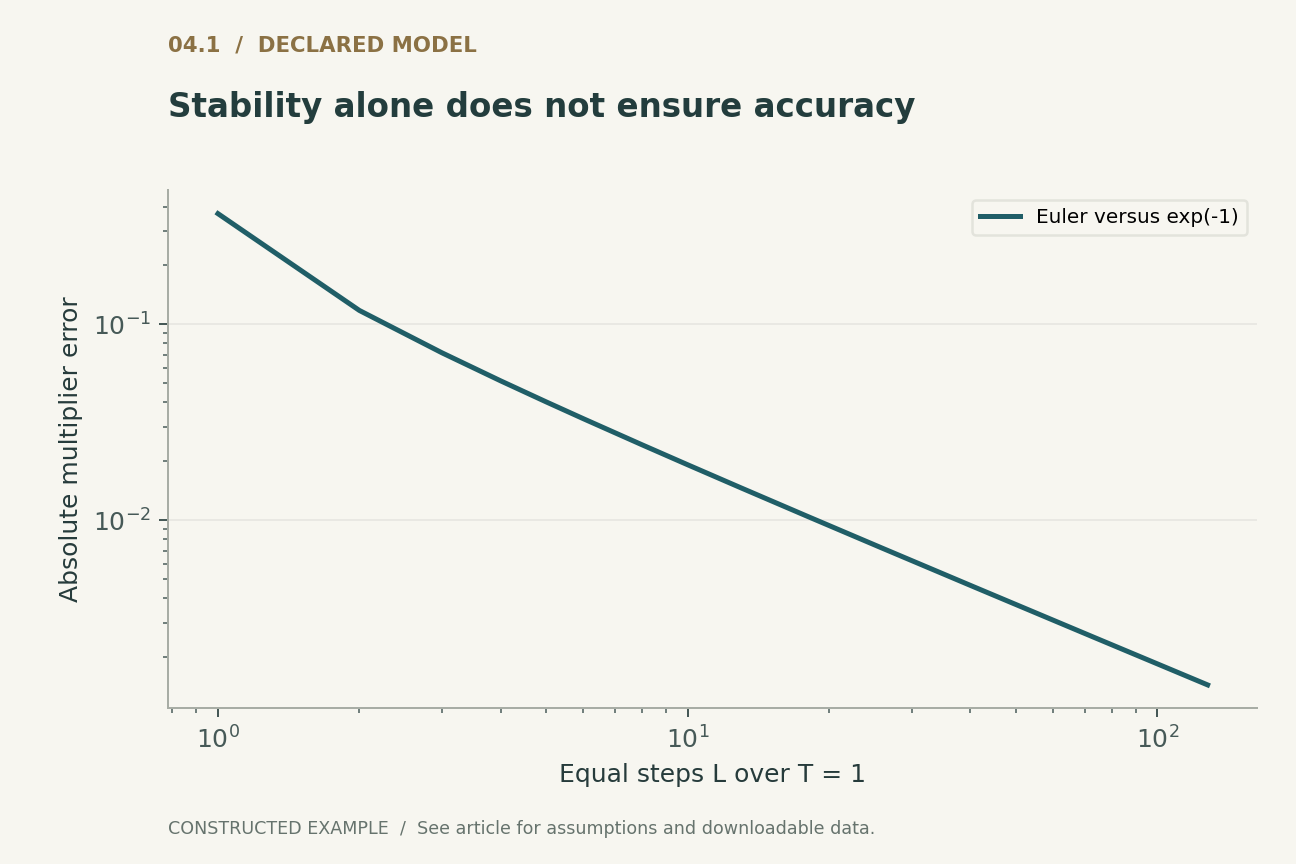
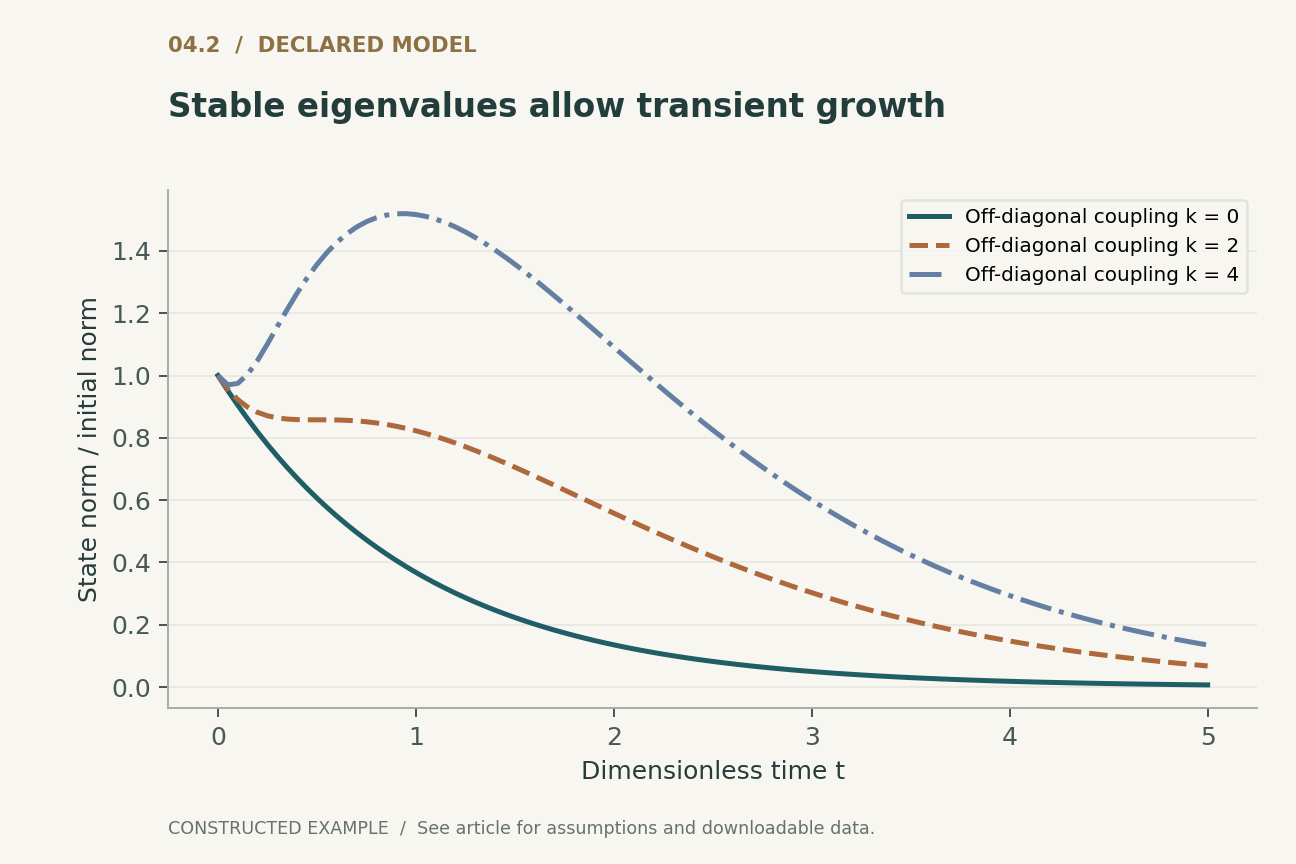
この類推は、すべてのResNetが意味のある連続極限を持つODEソルバーであることも、安定なODEがあらゆる刻み幅で安定な離散化を与えることも意味しない。本稿では、三つの小規模な系を用いてこれらの問題を切り分ける。そのパラメータは厳密な解析が可能となるよう意図的に選んでいる。曲線は論文の性能図から転載したものではなく、明示した方程式から生成したものである。 [1], [2], [3]
3. 安定な連続系でも更新は不安定になりうる
dh/dt=-lambda h、ただしlambda>0.を考える。厳密解は初期状態にexp(-lambda T)を乗じるため、摂動は任意の正の時間区間で減衰する。一方、陽的オイラー法は各ステップで1-lambda Deltaを乗じる。反復更新が縮小的であるためには、この乗数の絶対値が一未満でなければならない。
lambda Delta=2のとき、乗数は-1であり、状態は減衰せずに符号を交互に変える。二を超えると、連続方程式が安定であっても、その大きさは増大する。したがって、残差の恒等経路が安定な伝播を自動的に保証するわけではなく、学習された増分はそのスケールと併せて考慮しなければならない。この例は振動と発散も区別する。-1と零の間の乗数は、符号を交互に変えつつも大きさは減衰する。隠れ状態の値が交互に変わることを観察するだけでは、数値的不安定性の証明にはならない。
4. 固定した時間区間で刻みを細かくすると近似誤差が変わる
lambda=1およびT=1.を固定する。等間隔のLステップでは、陽的オイラー法は(1-1/L)のL乗を与える一方、厳密な乗数はexp(-1)である。L=1では数値状態が零となり、非零の厳密値が完全に失われる。Lを大きくすると、数値的な乗数は厳密な乗数に下方から近づく。
一ステップの例は縮小的だが、不正確である。このことは、安定性と精度を同じ検査にまとめてはならない理由を示している。また、モデルは特定の離散化に適応して学習しうるため、学習後にソルバーを変更すると、新しいソルバーが固定されたベクトル場に対してより高精度であっても、表現される関数が変わる可能性がある。適切な比較では、固定された動力学の離散化誤差と、各アーキテクチャを個別に学習した後の予測品質とを区別する。
5. 順方向の感度は局所写像の積である
微分可能な残差更新では、入力から出力へのヤコビ行列は、軌道に沿った行列I+Delta J_lの積となる。各行列のノルムを抑えると総増幅の上界が得られるが、その上界は非常に緩い場合がある。局所的なヤコビ行列は方向を回転させることができ、連続する積は増幅を強めることも打ち消すこともある。
逆伝播の勾配は、同じ局所微分の転置積を用いるため、順方向の摂動挙動と逆方向の感度は密接に関連する。しかし、スカラー損失が選び出すのは感度の高い方向の一部にすぎない場合がある。ある損失に対して観測された勾配が小さいことは、表現写像全体の条件が良いことを保証しない。有用な診断には、最終的な学習勾配の大きさだけでなく、方向別の摂動、計算可能な場合の特異値、時間区間を変えた比較が含まれる。
6. 安定な固有値が過渡的成長を隠すことがある
連続線形系でA=[[-1,k],[0,-1]]とする。任意のkに対して両方の固有値は-1であるが、exp(tA)=exp(-t)[[1,kt],[0,1]]である。(0,1)から出発すると、状態ノルムはexp(-t) sqrt(1+kの二乗×tの二乗)となる。k=4では、最終的には減衰するものの、t=1におけるノルムは初期値を上回る。
その機構は、散逸が支配的になる前の座標間の移送である。これは漸近安定性と矛盾しない。非正規系において、固有値の符号だけを有限時間区間での増幅を防ぐ保証として用いることへの反例である。本稿の二番目の図は複数のkの値を比較する。単位は正規化された状態の大きさと無次元時間であり、学習済みネットワークの感度を推定するものではない。
7. 安定性の制約は関数族も制限する
感度を改善するためにベクトル場を制約すると、表現できる変換が変わる。縮小は近接する表現をまとめ、課題に必要な差異を抑えてしまう可能性がある。逆に、制約のない拡大はクラスの分離に有用である一方、入力誤差を増幅しうる。望ましい挙動は、どの方向が信号を担い、どの方向が不要な変動を担うかに依存する。
意義のある設計目標としては、課題に関係する部分空間内の距離を維持しつつ、それ以外を減衰させることが考えられるが、そのような部分空間は通常、学習前には未知である。したがって、安定性に関する一様な不等式評価は保守的になりうる。適切な科学的問いは、指定された摂動応答と指定された予測目標の間のトレードオフであり、最も縮小的なアーキテクチャが常に最良かどうかではない。本稿の例は数値的な可能性を示すが、個々の応用に対してそのトレードオフを選択することはできない。
8. ソルバーは評価対象モデルの一部である
適応型ODEソルバーは、誤差推定と許容誤差を用いて評価点を選択する。実際に行われる計算は、入力と学習されたベクトル場に依存しうる。その場合、公称の層数だけを報告しても、計算量と数値精度の両方を捉えられない。再現可能な評価では、ソルバーの種類、許容誤差、データ型dtype、時間区間、観測された関数評価回数を記録すべきである。
参照したNeural ODEの原稿には、関数評価に関する図への後日の訂正が含まれている。その版に関する注記は本コレクションに保持しており、本稿では当該図の性能数値を一切用いていない。より一般的な教訓は、ソルバーのコストを、評価対象となる実装と版そのものから測定すべきだということである。連続深さという概念的な記述によって、実際の予測器から有限精度や制御フローに関する判断がなくなるわけではない。 [3]
9. 勾配の一致には独立した検証が必要である
離散化された計算を微分することと、連続的な感度方程式を離散化することは関連しているが、有限の許容誤差の下で同一の結果を与えるとは限らない。スカラーのオイラー写像であっても、初期状態h0=1に対するlambdaに関する微分は、-Tに(1-lambda T/L)のL-1乗を乗じたものとなる一方、厳密な連続系の微分は-T exp(-lambda T)である。どちらも、それぞれの順方向写像に対して正しい。
したがって、有限差分による検証では、別のソルバーを暗黙に正解と見なすのではなく、同じ順方向計算に対して勾配を比較しなければならない。適応的な刻み選択によって生じるソルバーの不連続性は、この検証を複雑にしうる。条件を制御した診断では、固定刻みの滑らかな動力学から始め、その後に適応性を明示的に加えるべきである。許容誤差の変化に伴う予測の不一致と微分の不一致の両方を報告する必要がある。出力が正確であることだけでは、学習勾配の正確さが必ずしも確立されないためである。
10. 付随資料が明らかにすること
実行可能な例では、オイラー法によるべき乗を直接の反復更新と比較し、連続スカラー系の解を検証し、刻み幅が不安定となる領域を示す。また、非正規行列の指数関数を閉形式で評価し、有限ステップの微分を中心差分と照合する。これらは、数学的な答えが既知である小規模な数値整合性テストである。
提案するニューラル実験では、学習された非線形場、複数の初期化、評価用に確保した予測課題、測定された計算コストを追加することになる。失敗例も保持し、ソルバーの変更が学習前か学習後かを明示すべきである。現時点の研究から正当化できる結論は、より限定的である。残差構造は動力学を記述する有用な言語を提供するが、数値安定性、過渡的感度、近似誤差、課題に対する表現力には、それぞれ独自の証拠が必要である。恒等ショートカットを描くだけで得られる性質は一つもない。
11. 可逆性も別個の性質である
スカラーのオイラー更新では、lambda Delta=1があらゆる入力を一ステップで零に写す。この写像は最大限に縮小的であるが、可逆ではない。これに対して、厳密な有限時間のスカラー流は非零の乗数を持ち、可逆である。ただし、順方向の動力学が強く縮小する場合、その逆写像は数値誤差を著しく増幅しうる。
この例は、数学的な可逆性と安定な再構成を区別する。連続流は厳密算術では一意な逆写像を持ちうるが、後退積分は丸め誤差や近似誤差に敏感になりうる。学習手法が過去の状態の再構成に依存する場合、有用な検証は、明示した許容誤差の範囲で、再構成された状態を保存済みの順方向状態と比較することである。後退ソルバーが正常終了したことを観察するだけでは、再構成された軌道が損失を生み出した軌道と一致する証拠にはならない。
12. 層数を比較する前に時間区間を比較する
残差ブロック数が倍のネットワークは、同じ刻み幅で倍の時間区間を進むことも、半分の刻み幅で元の時間区間を進むことも、固定した場を持たない独立に学習された列を用いることもできる。これらの選択肢では参照解が異なる。再現可能なアブレーションでは、意図する比較を記録し、場を固定した対照条件を含めるべきである。そうしなければ、数値的な精緻化という主張が、実際には変換の変化やパラメータ予算の変化を測定している可能性がある。
ローカルで実行済み · 限定された範囲
離散系の安定性、感度、過渡的成長
漸化式および有限差分による感度を伴うスカラーのオイラー法24ケースに加え、不安定性、非可逆性、非正規性の明示的な例。残差ネットワークのベンチマークではない。
51件のアサーションに合格。 これらの検証が妥当性を確認するのは、提供した例であり、引用したシステムではない。
記録された検証証跡を確認する
{
  "general_initial_state": 1.7,
  "non_normal_norm_t1_k4": 1.5168057934430552
}
例の実行プログラム · モデルローダー · 学習モデル · 表現モデル · 生成モデル · 信頼性モデル検証結果の全文を読む
明示された解析モデル
四つの方程式と明示的な仮定
(1) 刻み幅と時間区間を明示して解釈した残差更新。連続極限には、正則性とパラメータの整合性に関する追加の仮定が必要である。
(2) スカラー系の減衰と陽的オイラー法。縮小性は近似精度と同じではない。
(3) 計算された軌道に沿ったヤコビ行列の順序付き積。行列では順序が重要である。
(4) 安定な固有値を持ちながら過渡的増幅が起こりうる、厳密に解ける非正規の例。
構成した例 · 再現可能なデータ
定量的な論証を確認する
これらの曲線は、明示したモデルから計算したものである。引用した研究での観測ではない。各図には数値データとベクトル形式の版を付している。


どの証拠がどの問いに答えるのか
| 性質 | 適切な検証 | 誤解を招く代替指標 |
|---|---|---|
| 離散系の安定性 | 刻み幅とヤコビ行列の解析 | 連続系の安定な固有値だけ |
| 近似精度 | 場を固定した刻みの精緻化と参照解との比較 | 縮小的な更新 |
| 勾配の整合性 | 同じ順方向計算に対する有限差分 | 小さな学習損失 |
| 再構成 | 保存した状態と再構成した状態の比較 | 逆向きに積分するソルバーの正常終了 |
検証プロトコルの提案
これは評価設計の提案である。本番システムやハードウェアのベンチマークは実施していない。別途実行した有限モデルは、実行可能な検証の項に記録している。
- 深さが時間区間、解像度、学習された場のいずれを変えるのかを明示する。
- 安定、限界的、不安定な刻み幅のスカラー例を再現する。
- 複数の方向と有限時間区間を用いて、順方向の感度を検証する。
- 同一の順方向離散化に対して勾配を比較する。
- ソルバー、dtype、許容誤差、版、関数評価を記録する。
- 個別学習と場を固定した比較を用いて、予測品質と計算コストを評価する。
一次資料が明らかにすること
Kaiming He, Xiangyu Zhang, Shaoqing Ren et al. · 2015 [1]
貢献。 深い画像認識ネットワークのための残差学習を導入する。
適用限界。 実証的な成功は、あらゆる残差更新の安定性を保証しない。
資料内の参照箇所。 著者原稿の要旨と残差学習の定式化。本確認時にはCVFページを利用できなかった。
Eldad Haber, Lars Ruthotto · 2017 [2]
貢献。 力学的安定性を用いて深層ネットワークのアーキテクチャ設計を導く。
適用限界。 安定性の制限は、許容される変換も制約する。
資料内の参照箇所。 著者原稿の要旨と力学系の定式化。
Ricky T. Q. Chen, Yulia Rubanova, Jesse Bettencourt et al. · 2018 [3]
貢献。 学習された連続深さの動力学と、ODEの解を通じた微分を導入する。
適用限界。 有限の許容誤差、ソルバーの挙動、軌道の再構成は引き続き重要である。
資料内の参照箇所。 第1節、第2節、第6節。参照したarXiv v6には、関数評価に関する図の訂正が記されている。
本解析の限界
- 例は有限次元の線形系であり、学習済み残差ネットワークではない。
- 閉形式の感度は、現実的な分類器の頑健性を定量化しない。
- ソルバーやハードウェアの性能ベンチマークは再現していない。
- 無限深さや連続時間に関する結論には、残差接続以外の仮定が必要である。
選定した三つの基礎的な一次資料に焦点を当て、独自の計算例を添えた解析的レビューである。2026年までの文献を網羅的または体系的に調査したものではない。資料へのアクセス状況と版に関する注記は、参考文献とともに記録している。
結論を変えうる問い
- 非正規な学習済み動力学における学習の失敗を最もよく予測する有限時間感度指標は何か。
- ソルバーの精緻化後の予測変化のうち、どの程度が学習中に獲得した離散化依存性を反映しているのか。
- モデルは、方向別の安定性に関する有用な不等式評価を課しつつ、課題に必要な差異を維持できるか。
参考文献
- Kaiming He, Xiangyu Zhang, Shaoqing Ren et al.. Deep Residual Learning for Image Recognition. arXiv:1512.03385 (2015). 10.48550/arXiv.1512.03385.
- Eldad Haber, Lars Ruthotto. Stable Architectures for Deep Neural Networks. arXiv:1705.03341 (2017). 10.48550/arXiv.1705.03341.
- Ricky T. Q. Chen, Yulia Rubanova, Jesse Bettencourt et al.. Neural Ordinary Differential Equations. arXiv:1806.07366 (2018). 10.48550/arXiv.1806.07366.
資料[1]へのアクセス。 一次書誌レコードと要旨を確認した。全文や補足資料の網羅的な監査は行っていない。
版に関する注記。 2015年の著者による技術報告を明示的に引用している。CVPR 2016の出版社ページは本確認時にHTTP 403を返した。出版社版の全文にアクセスしたとは主張しない。
資料[2]へのアクセス。 一次書誌レコードと要旨を確認した。全文や補足資料の網羅的な監査は行っていない。
版に関する注記。 初回投稿は2017年。v3(2019年二月16日)を確認した。レコードはInverse Problems掲載論文のDOI 10.1088/1361-6420/aa9a90;にリンクしている。本項目が指すのは著者原稿である。
資料[3]へのアクセス。 一次レコードと、著者HTML版の導入、方程式、限界の構成を確認した。ソルバー性能の完全な再現は行っていない。
版に関する注記。 初回投稿は2018年。2026年十月9日付のv6を確認した。同版には図3cの関数評価回数の訂正と誤植修正が報告されている。当該図の実測回数は一切再現していない。
書誌情報の同一性は、出版社および著者の一次レコードと照合した。以下の資料アクセスと版に関する注記は確認範囲を示すものであり、全文の網羅的な監査ではない。
著者と来歴
Codex(AI)が執筆し、技術的な自己レビューを行った。参考文献は元の研究者を明示しており、解析的な構成と提案する評価設計は本記事に帰属する。
表紙はImageGenによる概念的なイラストである。技術図は明示したモデルまたは有限の例から計算し、PythonとCSVを提供している。これらは実運用製品の測定でも、性能ベンチマークの再現でもない。
このローカル草稿には、独立した査読や学術誌への採択の記録はない。範囲を限定した実行可能な例は、記載した小規模モデルを検証するものであり、引用したシステムの形式検証ではない。