
الملخص
قد تتضمن العروض التوضيحية الروبوتية استراتيجيات معقولة متعددة، وقد يؤدي حساب متوسط الأفعال مباشرة إلى الوقوع في منطقة ذات احتمال منخفض جدًا في توزيع تلك العروض. تنمذج سياسات الانتشار تسلسلات الأفعال من خلال إزالة الضوضاء المشروطة، غير أن النجاح ضمن حلقة مغلقة يعتمد أيضًا على الإدراك والتأخير ونافذة التنفيذ وتغيّر توزيع الحالات. يقارن هذا المقال واجهات السياسات التوليدية والبيانات العابرة للمهام ومناهج الرؤية واللغة والفعل، ويقترح اختبارات قبول مرحلية تبدأ بالتقييم خارج الاتصال وتنتهي باختبارات مادية مضبوطة. يوضح الرسم توزيعًا ثنائي المنوال مُنشأً لأغراض الشرح، ولا يقابل مسارات روبوتية حقيقية.[1] Diffusion Policy: Visuomotor Policy Learning via Action[2] Learning Fine-Grained Bimanual Manipulation with Low-Co[3] RT-2: Vision-Language-Action Models Transfer Web Knowle
ترجمة الملخص الإنجليزي
تنمذج سياسات الانتشار تسلسلات أفعال مشروطة بدلًا من فعل واحد يمثّل المتوسط. نستخدم كثافة ثنائية المنوال محددة صراحة لشرح كيف يمكن لحساب المتوسط أن ينتج فعلًا منخفض الكثافة الاحتمالية، ثم نحلل التنفيذ بأفق متراجع والتأخير. لا يمثّل الشكل بيانات مسارات روبوتية. وتتطلب جودة التنبؤ خارج الاتصال، والنجاح ضمن حلقة مغلقة، والسلامة عمليات تحقق منفصلة.
1. لا يجوز استبدال الأفعال متعددة الأنماط بمتوسطها اعتباطًا
قد تسمح الملاحظة نفسها بالالتفاف حول جسم من يساره أو يمينه؛ وكلا الفعلين معقول، بينما قد يشير متوسطهما إلى عائق في الوسط. يوضح هذا المثال أن المتوسط الشرطي الناتج عن الانحدار بخطأ تربيعي يختلف عن سياسة قابلة للتنفيذ، لكن ليست جميع المهام بحاجة إلى نموذج متعدد الأنماط. تستخدم سياسات الانتشار إزالة الضوضاء المشروطة لتوليد تسلسلات الأفعال، ويمكنها تمثيل أنماط مرشحة متعددة؛ أما ما إذا كانت تغطي العروض التوضيحية فعلًا وتولّد أفعالًا مستقرة، فيتطلب أيضًا فحص وحدات الأفعال وحدودها والأطر الإحداثية وتوزيع التدريب.[1] Diffusion Policy: Visuomotor Policy Learning via Action
2. يعمل توليد التسلسلات وإعادة التخطيط ضمن حلقة مغلقة معًا
يمكن للسياسة أن تتنبأ بنافذة من الأفعال، ثم تنفّذ جزءًا منها فقط قبل تجديد الإدراك والتخطيط. تقلل النافذة الأطول تواتر إعادة الحساب، لكنها قد تجعل التنفيذ يعتمد مدة أطول على ملاحظات متقادمة؛ أما النافذة الأقصر فتستجيب بسرعة أكبر، لكنها تزيد عبء الاستدلال والاتصال. يؤثر كل من عدد خطوات إزالة الضوضاء وطول المخرجات في التأخير. وعند المقارنة، ينبغي تثبيت تواتر الإدراك ونافذة التنفيذ وواجهة المتحكم، ولا يجوز استنتاج نجاح المهام الفعلية اعتمادًا على خطأ الأفعال خارج الاتصال وحده.[1] Diffusion Policy: Visuomotor Policy Learning via Action
3. يغيّر التدريب المسبق والبيانات العابرة للمهام نطاق الانطباق
يدرس RT-1 توسيع نطاق بيانات مهام الروبوتات الحقيقية ونمذجة التسلسلات، بينما يربط RT-2 المعرفة البصرية اللغوية بتمثيلات الأفعال. توفر هذه الأعمال مسارات مختلفة للتمثيل والتدريب، لكن بياناتها وروبوتاتها وطرق تحويل الأفعال إلى تمثيل متقطع وتعريفات مهامها تختلف، ولذلك لا يمكن ترتيبها مباشرة وفق الأرقام الواردة في ملخصاتها. وقبل النقل إلى منصة جديدة، ينبغي تحديد دلالات الأفعال ومعايرة الكاميرات وحيز العمل وتغطية التدريب؛ فالقدرة على فهم النصوص لا تغني عن الديناميكيات الفيزيائية وموثوقية التنفيذ.[2] Learning Fine-Grained Bimanual Manipulation with Low-Co[3] RT-2: Vision-Language-Action Models Transfer Web Knowle
4. ميزانية التأخير جزء من السياسة
يجب أن يتوافق مجموع تأخيرات الاستشعار والمعالجة المسبقة واستدلال النموذج والاتصال والتحضير للتنفيذ مع دورة التحكم. وحتى إذا استوفى متوسط التأخير المتطلبات، فقد تؤدي تأخيرات الذيل إلى عدم الاستقرار أو مخاطر على السلامة. ينبغي قياس محاذاة الطوابع الزمنية والملاحظات المتقادمة وفقدان الإطارات والسلوك بعد انقضاء المهلة، وتقييد التنفيذ بآليات مستقلة لفرض الحدود والإيقاف. لم يُوصَل أي روبوت في إطار هذا المقال؛ وينبغي إجراء أي اختبار فعلي أولًا في بيئة مضبوطة ومسموح بها قانونًا، ولا يجوز التعامل مباشرة مع الأفعال المولّدة بوصفها أوامر آمنة.[1] Diffusion Policy: Visuomotor Policy Learning via Action[2] Learning Fine-Grained Bimanual Manipulation with Low-Co
5. تتطلب درجات التقييم خارج الاتصال والنجاح ضمن حلقة مغلقة بيانات مختلفة
يفحص التحقق خارج الاتصال تنبؤات الأفعال القريبة من العروض التوضيحية فقط، بينما تغيّر الأخطاء ضمن الحلقة المغلقة الحالات اللاحقة، مما يجعل النموذج يواجه ملاحظات نادرة نسبيًا في التدريب. ينبغي أن تبدأ اختبارات القبول بفحص واجهة الأفعال والمحاكاة، ثم تختبر القدرة على التعافي باستخدام اضطرابات مضبوطة، مع تسجيل مؤشرات منفصلة مثل نجاح المهمة والتصادم والتدخل لتولي التحكم وانقضاء المهلة. ويجب أن تغطي التجارب المتكررة مواضع الأجسام والإضاءة والحالات الابتدائية، وألا تُحذف حالات الإخفاق قبل التحليل الإحصائي. ويجب الإبلاغ عن مؤشرات السلامة ومؤشرات المهام بصورة منفصلة.[1] Diffusion Policy: Visuomotor Policy Learning via Action[3] RT-2: Vision-Language-Action Models Transfer Web Knowle
6. ينبغي أن تشمل سجلات إعادة الإنتاج العتاد وظروف التشغيل
ينبغي حفظ تفاصيل الروبوت والمؤثر النهائي والبرمجيات الثابتة والكاميرات والمعايرة وتواتر التحكم وإصدارات البيانات والنموذج. قد تتجاوز التغيرات البيئية في التجارب الفعلية الفروق بين الخوارزميات، ولذلك يلزم ترتيب عشوائي وتوزيع ابتدائي متماثل وتكرار كافٍ. وينبغي لمن يعيد إنتاج النتائج بيان الشروط المتطابقة والمختلفة وتسجيل الحالات غير الناجحة. يشرح هذا المقال تعدد الأنماط وقيود التحكم فقط، ولم يُنجز تجارب روبوتية، ولا يدّعي الحصول على معدل نجاح في العالم المادي.[1] Diffusion Policy: Visuomotor Policy Learning via Action[2] Learning Fine-Grained Bimanual Manipulation with Low-Co[3] RT-2: Vision-Language-Action Models Transfer Web Knowle
المعادلات الأساسية واشتقاقاتها
(1) التوزيع الشرطي لتسلسل الأفعال؛ يجب تحديد سجل الملاحظات والتمثيل البارامتري للأفعال ونافذة التنفيذ.
LaTeX
\pi_\theta(a_{t:t+H}\mid o_{\le t})(2) عرض توضيحي لدالة هدف إزالة الضوضاء من الأفعال، ولا تعادل معدل التصادم أو الاستقرار أو معدل نجاح المهام الفعلية.
LaTeX
\mathcal L=\mathbb E\|\epsilon-\epsilon_\theta(a^{(s)},s,o)\|_2^2(3) يجب أخذ تأخيرات الذيل والطوابع الزمنية في الحسبان؛ ولا يشكّل استيفاء ميزانية المتوسط برهانًا على سلامة التحكم.
LaTeX
\tau_{\mathrm{sense}}+\tau_{\mathrm{infer}}+\tau_{\mathrm{comm}}+\tau_{\mathrm{prepare}}\le T_{\mathrm{budget}}مسار المنهج والأدلة
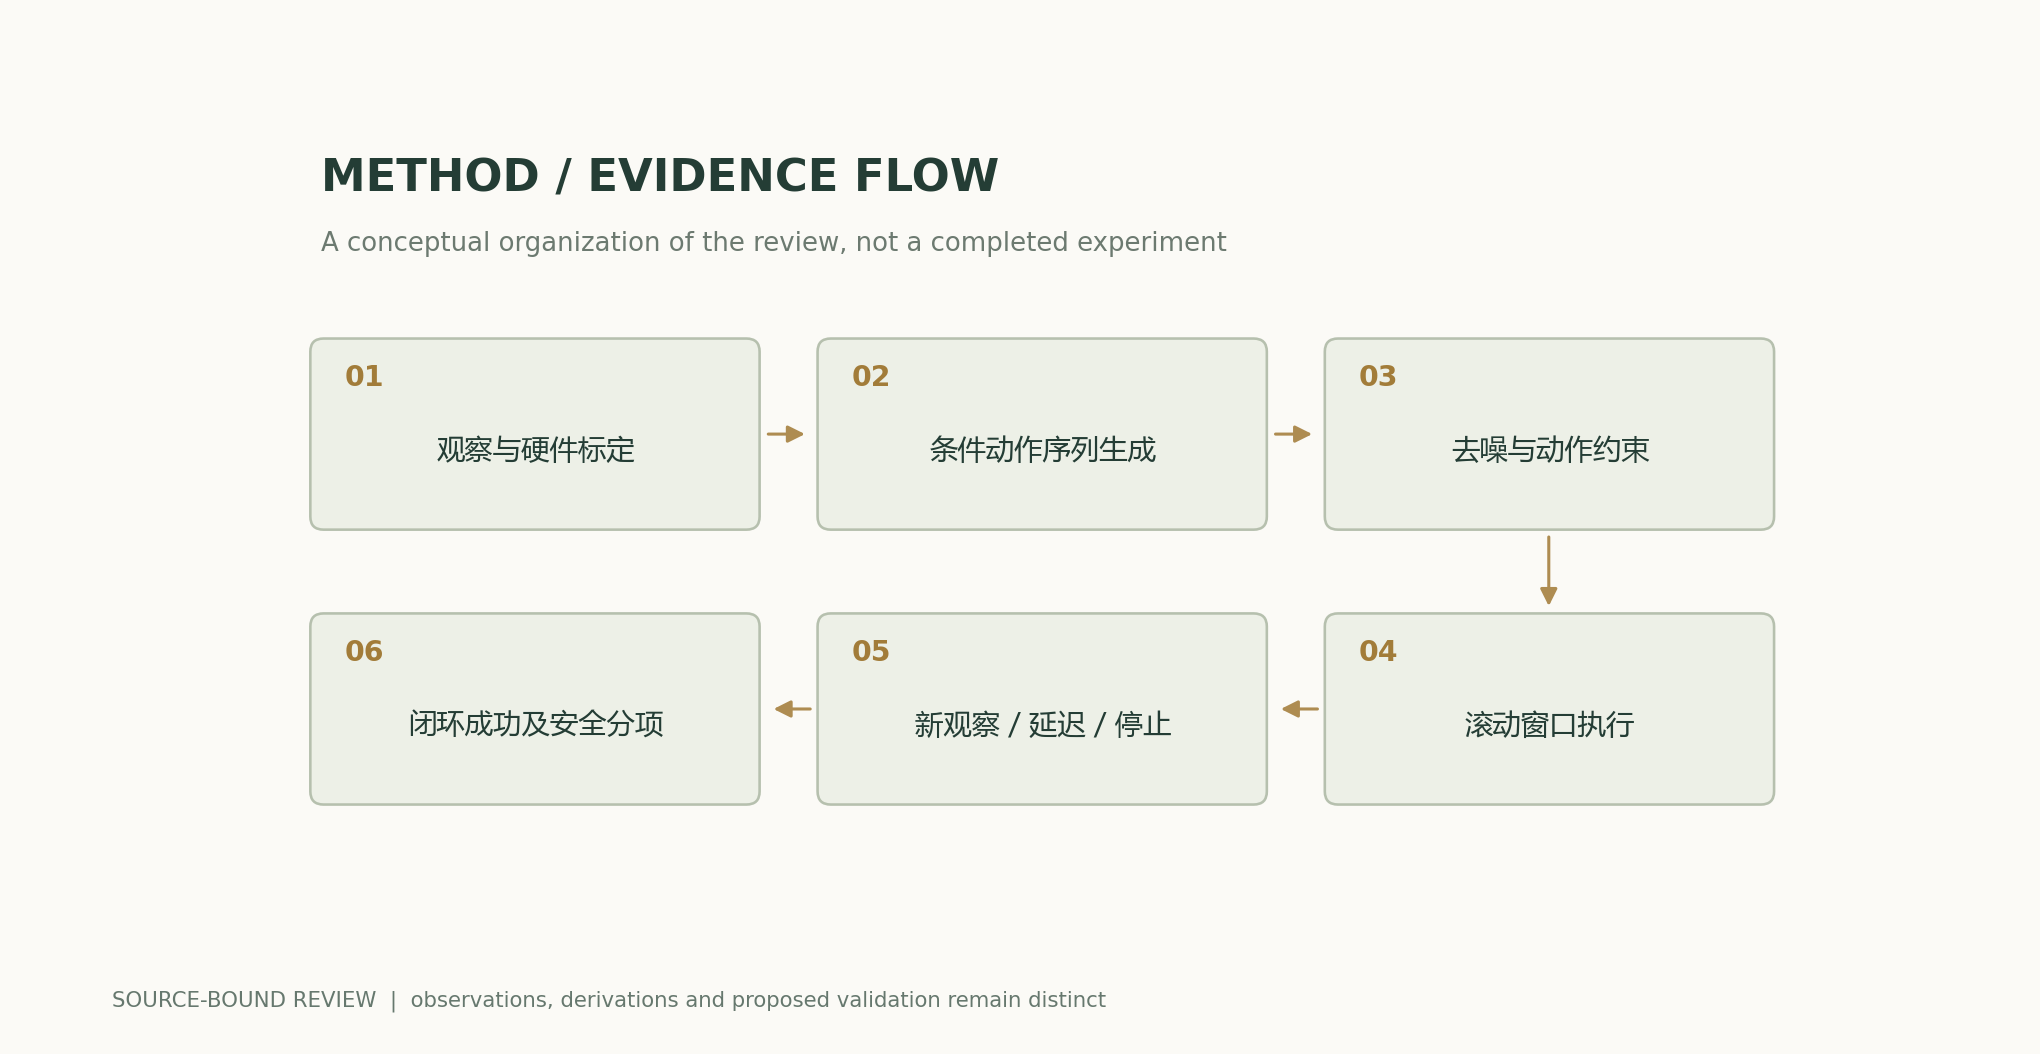
الرسوم التحليلية والأمثلة العددية
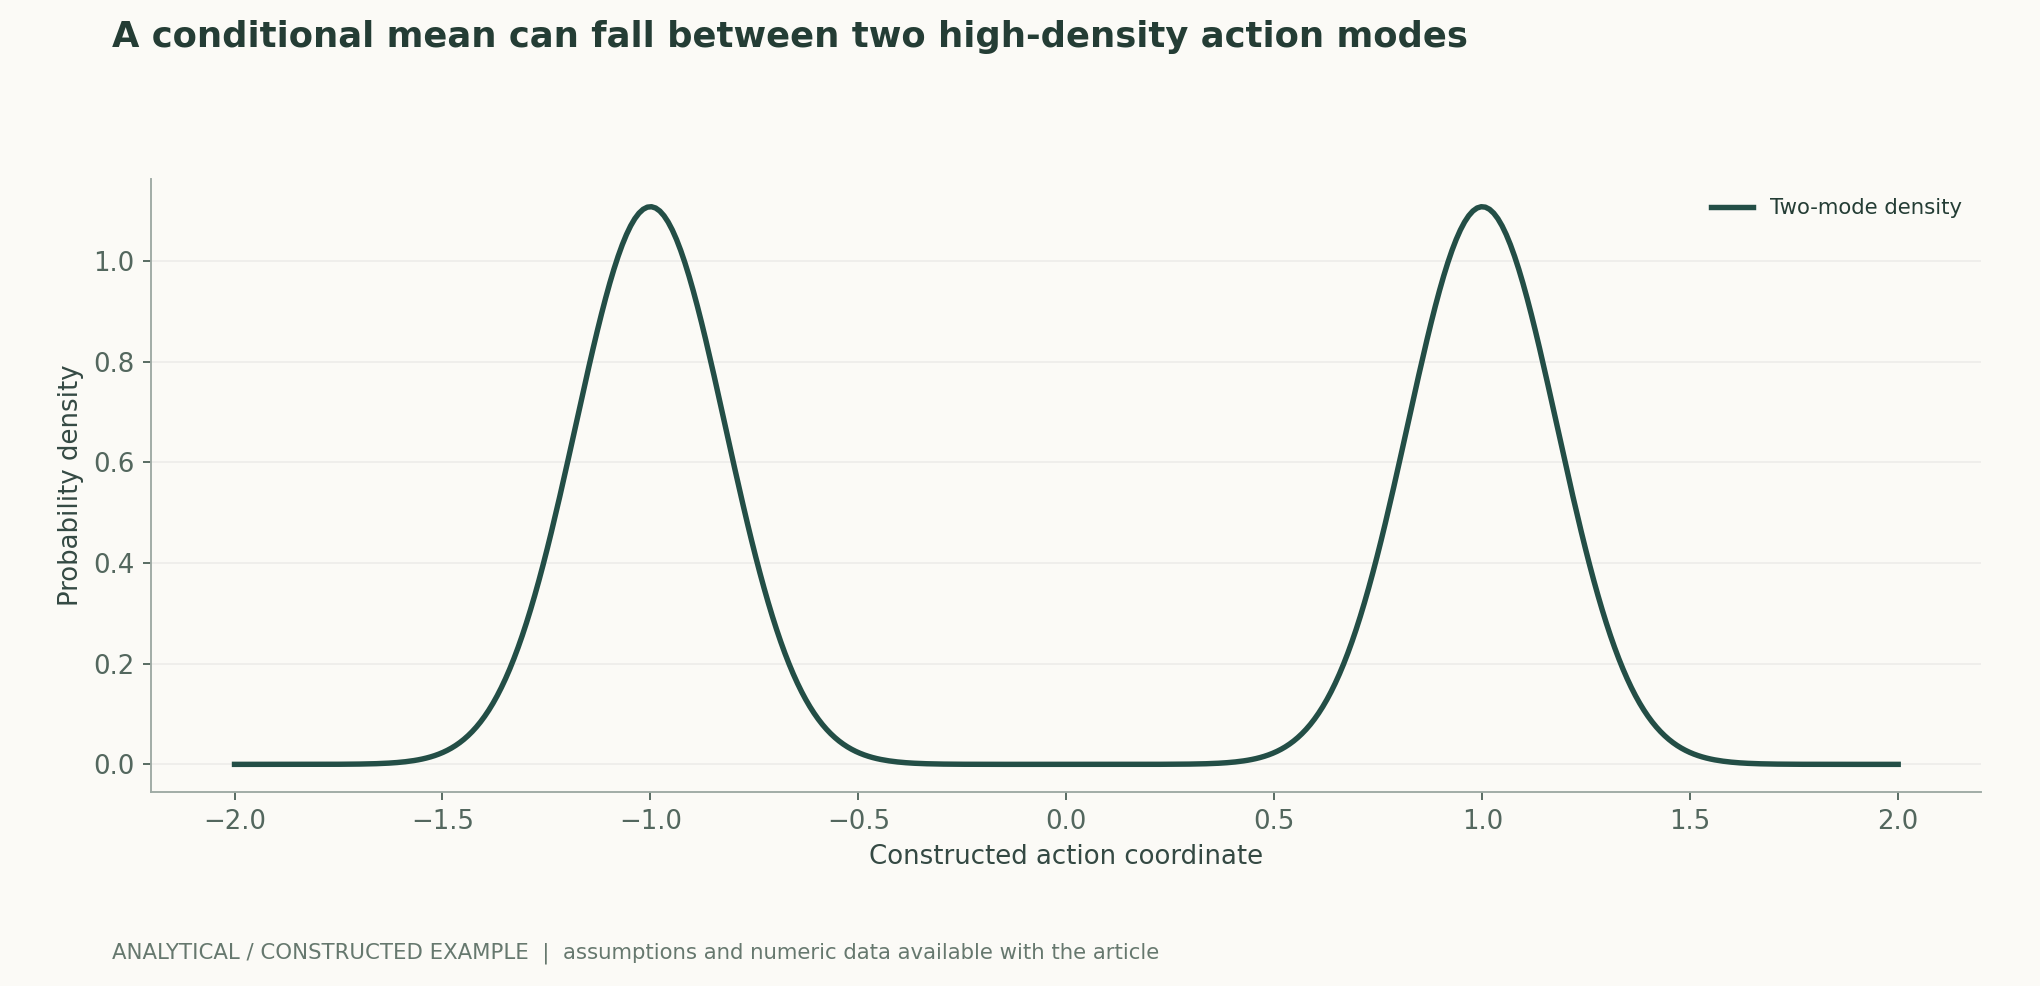
مثال محلول قابل لإعادة الحساب
متوسط التوزيع المتناظر ثنائي المنوال هو 0، لكن الكثافة قرب 0 أقل بكثير منها عند ±1. يوضح ذلك أن المتوسط قد لا يمثل نمطًا قابلًا للتنفيذ، ولا يثبت أن سياسات الانتشار تستوفي تلقائيًا أي قيود روبوتية.
مقارنة المناهج
| المنهج أو الحكم | المتغيرات المضبوطة والقياسات | شروط الإخفاق وتفسيرها |
|---|---|---|
| سياسة متعددة الأنماط | فحص أنماط الأفعال ووحداتها وقيودها | قد يفتقر المتوسط الشرطي إلى سند من الأفعال القابلة للتنفيذ |
| التنفيذ بأفق متراجع | تثبيت نافذتي التنبؤ والتنفيذ | توجد مفاضلة بين طول النافذة وحداثة التغذية الراجعة |
| النقل بين المهام | التحقق من المنصة والمعايرة وتغطية البيانات | القدرة اللغوية لا تعادل الموثوقية الفيزيائية |
| اختبارات القبول المادية | إدراج النجاح والتدخل لتولي التحكم والتصادم وانقضاء المهلة كلًّا على حدة | لا يمكن للخطأ خارج الاتصال أن يحل محل اختبارات الحلقة المغلقة |
خطة المراجعة والتجارب
- تثبيت العتاد والمعايرة والأطر الإحداثية ووحدات الأفعال وإصدار واجهة التحكم.
- تقسيم العروض التوضيحية بحسب المهمة والبيئة، لمنع توزيع مقاطع المسارات المتجاورة بين مجموعتي التدريب والاختبار.
- التحقق أولًا من نطاق المخرجات وحدود الحركة والإيقاف والمحاكاة، ثم الانتقال إلى تجارب مادية مضبوطة.
- تثبيت نافذتي إعادة التخطيط والتنفيذ، وقياس تأخيرات الذيل والملاحظات المتقادمة عبر جميع المراحل.
- توزيع الحالات الابتدائية عشوائيًا وتكرار التجارب، وتسجيل النجاح والتصادم والتدخل لتولي التحكم وانقضاء المهلة والتعافي بصورة مستقلة.
- الإفصاح عن الاختلافات البيئية والإخفاقات، وعدم استبدال الإحصاءات الكاملة للتجارب بمقاطع فيديو منتقاة.
نطاق الانطباق والقيود
- الكثافة ثنائية المنوال ليست مسارات روبوتية.
- لم تُجرَ تجارب على روبوت مادي.
- جودة توزيع الأفعال لا تثبت السلامة.
- يتطلب النقل بين المنصات إعادة التحقق من الواجهات.
المصادر الأولية والادعاءات المقابلة لها
- Diffusion Policy: Visuomotor Policy Learning via Action Diffusion, , , , , , , · 2023-03-07Abstract; 原文方法、理论和实验章节见作者原始论文链接
- Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware, , , · 2023-04-23Abstract; 原文方法、理论和实验章节见作者原始论文链接
- RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Control, , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , , -------------------------------------------------------------------------------- · 2023-07-28Abstract; 原文方法、理论和实验章节见作者原始论文链接
الاستشهاد وتصدير المقال
BibTeXRISCSL JSONTXTالمقال بصيغة JSON
المؤلف والإصدار والمصادر
مراجعة بحثية بمساعدة الذكاء الاصطناعي؛ كتبها Codex (ذكاء اصطناعي) وأجرى اشتقاقاتها التحليلية استنادًا إلى الأدبيات الأولية المدرجة. لا يتوفر على هذا الموقع سجل لتحكيم مستقل لهذا المقال أو لتجارب أصلية على النماذج تخصه.
تعديل أداء القارئ: تُعاد أيضًا الاستفادة من الصفحة المقروءة سابقًا عندما يُرجع طلب HEAD حديث الحالة 200 وتظل قيمة ETag متطابقة. يحتفظ المتن والمعادلات والمصادر وبيانات الرسوم العلمية بمحتوى الإصدار السابق.
يُفصل الغلاف المفاهيمي عن الرسوم العلمية؛ وتُحسب الرسوم العلمية باستخدام معادلات متاحة للجمهور وافتراضات معلنة صراحة، وتُنسب جميع نتائج الأوراق الأصلية إلى مصادرها.
سجل المؤلف والإصدارات والتصحيحات · /guides/robotics-diffusion-policy/v1/
مصادر الغلاف والرسوم العلمية · البيانات والمصادر والافتراضات · سجل النشر والإصدارات
مراجعة المصدر: 6251a250b27bb8b449f59b392f81abd355383770