
要旨
決定論的気象モデルは平均誤差を低減できるが、実際の意思決定では、事象の確率、同時リスク、極端な裾の把握が必要となることが多い。GenCastは確率的アンサンブルによって将来の可能な軌跡を表現し、原論文では特定の年、変数、予測リードタイムについて業務用ENSと比較されている。これらの結果は、初期化、メンバー数、参照解析と併せて解釈しなければならない。本稿ではGraphCastとWeatherBench 2を踏まえ、アンサンブルCRPS、空間相関が集約リスクに及ぼす影響、有限アンサンブルによる稀な事象の分解能の限界を導出する。対応付けた時間ブロックと下流のリスクを中心とする検証計画を提案する。図には、実際の気象予測の再実行結果や当サイトの予報は含まれていない。[1] Probabilistic weather forecasting with machine learning[2] GraphCast: Learning skillful medium-range global weathe[3] WeatherBench 2: A benchmark for the next generation of
原文の英語要旨の翻訳
確率的気象予測は、妥当な軌跡、較正された周辺分布、整合的な同時事象を表現する必要がある。本稿ではGenCastをGraphCastおよびWeatherBench 2と併せて検討し、アンサンブルCRPSと空間相関に関する反例を導出する。局所分布が同一の二つの予測であっても、集約リスクは大きく異なり得る。解析的なガウス分布の例と有限アンサンブルの裾に関する計算は、極端現象について別個の評価項目を設け、初期化の公平性を明示した、対応付き時間ブロック評価を行う動機となる。
1. 平均二乗誤差に関して最適な軌跡が、実際の気象の一つの実現とは限らない理由
GraphCastは効率的な中期決定論的予測のアプローチを代表する一方、GenCastは将来状態の条件付き分布を直接表現する。将来の嵐の経路に二つの可能な分岐がある場合、平均二乗損失が選好する条件付き平均は両経路の中間に位置し、いずれの実際の嵐も表さない可能性がある。そこで本稿では、アンサンブル平均とアンサンブルメンバーを区別する。平均は一部の点推定の評価項目に適するが、メンバーは経路、極端現象、集約量の推定に用いるため、妥当な空間構造を保持する必要がある。決定論的モデルの初期値摂動を増やしても、欠落している分布形状がすべて自動的に回復するわけではなく、メンバーのスペクトル構造と時間的整合性を直接検証しなければならない。[2] GraphCast: Learning skillful medium-range global weathe[1] Probabilistic weather forecasting with machine learning
2. GenCastの原論文の結果は、明確に定められた比較設定に属する
GenCastの原論文では、15日先まで、12時間間隔、0.25°格子のアンサンブル予測を評価し、2019年のテストで50メンバーのアンサンブルを用いて複数の評価対象を比較している。1320項目のスコアカードにおける97.2%という結果は、変数、予測リードタイム、鉛直レベルの組合せに関するものであり、相互に独立した1320件の新たな気象事象を意味しない。原論文は、これらの評価対象に依存関係があることを明示的に注意している。したがって本稿では、この数値を出典研究の特定の結論として保持し、「将来のすべての気象に対する正解率」と読み替えない。比較では、各モデルの初期化時刻、利用可能な観測、真値として用いる解析も保持する必要がある。[1] Probabilistic weather forecasting with machine learning
3. 本稿の導出:CRPSは位置と分散の程度を同時に評価する
アンサンブルCRPSは、メンバーから観測値までの平均絶対距離から、メンバー間の平均対距離の半分を差し引いたものとして表せる。第一項は観測からの乖離に罰則を与え、第二項はすべての確率を無条件に単一点へ集中させることを防ぐ。両者を合わせると、期待値の意味で正しい分布が促される。本稿ではガウス分布の解析式を用いて、平均のバイアスと、狭すぎるアンサンブルおよび広すぎるアンサンブルの異なる代償を示し、有限メンバーによる推定と理想的な分布の評価との違いを明記する。分散の大きいアンサンブルが必ずしも優れているわけではなく、狭いアンサンブルが必ずしも正確なわけでもない。気象条件の難しさの違いを手法の差と誤認しないよう、同一の検証標本で対応付き比較を行うべきである。作者分析与复核建议 / Author analysis
4. 較正とシャープネスは併せて解釈する必要がある
GenCastとWeatherBench 2は、アンサンブルの広がりと誤差の関係を含む複数の確率診断を用いる。較正は確率と事象の発生頻度の整合性を要求し、シャープネスは予測分布がどれほど集中しているかを表す。集中した分布が有用なのは、較正が十分である場合に限られる。常に気候学的な平均分布を出力するシステムは、かなり良好に較正されていても、個々の事例についてほとんど情報を提供しない可能性がある。本稿では、季節、地域、予測リードタイム、事象の強度ごとに信頼度を図示し、標本数も報告することを提案する。全体の較正が良好でも、特定の海域、極端現象の種類、予測リードタイムにおける系統的な過信は排除できない。[1] Probabilistic weather forecasting with machine learning[3] WeatherBench 2: A benchmark for the next generation of
5. 本稿の反例:局所的な正しさは同時リスクの正しさを保証しない
二地点の正規化された風力発電誤差が、それぞれ平均ゼロ、分散一であり、相関係数がρであるとする。総誤差の分散は2+2ρとなる。ρ=−0.5では1、ρ=0.8では3.6であり、両地点の局所分布は完全に同一であるにもかかわらず異なる。この解析例は、格子点ごとの周辺分布だけを検査すると、電力網、流域、嵐の経路に重要な依存性を見落とす可能性を示す。本稿は実際の電力網をシミュレーションしたものではなく、同時評価の必要性を示している。アンサンブルメンバー内の時空間関係を保持してから集約指標を計算すべきであり、各地点のメンバーを事前に独立に並べ替えて相関構造を破壊してはならない。作者分析与复核建议 / Author analysis
6. 本稿の導出:有限個のメンバーで観測されないことは確率ゼロを意味しない
ある事象の真の確率がpであるとき、M個の独立したメンバーのいずれにもその事象が現れない確率は、(1−p)のM乗である。p=1%、M=50の場合でも、この確率は約60.5%となる。したがって、「アンサンブル内にない」ことをそのまま「起こり得ない」と解釈することはできない。実際のメンバーは相関している可能性があり、裾に関する有効情報はさらに少なくなる。図はメンバー数ごとの見逃し確率を示し、経験確率の刻み幅1/Mも別途表示する。研究では、モデル自体の裾のバイアスと標本抽出の分解能を区別し、比較時にはメンバー数を揃える必要がある。一方のシステムからより多くのメンバーを抽出しただけで、分布のモデル化がより正確だと主張してはならない。作者分析与复核建议 / Author analysis
7. 初期化の公平性が、比較が同じ問いに答えているかどうかを決める
WeatherBench 2は、データ駆動型予測と物理モデルに基づく予測の間で、初期化、参照解析、再格子化の条件を揃えることを重視している。再解析は業務時点とは異なる情報利用期間を用いる場合があり、利用可能な観測を明示しなければ、オフラインでの優位性に追加情報の影響が混入し得る。本稿では、予報初期時刻、データ締切、推論所要時間、プロダクト提供時刻を別々に記録することを提案する。利用者が実際に得る予測リードタイムは、プロダクトが利用可能となった時点から計算すべきである。再格子化と参照解析は固定し、降水、地表付近の風、複雑地形上の変数など、測定の不確実性が大きい変数については個別の説明を残す必要がある。[3] WeatherBench 2: A benchmark for the next generation of [1] Probabilistic weather forecasting with machine learning
8. 極端現象には独立した評価項目と時間ブロックが必要である
極端な高温、嵐の経路、地域集約量は、それぞれ異なる統計構造を持つ。多数の閾値を試した後で最も有意な結果だけを公表すると、選択バイアスが生じる。本稿では、閾値と地域を事前登録し、連続した気象過程を時間ブロックとして対応付き再標本化を行い、事象の検出、誤警報、較正を別途報告することを提案する。一つの嵐が数十の時刻と格子点にまたがっても、それは数十回の独立した極端現象を意味しない。稀な事象では区間が非常に広くなる可能性があり、そのまま正直に示すべきである。検証可能な結論が「現時点では証拠が不十分」である場合もあり、有意でない差を両者の完全な同等性として提示してはならない。作者分析与复核建议 / Author analysis
9. スコアから意思決定上の価値へ
同じ確率予測でも、損失構造の異なる利用者にとっての価値は異なる。準備費用が低く、見逃しによる損失が大きい課題では、低い行動閾値が採用される。一方、別の課題では誤警報がより重視される。本稿では、標準的な確率スコアと事前登録した費用損失曲線を、同一の固定済み予測集合から計算して併せて報告することを提案する。閾値と損失は明確な利用場面に基づくべきであり、モデルの優位性を際立たせるために選んではならない。モデルが周辺CRPSのみを改善し、集約リスクや特定の意思決定閾値で悪化するなら、その限界を主要結果の一部として扱うべきである。作者分析与复核建议 / Author analysis
技術補足 A · 条件付き拡散と自己回帰的軌跡
GenCastは次の気象状態の条件付き分布から標本を抽出し、得られた状態を後続のステップに用いる。このため、軌跡の不確実性には各ステップの条件付き生成と過去の状態からのフィードバックが含まれる。一回の標本抽出は固定パラメータの誤差棒ではなく、内部に相関を持つ時空間経路である。本稿では、軌跡メンバーの識別情報、乱数シード、各時刻の変数を保持し、複数ステップ後に不合理な高周波エネルギーやドリフトが生じないか検査することを提案する。単一ステップの優れたスコアは長い軌跡の妥当性を保証しない。同様に、アンサンブル平均が滑らかになっても、各メンバーが構造を欠いているとは限らず、それぞれを別に検査する必要がある。[1] Probabilistic weather forecasting with machine learning
技術補足 B · 有限アンサンブルの評価には推定量の選択が伴う
経験分布のCRPSにおける対距離の項は、Mの二乗を分母とし、値がゼロの対角項を含む。潜在的な連続予測分布の母集団スコアに対する不偏補正を目的とする場合には、有限標本に対して異なる正規化を用いる。大きなアンサンブルでは両者は近いが、小さなアンサンブルでは差が比較に影響する可能性がある。本稿ではページ内の数式に示した経験分布スコアを一貫して用い、システム間でメンバー数を揃えることを求める。補正版を採用する場合は、その名称と数式を明示すべきである。メンバー数の増加と推定量の変更を同時に行い、スコアの変化をすべてモデルの改善と解釈してはならない。作者分析与复核建议 / Author analysis
技術補足 C · 空間スペクトルと極端現象の確率は相補的な検査である
視覚的な現実感や高周波スペクトルの妥当性は、メンバーが一定の構造を保持していることを示すが、極端閾値の超過頻度が正しいことを証明しない。逆に、極端現象の周辺頻度の較正も、空間的に整合しない標本によって実現する可能性がある。本稿では、全く同一のメンバー集合を用いて、スペクトル、経路の連続性、事象の信頼度を併せて検査することを提案する。流域や地域の総量では、まず各メンバーについて集約量を計算し、その後で集約分布を評価する。先にメンバーを平均して一枚の地図にすると、非線形な事象の情報、とりわけ閾値超過と最大値の情報が失われる。作者分析与复核建议 / Author analysis
技術補足 D · 費用損失の閾値は利用場面から定まる
最も単純な二択の行動問題では、準備費用をC、準備せずに事象が起きた場合の損失をLとする。準備によってその損失を回避できるなら、行動する条件は予測確率がC/Lを上回ることである。この導出は、同一の予測が利用者によって異なる価値を持ち得ることを示す。また、費用関数は実際の課題から定めるべきであり、モデルに合わせて設計してはならないことも示唆する。準備によって損失を完全に除去できない場合や、資源容量に制約がある場合には、閾値の関係は変わる。研究では、意思決定の仮定を先に明記してから曲線を計算し、最も有利な区間だけを切り出すのではなく、事前に定めた費用範囲をすべて保持する必要がある。作者分析与复核建议 / Author analysis
10. 結論:確率的気象予測は分布と意思決定によって共同で定義される課題である
生成型気象モデルの意義は、地図をより多く高速に生成することにとどまらず、リスク判断を支えられる将来のアンサンブルを提供することにある。本稿では、スコア、依存性、裾の分解能という三つの観点から、平均誤差、較正、現実感、同時リスクは相互に代替できないことを示した。公開時には、完全なメンバー、初期化条件、変数の単位、評価コードを保存し、出典にある各結果を元のテスト設定に結び付けるべきである。このようなエビデンスの連鎖により、後続の改良は、モデルがどの種類の不確実性を改善し、どの条件下で実際に意思決定に役立つのかという、より具体的な問いに答えられる。作者分析与复核建议 / Author analysis
主要な数式と導出
(1) 経験分布のアンサンブルCRPS。有限アンサンブルに対する母集団スコアの不偏補正とは異なる推定量である。
LaTeX
\operatorname{CRPS}_M=\frac1M\sum_i|x_i-y|-\frac1{2M^2}\sum_{i,j}|x_i-x_j|(2) ガウス予測分布の解析的スコア。σ>0。再計算可能な較正例として用いる。
LaTeX
\operatorname{CRPS}(\mathcal N(\mu,\sigma^2),y)=\sigma\left[z(2\Phi(z)-1)+2\phi(z)-\frac1{\sqrt\pi}\right],\quad z=\frac{y-\mu}{\sigma}(3) 周辺分散が同じでも集約リスクは定まらない。同時依存性を別途測定する必要がある。
LaTeX
\operatorname{Var}(X_1+X_2)=\sigma_1^2+\sigma_2^2+2\rho\sigma_1\sigma_2(4) メンバーの独立性を仮定した場合に稀な事象を見逃す確率。実際の気象アンサンブルのメンバーが完全に独立であることを意味しない。
LaTeX
P(N_{\mathrm{event}}=0)=(1-p)^M方法とエビデンスの流れ
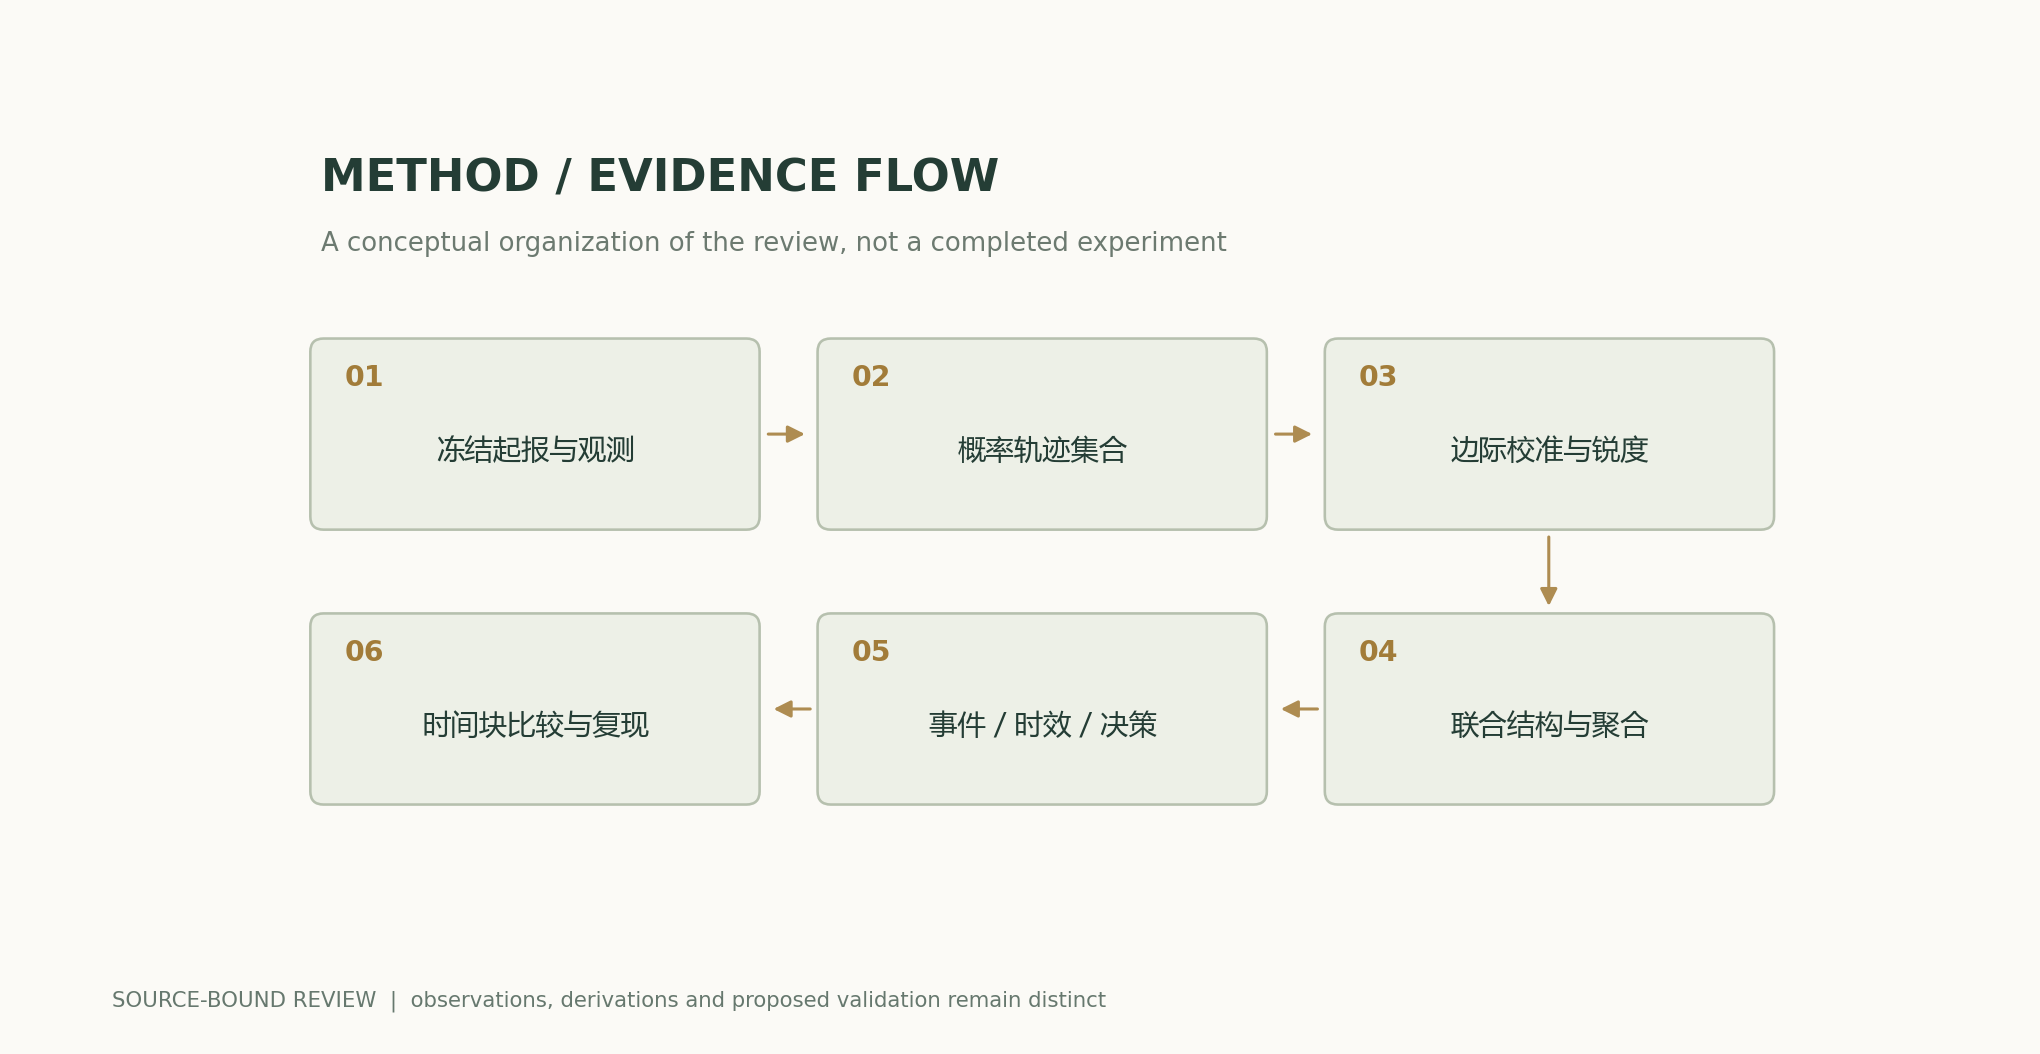
解析図と数値例
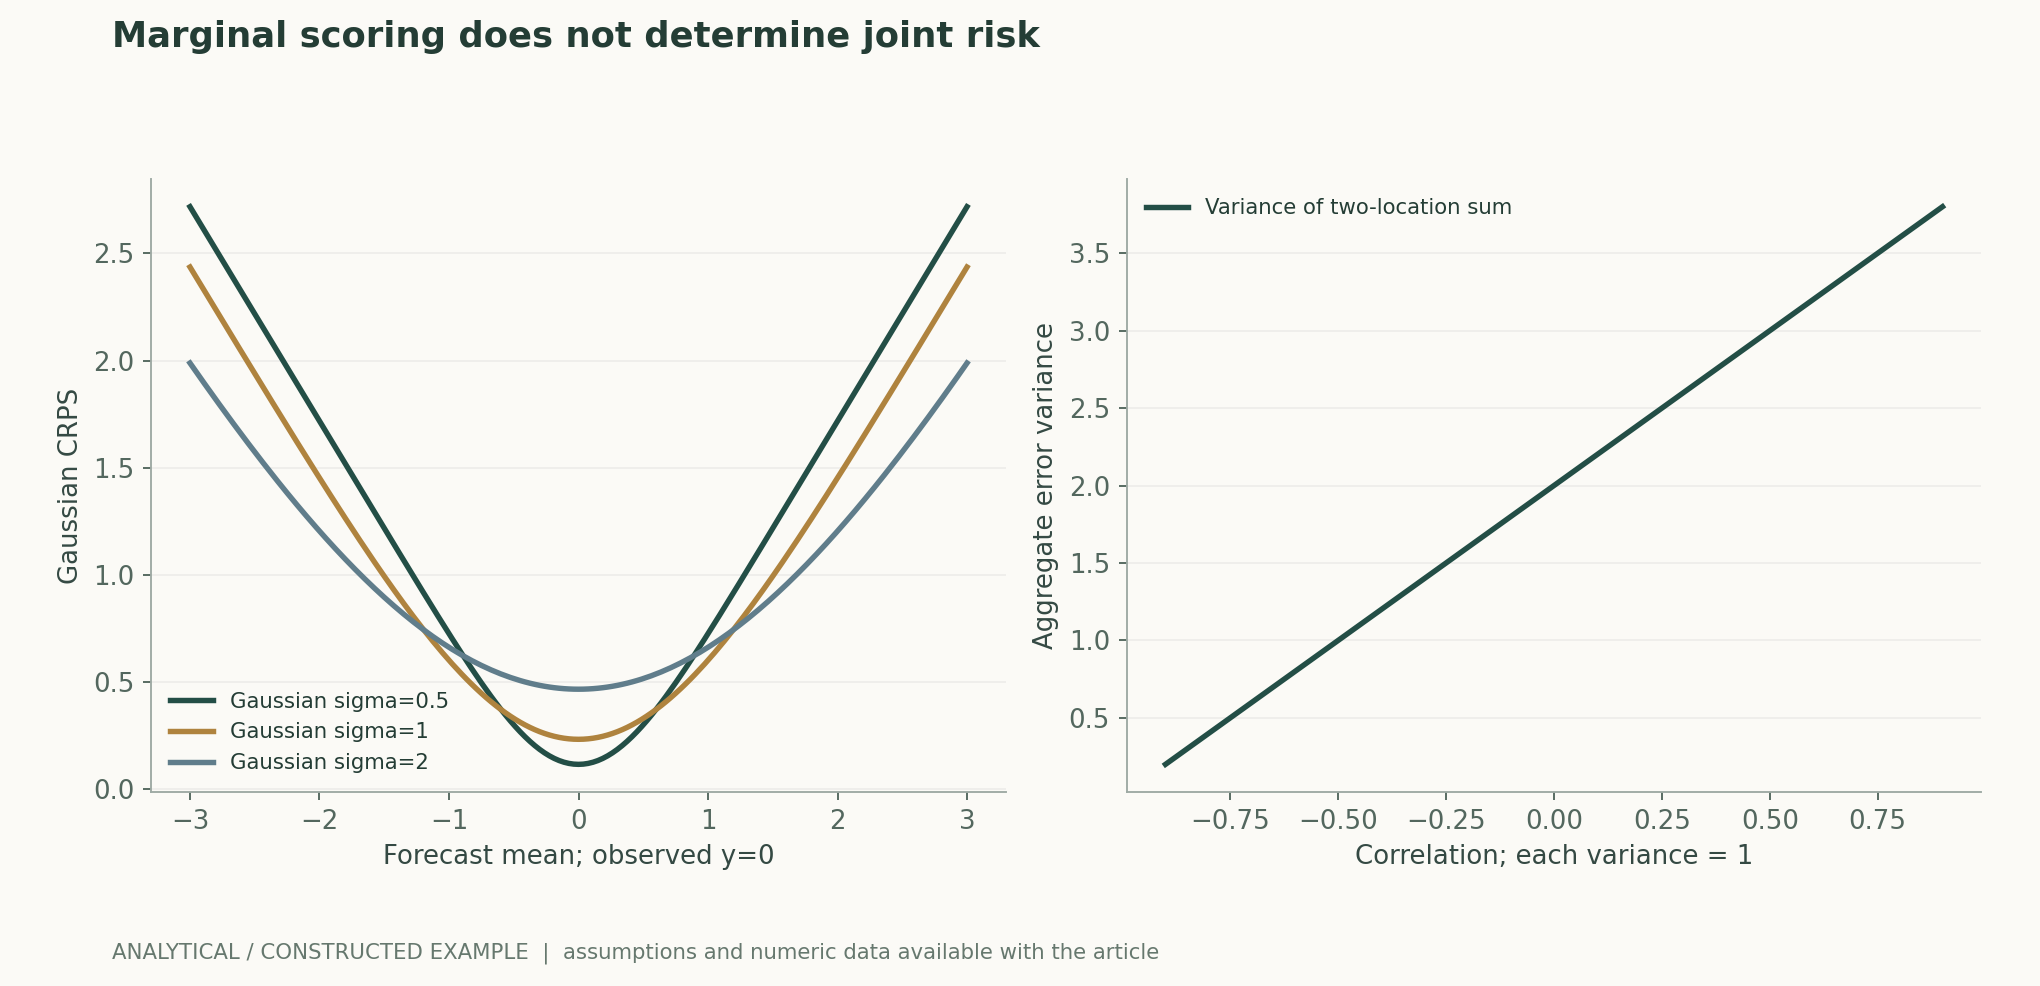
再計算可能な計算例
不偏で単位分散のガウス分布では、y=0のときCRPS=(sqrt(2)-1)/sqrt(pi)≈0.233695となる。rho=-0.5および0.8のとき、総分散はそれぞれ1および3.6である。50個の独立メンバーが発生確率1%の事象を見逃す確率は約0.605006である。
手法の比較
| 能力 | 適切な測定 | よくある誤解 |
|---|---|---|
| 点推定 | 平均の誤差とバイアス | すべての可能な軌跡を表す |
| 周辺分布 | CRPS、信頼度、シャープネス | 全体の較正で層別較正を代替する |
| メンバーの構造 | スペクトル、経路、時間的連続性 | 視覚的に鮮明なら真の分布である |
| 同時リスク | 同一メンバー内の集約と事象間の依存性 | 格子点ごとの正しさが同時的な正しさを意味する |
| 極端な裾 | 固定閾値、事象数、区間 | 出現するメンバーがゼロなら確率もゼロである |
| 実際の利用 | データ締切、遅延、費用損失 | 推論速度が全工程の時間的性能に等しい |
検証と実験の計画
- 予報初期条件、データ締切、参照解析、再格子化規則を固定する。
- メンバー数、予測リードタイム、変数集合を揃え、両立しない評価基準を混在させない。
- CRPS、層別較正、スペクトル、同時リスクなどの評価項目を事前登録する。
- アンサンブルメンバーの識別番号と時間関係を完全に保持し、各地点で独立に並べ替えることを避ける。
- 気象過程に基づく時間ブロックで対応付き比較を行い、独立標本を格子点ではなく事象単位で数える。
- 極端現象の閾値と行動費用を固定し、事前に定めた比較をすべて報告する。
- 稀な事象の推定がメンバー数と相関に対して示す感度を別途検査する。
- 固定済み予測と評価コードを公開し、原研究の結果、本稿の解析、実施していない業務予報を区別する。
適用範囲と限界
- ガウス性、二地点間の相関、メンバーの独立性はいずれも解析上の仮定である。
- 本稿ではGenCastを実行しておらず、実際の気象予報も生成していない。
- 原論文のスコアカードの評価対象には相関があり、独立した二項課題として解釈することはできない。
- 単一年の遡及検証は、将来のすべての気候と極端現象を代表しない。
- 再解析と業務プロダクトでは利用可能な情報が異なるため、実際の現場で確認する必要がある。
原研究のエビデンスと適用範囲
| 原研究の結果 | 適用範囲 | 出典と該当箇所 |
|---|---|---|
| 原論文は、2019年の比較で、1320項目のスコアカードのうち97.2%で優れた性能を報告している。 | 変数、予測リードタイム、鉛直レベルの組合せには依存関係がある。将来の正解率ではない。 | 機械学習による確率的気象予測要旨、ベースライン、アンサンブル予測性能 |
| 効率的な決定論的中期全球予測。 | 点予測の能力から、較正された確率分布が自動的に得られるわけではない。 | GraphCast:高い予測性能を持つ中期全球気象予測の学習原研究のプレプリントの要旨 |
| 統一データと複数指標による比較枠組みを提供する。 | 初期化と真値の定義は、モデルごとに確認する必要がある。 | WeatherBench 2:次世代のデータ駆動型全球気象モデルのためのベンチマーク評価設計 |
検証に値する研究課題
- 周辺スコアの改善は、同一メンバー内で計算した集約リスクの改善につながるか。
- 同じメンバー数の予算の下で、どの極端現象が依然として標本抽出の分解能に制約されるか。
- 実際の提供時刻から予測リードタイムを計算すると、オフラインでの優位性はどの程度残るか。
一次資料と主張の対応
- Probabilistic weather forecasting with machine learningPrice et al. · 2024-12-04Abstract; 2019 test period, 50-member comparison, CRPS scorecard and dependent verification targets.
- GraphCast: Learning skillful medium-range global weather forecastingLam et al. · 2022-12-24Authors' primary preprint; deterministic medium-range forecasts and verification scope; linked Science version.
- WeatherBench 2: A benchmark for the next generation of data-driven global weather modelsRasp et al. · 2023-08-29Primary benchmark specification: initialization, regridding, reference analyses and multiple diagnostic metrics.
引用と原稿のエクスポート
著者、版、出典
Codex(AI)が執筆した、出典付きの研究レビューおよび独自解析である。原論文の実験は元の研究チームに帰属し、本稿の計算は記載した数式と明示した仮定のみを検証する。当サイトには、本稿に対する独立した査読、または独自のモデル実験、臨床実験、物理実験の記録は現時点で存在しない。
初出:AIと科学的発見に関する詳細特集。節ごとの出典と、原研究のエビデンスと著者の解析の境界を保持する。
概念的な表紙はImageGenが生成した。科学図は付属のコードと数値ファイルから作成し、図の説明では仮定と測定基準を項目ごとに明示している。
表紙と科学図の出典 · データ、出典、仮定 · Python · 再計算可能なコード · 公開と版の履歴
出典の改訂版: b7b48f7205d705b2a3d3e8de0be5e1b458e4869c